ข่าว

ข่าว

Schneider ILM0702P01A0000 คืออะไร และรองรับ Compact Servo Motion อย่างไร

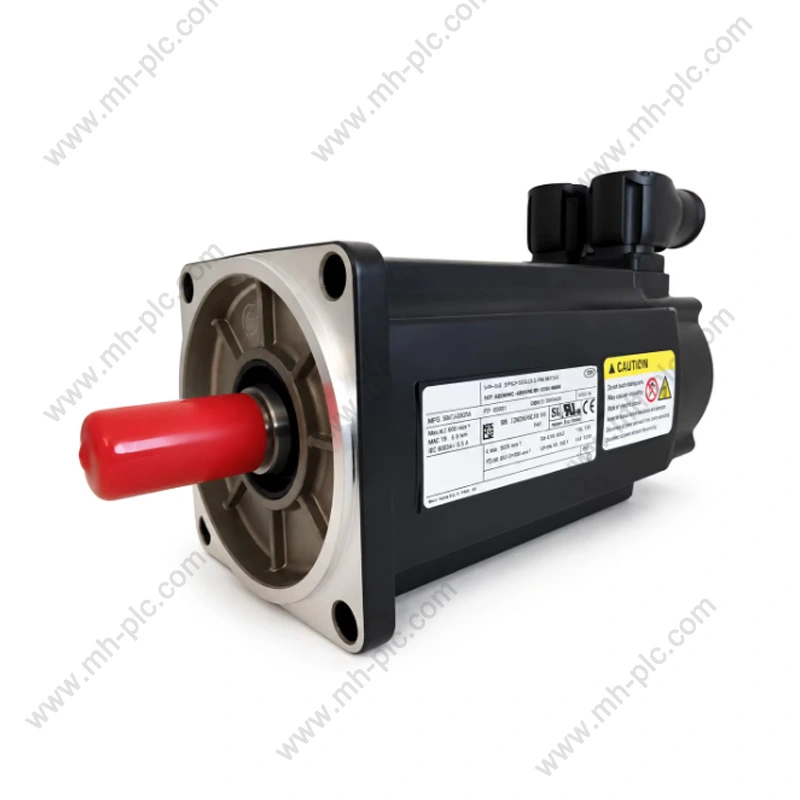
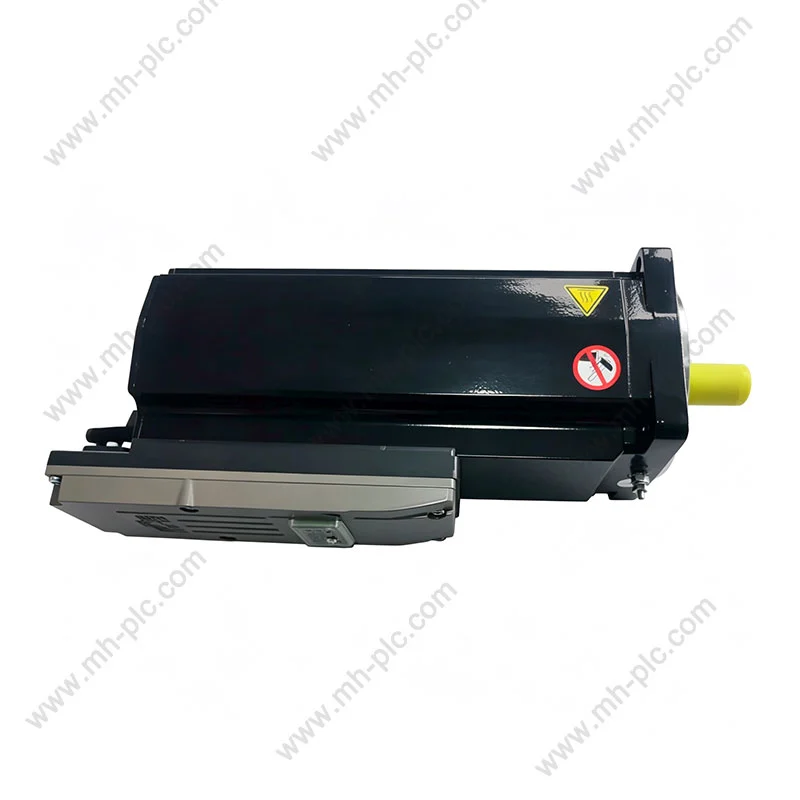
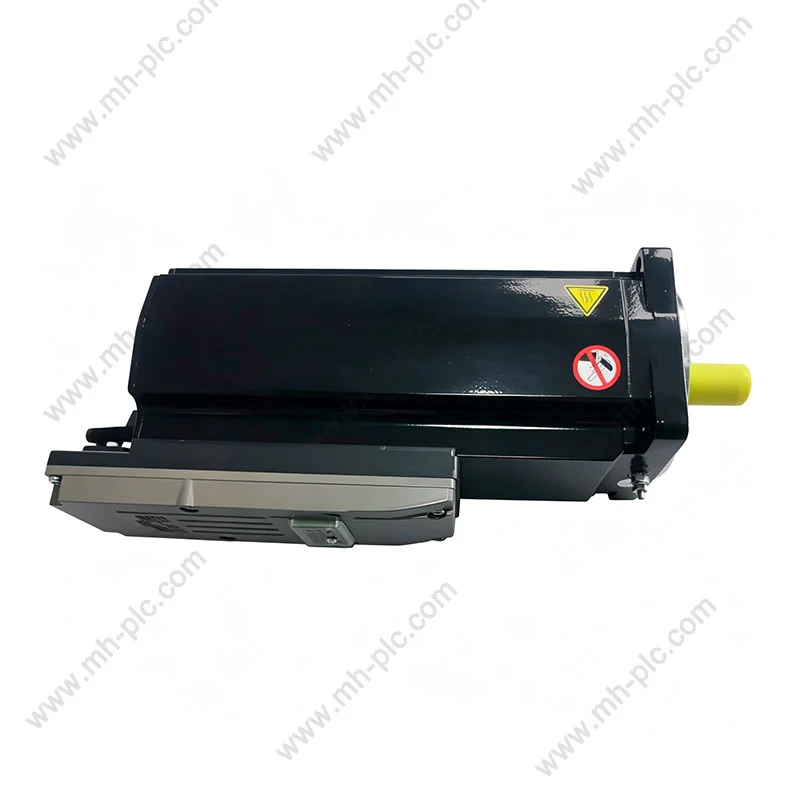
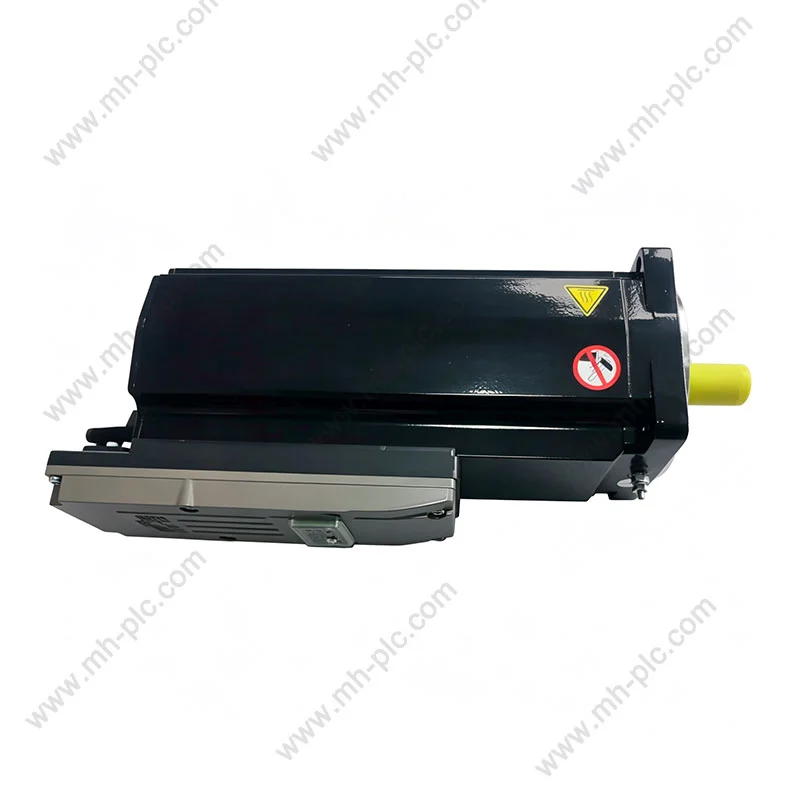
ที่ชไนเดอร์ ILM0702P01A0000คือเซอร์โวมอเตอร์ในตัวในกลุ่ม Lexium 62 ILM สำหรับระบบควบคุมการเคลื่อนที่ PacDrive 3 Schneider Electric ระบุว่าเครื่องนี้เป็นเซอร์โวมอเตอร์ในตัว 1.7 นิวตันเมตร ที่ 6,000 รอบต่อนาที โดยไม่มีเบรกค้าง แรงดันไฟฟ้าของแหล่งจ่ายไฟอยู่ที่ 250–700 V กำลังเอาต์พุตที่กำหนดคือ 720 W และใช้การตอบสนอง SinCos Hiperface แบบเลี้ยวเดียวแบบสัมบูรณ์ สถาปัตยกรรมแบบรวมวางอุปกรณ์อิเล็กทรอนิกส์ที่เกี่ยวข้องกับเซอร์โวไว้ใกล้กับแกนเครื่องจักร ช่วยลดความต้องการของตู้และทำให้การเดินสายไฟเครื่องจักรง่ายขึ้น

สำหรับวิศวกร ช่างสร้างเครื่องจักร ทีมบำรุงรักษา และผู้ซื้อในภาคอุตสาหกรรม การทำความเข้าใจการกำหนดค่าผลิตภัณฑ์ทั้งหมดเป็นสิ่งสำคัญ แรงบิด ความเร็ว อัตราป้อนกลับ ขนาดเพลา การกำหนดค่าเบรก ความเข้ากันได้ของตัวควบคุม การเดินสายเคเบิล และข้อกำหนดด้านสิ่งแวดล้อม ล้วนส่งผลต่อว่าเซอร์โวมอเตอร์ในตัวนั้นเหมาะสมกับเครื่องจักรหรือไม่

Schneider ILM0702P01A0000


สารบัญ

  1. ชไนเดอร์ ILM0702P01A0000 คืออะไร?
  2. สถาปัตยกรรมเซอร์โวแบบรวมทำงานอย่างไร
  3. ข้อมูลจำเพาะหลักคืออะไร?
  4. ควรเข้าใจแรงบิดและความเร็วอย่างไร
  5. เหตุใดคำติชมจึงมีความสำคัญ?
  6. จะทำให้การเดินสายไฟเครื่องจักรง่ายขึ้นได้อย่างไร?
  7. เซอร์โวมอเตอร์นี้สามารถใช้งานได้ที่ไหน?
  8. วิศวกรควรตรวจสอบอะไรบ้างก่อนการติดตั้ง?
  9. ควรคำนึงถึงปัญหาการบำรุงรักษาอะไรบ้าง?
  10. ผู้ซื้อควรตรวจสอบอะไรก่อนซื้อ?
  11. สถาปัตยกรรมเซอร์โวแบบผสมผสานกับไดรฟ์แบบตู้ทั่วไป
  12. คำถามที่พบบ่อย
  13. ข้อพิจารณาขั้นสุดท้าย

ชไนเดอร์ ILM0702P01A0000 คืออะไร?

ชไนเดอร์ ILM0702P01A0000 คือเซอร์โวมอเตอร์ในตัว Lexium 62 ILM ที่ออกแบบมาสำหรับสถาปัตยกรรมควบคุมการเคลื่อนไหวของ PacDrive 3 Schneider Electric ระบุว่าเป็นเซอร์โวมอเตอร์ในตัวซึ่งมีแรงบิดคงที่อย่างต่อเนื่องที่ 1.7 นิวตันเมตร กำลังเอาท์พุตที่กำหนดที่ 720 W และความเร็วที่กำหนดที่ 6000 รอบต่อนาที การกำหนดค่าที่ระบุไม่รวมเบรกค้าง

ต่างจากการจัดการทั่วไปที่สามารถติดตั้งมอเตอร์และไดรฟ์อิเล็กทรอนิกส์แยกกัน โมดูลเซอร์โวในตัวนำฟังก์ชันการขับเคลื่อนที่สำคัญมาไว้ในยูนิตฝั่งมอเตอร์ สถาปัตยกรรมนี้สามารถมีประโยชน์อย่างยิ่งในเครื่องจักรที่มีหลายแกนหรือส่วนกลไกแบบโมดูลาร์ ซึ่งวัตถุประสงค์การออกแบบที่สำคัญคือการลดฮาร์ดแวร์ของตู้และทำให้การเชื่อมต่อง่ายขึ้น

Schneider Electric อธิบายสถาปัตยกรรม ILM ว่ารองรับเทคโนโลยี Plug-and-Play การเชื่อมต่อที่รวดเร็วผ่านสายเคเบิลไฮบริด และลดการเดินสายไฟและพื้นที่ตู้ ข้อมูลผลิตภัณฑ์ของผู้ผลิตระบุว่าสถาปัตยกรรมสามารถลดการเดินสายเคเบิลได้สูงสุดถึง 70% พื้นที่ตู้น้อยลงสูงสุดถึง 90% และเวลาในการเดินสายน้อยลงสูงสุดถึง 90% ขึ้นอยู่กับการใช้งานและการกำหนดค่าระบบ 


สถาปัตยกรรมเซอร์โวแบบรวมทำงานอย่างไร

แนวคิดหลักคือการกระจายอำนาจ แทนที่จะรวมส่วนประกอบของไดรฟ์ทั้งหมดไว้ในตู้ไฟฟ้าส่วนกลาง โมดูลเซอร์โวแบบรวมจะย้ายส่วนหนึ่งของฮาร์ดแวร์ควบคุมการเคลื่อนไหวเข้าไปใกล้กับแกนเชิงกลมากขึ้น

วิธีการนี้สามารถเป็นประโยชน์สำหรับเครื่องจักรที่มีแกนควบคุมอย่างอิสระจำนวนมาก เครื่องจักรแบบโมดูลาร์สามารถมีหน่วยกลไกอยู่ในตำแหน่งที่แตกต่างกัน ในขณะที่ฮาร์ดแวร์สำหรับการเคลื่อนไหวยังคงอยู่ใกล้กับมอเตอร์ที่เกี่ยวข้อง ผลลัพธ์ที่ได้คือรูปแบบเครื่องจักรที่สะอาดขึ้น และการเชื่อมต่อระหว่างตู้กลางและแต่ละแกนที่ยาวน้อยลง

มอเตอร์

ให้การควบคุมการเคลื่อนที่แบบหมุนสำหรับแกนเครื่องจักร

ไดรฟ์แบบรวม

วางฟังก์ชันเซอร์โวไดรฟ์ไว้ใกล้กับมอเตอร์

เครือข่ายการเคลื่อนไหว

เชื่อมต่อแกนกับสถาปัตยกรรมควบคุมการเคลื่อนไหวของเครื่องจักร

การออกแบบนี้มีความเกี่ยวข้องอย่างยิ่งเมื่อผู้สร้างเครื่องจักรจำเป็นต้องสร้างสมดุลของการเคลื่อนไหวที่แม่นยำด้วยพื้นที่ตู้ที่จำกัด อย่างไรก็ตาม ไม่ควรเลือกมอเตอร์ในตัวเพียงเพราะขนาดทางกายภาพหรือกำลังพิกัดของมอเตอร์ดูเหมาะสม ความเข้ากันได้ทางไฟฟ้า สถาปัตยกรรมตัวควบคุม ข้อกำหนดป้อนกลับ การออกแบบสายเคเบิล สภาวะความร้อน โหลดทางกล และข้อกำหนดด้านความปลอดภัยของเครื่องจักรด้วย


ข้อมูลจำเพาะหลักคืออะไร?

ข้อมูลจำเพาะต่อไปนี้เป็นจุดเริ่มต้นที่เป็นประโยชน์สำหรับการประเมิน ILM0702P01A0000 ข้อมูลผลิตภัณฑ์และเอกสารทางเทคนิคของ Schneider Electric ระบุค่านิยมหลักที่แสดงด้านล่าง 

พารามิเตอร์ ILM0702P01A0000 ทำไมมันถึงสำคัญ
กลุ่มผลิตภัณฑ์ เล็กเซียม 62 ILM / PacDrive 3 กำหนดความเข้ากันได้ของระบบ
กำลังขับที่กำหนด 720 วัตต์ ระบุระดับกำลังของมอเตอร์
แรงบิดแผงลอยอย่างต่อเนื่อง 1.7 นิวตันเมตร สำคัญสำหรับการวิเคราะห์โหลดอย่างต่อเนื่อง
แรงบิดแผงลอยสูงสุด 7.6 นิวตันเมตร เกี่ยวข้องกับความต้องการแบบไดนามิกในระยะสั้น
ความเร็วที่กำหนด 6,000 รอบต่อนาที สำคัญสำหรับการคำนวณรอบเวลาและการส่งผ่าน
จัดอันดับแรงดันไฟฟ้า 250–700 โวลต์ ต้องตรงกับการออกแบบระบบขับเคลื่อน
ข้อเสนอแนะ ไฮเปอร์เฟซ SinCos แบบเลี้ยวเดียวแบบสัมบูรณ์ ให้การตอบสนองตำแหน่งและความเร็ว
เบรกค้าง โดยไม่ต้องเบรก สำคัญอย่างยิ่งสำหรับการใช้งานในแนวตั้งหรือการรับน้ำหนัก

ข้อมูลผู้จัดจำหน่ายจากบุคคลที่สามยังแสดงรายการเส้นผ่านศูนย์กลางเพลา 11 มม. ขนาดหน้าแปลน 70 มม. และความยาวโดยรวม 226 มม. สำหรับรุ่นนี้ สำหรับการออกแบบเครื่องจักรขั้นสุดท้าย ควรถือเป็นแบบมิติและเอกสารทางเทคนิคปัจจุบันของผู้ผลิตเป็นข้อมูลอ้างอิงในการควบคุม


ควรเข้าใจแรงบิดและความเร็วอย่างไร

ข้อผิดพลาดทั่วไปในการเลือกเซอร์โวคือการดูที่ความเร็วสูงสุดเท่านั้น แกนการเคลื่อนที่ที่ประสบความสำเร็จต้องการให้มอเตอร์ตอบสนองโปรไฟล์ความเร็วแรงบิดที่สมบูรณ์ของการใช้งาน

ILM0702P01A0000 มีความเร็วปกติที่ 6,000 รอบต่อนาที และแรงบิดคงที่ต่อเนื่องที่ 1.7 นิวตันเมตร แรงบิดแผงลอยสูงสุดที่บันทึกไว้คือ 7.6 นิวตันเมตร ตัวเลขเหล่านี้ควรตีความภายใต้สภาวะการทำงานของผู้ผลิต แทนที่จะถือเป็นค่าที่เปลี่ยนแปลงได้ 

  • แรงบิดต่อเนื่อง:ที่เกี่ยวข้องกับโหลดที่ต้องบำรุงรักษาเป็นระยะเวลานาน
  • แรงบิดสูงสุด:ที่เกี่ยวข้องกับการเร่งความเร็ว การชะลอตัว หรือจุดสูงสุดของภาระในระยะสั้น
  • ความเร็วที่กำหนด:ช่วยตรวจสอบว่ามอเตอร์สามารถตอบสนองรอบการทำงานของเครื่องจักรที่ต้องการได้หรือไม่
  • โหลดความเฉื่อย:ส่งผลต่อประสิทธิภาพการเร่งความเร็วและการปรับแต่งเซอร์โว
  • อัตราส่วนการส่ง:เปลี่ยนความต้องการแรงบิดและความเร็วที่มอเตอร์เห็น

วิศวกรจึงควรคำนวณแรงบิดโหลดจริง แรงบิดเร่งความเร็ว ความเฉื่อยสะท้อน รอบการทำงาน และความเร็วในการทำงานที่ต้องการ ก่อนที่จะยืนยันมอเตอร์


เหตุใดคำติชมจึงมีความสำคัญ?

ระบบเซอร์โวอาศัยการป้อนกลับเพื่อกำหนดว่ามอเตอร์กำลังทำอะไรอยู่จริงๆ ILM0702P01A0000 ใช้การตอบสนอง SinCos Hiperface แบบเลี้ยวครั้งเดียวโดยสมบูรณ์ โดยมีเอกสารของผู้ผลิตระบุระยะเวลา 128 ช่วงสำหรับการแก้ไขการตอบสนองความเร็ว

ในทางปฏิบัติ ความคิดเห็นจะช่วยให้ระบบควบคุมตรวจสอบตำแหน่งและความเร็ว เพื่อให้สามารถเปรียบเทียบการเคลื่อนไหวที่ได้รับคำสั่งกับพฤติกรรมของมอเตอร์จริงได้ นี่เป็นสิ่งจำเป็นสำหรับการใช้งานที่ต้องการการวางตำแหน่งซ้ำ แกนที่ประสานกัน ความเร่งที่ควบคุม และโปรไฟล์การเคลื่อนไหวที่แม่นยำ

เมื่อเปลี่ยนเซอร์โวมอเตอร์ที่มีอยู่ วิศวกรควรตรวจสอบประเภทป้อนกลับ แทนที่จะคิดว่ามอเตอร์ตัวอื่นที่มีกำลังและแรงบิดใกล้เคียงกันจะสื่อสารอย่างถูกต้องกับระบบควบคุมที่มีอยู่


จะทำให้การเดินสายไฟเครื่องจักรง่ายขึ้นได้อย่างไร?

ข้อดีหลักประการหนึ่งของสถาปัตยกรรม ILM คือวิธีการเดินสายเครื่องจักร Schneider Electric อธิบายการเชื่อมต่อโครงข่ายอย่างรวดเร็วโดยใช้สายเคเบิลไฮบริดสำหรับสัญญาณและระดับพลังงาน และเน้นย้ำถึงการลดศักยภาพของสายเคเบิล พื้นที่ตู้ และเวลาในการเดินสาย

สิ่งนี้มีประโยชน์อย่างยิ่งในเครื่องจักรที่มีแกนจำนวนมาก สถาปัตยกรรมแบบดั้งเดิมอาจต้องใช้กำลังมอเตอร์หลายตัว การป้อนกลับ และการเชื่อมต่อการควบคุมเพื่อเคลื่อนที่ระหว่างตู้และมอเตอร์แต่ละตัว สถาปัตยกรรมแบบกระจายอำนาจสามารถเปลี่ยนการจัดเรียงทางกายภาพดังกล่าว และทำให้การแยกส่วนเครื่องจักรง่ายขึ้น

ประโยชน์ของการสร้างเครื่องจักรเชิงปฏิบัติอาจรวมถึง:
  • ความแออัดภายในตู้ไฟฟ้าน้อยลง
  • การเดินสายเคเบิลที่สะอาดยิ่งขึ้นระหว่างโมดูลเครื่องจักร
  • ลดงานติดตั้งสำหรับอุปกรณ์หลายแกน
  • การออกแบบโมดูลกลไกที่ยืดหยุ่นมากขึ้น
  • การทดสอบการทำงานอาจเร็วขึ้นเมื่อกำหนดค่าระบบอย่างถูกต้อง

เซอร์โวมอเตอร์นี้สามารถใช้งานได้ที่ไหน?

ILM0702P01A0000 มีไว้สำหรับสถาปัตยกรรมควบคุมการเคลื่อนไหวทางอุตสาหกรรมมากกว่าการใช้งานมอเตอร์ทั่วไป การออกแบบแบบผสมผสานสามารถพิจารณาได้สำหรับแกนเครื่องจักรที่ต้องมีการควบคุมตำแหน่ง การเคลื่อนไหวที่ประสานกัน และสถาปัตยกรรมการขับเคลื่อนแบบกระจายศูนย์กลาง

ระบบอัตโนมัติทางอุตสาหกรรม

เครื่องจักรบรรจุภัณฑ์

สถาปัตยกรรมการเคลื่อนไหวที่เหมาะสมสามารถรองรับการกำหนดดัชนี การวางตำแหน่ง การลำเลียง และการเคลื่อนตัวของเครื่องจักรที่ซิงโครไนซ์ได้

การจัดการวัสดุ

สามารถใช้การควบคุมเซอร์โวเมื่อจำเป็นต้องควบคุมการเร่งความเร็วและการวางตำแหน่งที่ทำซ้ำได้

เครื่องจักรโมดูลาร์

สถาปัตยกรรมไดรฟ์แบบรวมจะมีประโยชน์เมื่อมีการกระจายส่วนของเครื่องจักร

อุปกรณ์หลายแกน

โมดูลเซอร์โวแบบกระจายอำนาจสามารถช่วยลดความซับซ้อนของสถาปัตยกรรมของเครื่องจักรด้วยแกนควบคุมจำนวนมาก

ความเหมาะสมในการใช้งานขึ้นอยู่กับการออกแบบระบบที่สมบูรณ์ แรงบิด ความเร็ว ค่าป้อนกลับ ระดับสภาพแวดล้อม อินเทอร์เฟซทางกลไก ความเข้ากันได้ของตัวควบคุม และรอบการทำงานของมอเตอร์ควรได้รับการประเมินก่อนใช้งาน


วิศวกรควรตรวจสอบอะไรบ้างก่อนการติดตั้ง?

การระบุที่ถูกต้องมีความสำคัญอย่างยิ่งเมื่อซื้อหรือเปลี่ยนส่วนประกอบระบบอัตโนมัติทางอุตสาหกรรม ก่อนที่จะติดตั้ง ILM0702P01A0000 ให้พิจารณารายการตรวจสอบต่อไปนี้:

  1. หมายเลขรุ่น:ยืนยันว่าหมายเลขชิ้นส่วนทั้งหมดคือ ILM0702P01A0000
  2. การกำหนดค่าเบรก:รุ่นนี้ระบุไม่มีเบรกค้าง
  3. ข้อกำหนดด้านพลังงาน:ตรวจสอบว่าสถาปัตยกรรมทางไฟฟ้าของระบบเข้ากันได้กับช่วงแหล่งจ่ายไฟพิกัด 250–700 V ที่ระบุไว้ในเอกสาร
  4. ความเข้ากันได้ของคอนโทรลเลอร์:ยืนยันความเข้ากันได้กับสถาปัตยกรรม PacDrive 3 และตัวควบคุมการเคลื่อนไหวที่ต้องการ
  5. ข้อเสนอแนะ:ตรวจสอบว่าระบบควบคุมรองรับการจัดเตรียมข้อเสนอแนะที่ระบุ
  6. ขนาดเครื่องกล:ตรวจสอบหน้าแปลน เส้นผ่านศูนย์กลางเพลา ความยาวเพลา ทิศทางการติดตั้ง และระยะห่างที่มีอยู่
  7. ลักษณะการโหลด:คำนวณแรงบิด ความเฉื่อย ความเร่ง ความเร็ว และรอบการทำงาน
  8. การเดินสาย:ใช้สายเคเบิลและการจัดการเชื่อมต่อที่ได้รับอนุมัติที่ถูกต้องสำหรับระบบ
  9. สิ่งแวดล้อม:ยืนยันอุณหภูมิ ฝุ่น ความชื้น การสั่นสะเทือน และสภาวะการติดตั้งโดยเทียบกับเอกสารที่เกี่ยวข้อง

ควรคำนึงถึงปัญหาการบำรุงรักษาอะไรบ้าง?

เซอร์โวมอเตอร์เป็นส่วนประกอบที่มีความแม่นยำ ดังนั้นการบำรุงรักษาจึงควรเน้นไปที่สภาพการทำงานและตัวมอเตอร์ด้วย ความร้อนที่มากเกินไป การปนเปื้อน การวางแนวทางกลที่ไม่ถูกต้อง สายเคเบิลเสียหาย การสั่นสะเทือนที่ผิดปกติ หรือการโหลดที่ผิดปกติ อาจส่งผลต่อประสิทธิภาพของระบบ

  • ตรวจสอบการติดตั้งทางกลและสภาพข้อต่อเพลา
  • ตรวจสอบสายเคเบิลและขั้วต่อเพื่อดูการสึกหรอหรือความเสียหายที่มองเห็นได้
  • ติดตามอุณหภูมิที่เพิ่มขึ้นผิดปกติ
  • ตรวจสอบการสั่นสะเทือนหรือเสียงรบกวนที่ไม่คาดคิด
  • ตรวจสอบตำแหน่งที่เกิดซ้ำหรือข้อผิดพลาดในการเคลื่อนไหว
  • รักษามอเตอร์และพื้นที่การติดตั้งโดยรอบให้อยู่ภายในสภาวะแวดล้อมที่กำหนด
  • ใช้เอกสารประกอบของผู้ผลิตเมื่อวินิจฉัยผลตอบรับ การสื่อสาร หรือข้อบกพร่องที่เกี่ยวข้องกับไดรฟ์

ปัจจุบัน Schneider Electric จัดทำเอกสารประกอบผลิตภัณฑ์ ดาวน์โหลดซอฟต์แวร์ ทรัพยากรในการเลือกผลิตภัณฑ์ และข้อมูลการเปลี่ยน/ทดแทนจากหน้าผลิตภัณฑ์
ผู้ซื้อควรตรวจสอบอะไรก่อนซื้อ?

การซื้อระบบอัตโนมัติทางอุตสาหกรรมต้องการมากกว่าการจับคู่ชื่อผลิตภัณฑ์ ผู้ซื้อควรพิจารณาว่าส่วนประกอบที่นำเสนอตรงกับการกำหนดค่าเครื่องที่ต้องการทุกประการหรือไม่

  1. ยืนยันหมายเลขชิ้นส่วนของผู้ผลิตที่แน่นอน
  2. ตรวจสอบว่าเครื่องเป็นของใหม่ ตกแต่งใหม่ ส่วนเกินหรือติดตั้งไว้ก่อนหน้านี้
  3. ตรวจสอบบรรจุภัณฑ์ ฉลาก และการตรวจสอบย้อนกลับตามที่จำเป็น
  4. ยืนยันการกำหนดค่าเบรกและประเภทป้อนกลับ
  5. ขอเอกสารทางเทคนิคเมื่อข้อกำหนดไม่ชัดเจน
  6. ตรวจสอบสถานะสต็อคและระยะเวลาในการจัดส่งที่คาดหวัง
  7. ชี้แจงการรับประกันและการสนับสนุนหลังการขาย
  8. สำหรับโครงการทดแทน ให้เปรียบเทียบการกำหนดค่าทางไฟฟ้าและเครื่องกลที่สมบูรณ์ แทนที่จะเปรียบเทียบเฉพาะพิกัดกำลังของมอเตอร์

ข้อมูลผู้จัดจำหน่ายปัจจุบันแสดงให้เห็นว่าเหตุใดจึงควรตรวจสอบสต็อกและราคา ณ เวลาที่ซื้อ ตัวอย่างเช่น ความพร้อมจำหน่ายและราคาที่ระบุไว้จะแตกต่างกันไปตามผู้จัดจำหน่ายและภูมิภาค ในขณะที่เพจระดับภูมิภาคของชไนเดอร์ อิเล็คทริคอาจแสดงราคาเชิงบ่งชี้และข้อมูลการจัดซื้อเฉพาะสำหรับตลาดนั้น


สถาปัตยกรรมเซอร์โวแบบผสมผสานกับไดรฟ์แบบตู้ทั่วไป

การพิจารณา วิธีการเซอร์โวแบบรวม การจัดแบบรวมศูนย์แบบธรรมดา
ตำแหน่งไดรฟ์ ใกล้กับมอเตอร์/แกน โดยทั่วไปจะรวมศูนย์ไว้ในตู้
พื้นที่ตู้ สามารถลดลงได้ขึ้นอยู่กับสถาปัตยกรรมระบบ ฮาร์ดแวร์ไดรฟ์เพิ่มเติมอาจใช้พื้นที่ในตู้
ความเป็นโมดูลาร์ของเครื่อง เหมาะอย่างยิ่งกับโมดูลเครื่องจักรแบบกระจาย อาจต้องมีการเดินสายแบบรวมศูนย์เพิ่มเติม
แนวคิดเรื่องสายไฟ การเชื่อมต่อโครงข่ายแบบไฮบริดสามารถทำให้การเชื่อมต่อแกนง่ายขึ้น อาจจำเป็นต้องมีการเชื่อมต่อแยกต่างหาก
แนวทางการบำรุงรักษา ชุดขับเคลื่อน/มอเตอร์ที่ติดตั้งภาคสนาม ส่วนประกอบไดรฟ์แบบรวมศูนย์

สถาปัตยกรรมทั้งสองไม่ควรได้รับการปฏิบัติตามความเหมาะสมในระดับสากล ตัวเลือกที่ถูกต้องขึ้นอยู่กับโครงสร้างของเครื่องจักร จำนวนแกน ข้อจำกัดของตู้ สภาพแวดล้อม ข้อกำหนดในการบริการ สถาปัตยกรรมการควบคุม และการออกแบบการติดตั้งทั้งหมด


คำถามที่พบบ่อย

ILM0702P01A0000 เป็นเซอร์โวมอเตอร์หรือเซอร์โวไดรฟ์หรือไม่

Schneider Electric ระบุผลิตภัณฑ์ดังกล่าวว่าเป็นผลิตภัณฑ์เซอร์โวมอเตอร์/เซอร์โวไดรฟ์แบบรวมในตระกูล Lexium 62 ILM สถาปัตยกรรมแบบผสานรวมฟังก์ชันที่เกี่ยวข้องกับมอเตอร์และไดรฟ์ไว้ในยูนิตที่ติดตั้งภาคสนามสำหรับระบบการเคลื่อนไหว PacDrive 3 

ระดับพลังงานของ ILM0702P01A0000 คือเท่าไร?

กำลังขับที่กำหนดตามเอกสารคือ 720 W 

ความเร็วที่กำหนดคืออะไร?

ความเร็วที่ระบุในเอกสารทางเทคนิคคือ 6,000 รอบต่อนาที 

ILM0702P01A0000 มีเบรกค้างหรือไม่?

ไม่ รุ่นเฉพาะนี้ได้รับการบันทึกไว้ว่าเป็นรุ่นที่ไม่มีเบรกค้าง ความแตกต่างนี้มีความสำคัญสำหรับการใช้งานที่ต้องรับน้ำหนักแนวตั้งที่อยู่กับที่โดยกลไก 

รุ่นนี้ใช้ผลตอบรับอย่างไรบ้าง?

เอกสารทางเทคนิคระบุการตอบสนอง SinCos Hiperface แบบเลี้ยวครั้งเดียวโดยสมบูรณ์ 

แรงบิดแผงลอยต่อเนื่องคืออะไร?

แรงบิดแผงลอยต่อเนื่องที่บันทึกไว้คือ 1.7 นิวตันเมตร ในขณะที่แรงบิดแผงลอยสูงสุดระบุไว้ที่ 7.6 นิวตันเมตร ค่าเหล่านี้มีความหมายทางวิศวกรรมที่แตกต่างกัน และควรพิจารณาภายในโปรไฟล์การเคลื่อนไหวที่สมบูรณ์ 

สามารถใช้เป็นมอเตอร์เดี่ยวอเนกประสงค์ได้หรือไม่?

ได้รับการออกแบบให้เป็นผลิตภัณฑ์เซอร์โวแบบรวมสำหรับสถาปัตยกรรมควบคุมการเคลื่อนไหวของ PacDrive 3 ดังนั้นจึงควรได้รับการประเมินว่าเป็นส่วนหนึ่งของระบบควบคุมการเคลื่อนไหวที่เข้ากันได้ แทนที่จะถือเป็นมอเตอร์เดี่ยวธรรมดา 

เหตุใดจึงต้องตรวจสอบหมายเลขชิ้นส่วนที่แน่นอนก่อนเปลี่ยน

ความแตกต่างเล็กน้อยในการกำหนดค่าเบรก ผลป้อนกลับ การจัดเรียงเพลา อัตรากำลัง และคุณลักษณะอื่นๆ ของผลิตภัณฑ์อาจส่งผลต่อความเข้ากันได้ของระบบ การยืนยันหมายเลขชิ้นส่วนที่สมบูรณ์จะช่วยป้องกันไม่ให้มีการติดตั้งส่วนประกอบที่คล้ายกันลงในเครื่องที่เข้ากันไม่ได้


ข้อพิจารณาขั้นสุดท้าย

ชไนเดอร์ ILM0702P01A0000 เป็นเซอร์โวมอเตอร์แบบรวมเฉพาะในตระกูล Lexium 62 ILM เอาต์พุตปกติ 720 W, แรงบิดคงที่ต่อเนื่อง 1.7 Nm, ความเร็วที่กำหนด 6,000 rpm, การตอบสนอง SinCos Hiperface แบบเลี้ยวเดี่ยวแบบสัมบูรณ์ และการกำหนดค่าแบบไม่มีเบรก ทำให้เป็นส่วนประกอบที่กำหนดไว้อย่างชัดเจน แทนที่จะเป็นเซอร์โวมอเตอร์ทั่วไป 

สถาปัตยกรรมแบบผสมผสานมีความเกี่ยวข้องเป็นพิเศษกับผู้สร้างเครื่องจักรที่ทำงานกับอุปกรณ์อัตโนมัติแบบโมดูลาร์ หลายแกน หรือพื้นที่จำกัด การลดพื้นที่ตู้และการเดินสายไฟอาจทำให้สถาปัตยกรรมเครื่องจักรง่ายขึ้น ในขณะที่การออกแบบแบบติดตั้งภาคสนามสามารถรองรับรูปแบบอุปกรณ์ที่กระจายได้มากขึ้น Schneider Electric เน้นย้ำถึงการลดสายเคเบิล พื้นที่ตู้ และเวลาในการเดินสายไฟ ซึ่งเป็นคุณลักษณะของแนวทาง ILM

สำหรับโครงการจัดซื้อและเปลี่ยนทดแทน ขั้นตอนที่สำคัญที่สุดคือการตรวจสอบการกำหนดค่าที่สมบูรณ์ แทนที่จะจับคู่โมเดลตามรูปลักษณ์หรือกำลังเพียงอย่างเดียว ความเข้ากันได้ทางไฟฟ้า สถาปัตยกรรมตัวควบคุม ผลป้อนกลับ ขนาดทางกล ข้อกำหนดเกี่ยวกับเบรก สภาพแวดล้อม การกำหนดค่าสายเคเบิล และโหลดของเครื่องจักรทั้งหมดควรได้รับการตรวจสอบก่อนการติดตั้ง

ต้องการความช่วยเหลือเกี่ยวกับส่วนประกอบระบบอัตโนมัติทางอุตสาหกรรมใช่ไหม

ตงกวนหนานเฉิงเหมาฮุยเครื่องจักรอุปกรณ์การค้าขาย จำกัดให้การสนับสนุนการจัดหาเครื่องจักรอุตสาหกรรมและอุปกรณ์อัตโนมัติสำหรับลูกค้าที่ต้องการการระบุส่วนประกอบที่เชื่อถือได้และความช่วยเหลือในการจัดซื้อ หากคุณกำลังตรวจสอบผลิตภัณฑ์เซอร์โวของ Schneider Electric ส่วนประกอบทดแทน หรืออุปกรณ์อัตโนมัติที่เกี่ยวข้อง ทีมของเราสามารถช่วยตรวจสอบข้อมูลรุ่นและข้อกำหนดในการจัดหาได้

สำหรับการสอบถามข้อมูลผลิตภัณฑ์ การตรวจสอบความพร้อมจำหน่าย ข้อกำหนดในการเปลี่ยน หรือการสนับสนุนการจัดหาระบบอัตโนมัติทางอุตสาหกรรมติดต่อเรา พร้อมหมายเลขรุ่นที่สมบูรณ์และรายละเอียดการสมัครของคุณ

ข่าวที่เกี่ยวข้อง
ฝากข้อความถึงฉัน
คำแนะนำข่าวสาร
X
เราใช้คุกกี้เพื่อมอบประสบการณ์การท่องเว็บที่ดีขึ้น วิเคราะห์การเข้าชมไซต์ และปรับแต่งเนื้อหาในแบบของคุณ การใช้ไซต์นี้แสดงว่าคุณยอมรับการใช้คุกกี้ของเรา นโยบายความเป็นส่วนตัว
ปฏิเสธยอมรับ