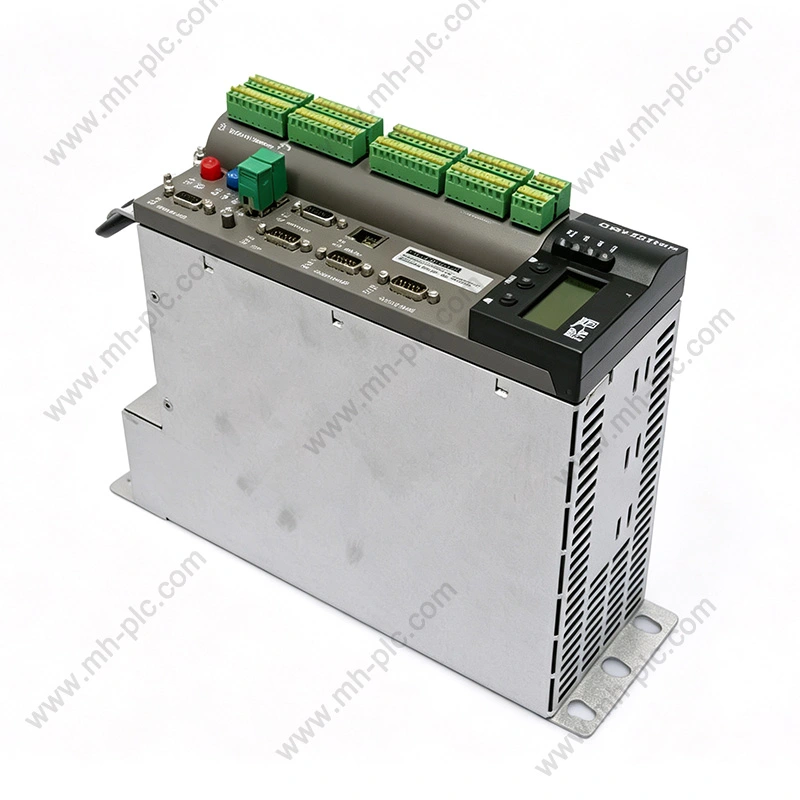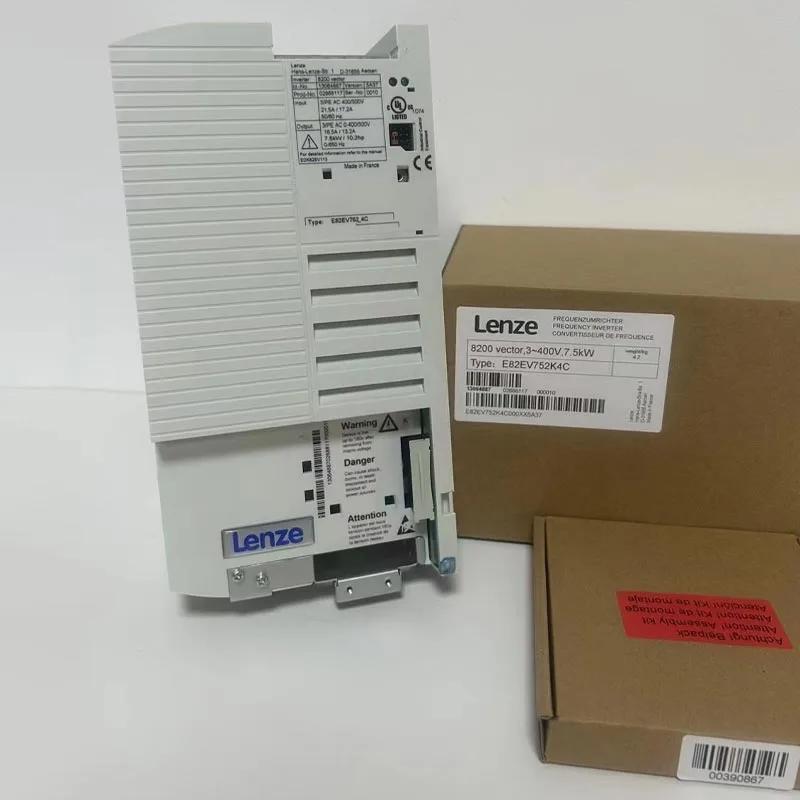
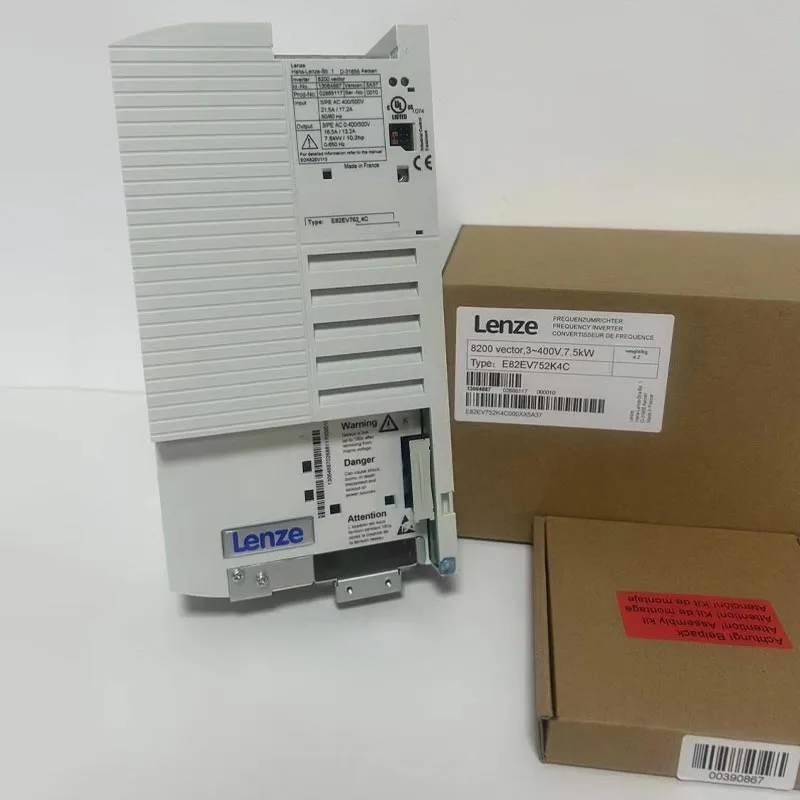
Lenze-อินเวอร์เตอร์โซลูชันต่างๆ ถูกนำมาใช้ในระบบควบคุมการเคลื่อนที่และมอเตอร์ทางอุตสาหกรรม ซึ่งจำเป็นต้องมีการควบคุมความเร็วอย่างแม่นยำ ควบคุมการเร่งความเร็ว ลดความเร็ว การจัดการแรงบิด และการบูรณาการกับอุปกรณ์อัตโนมัติ การเลือกอินเวอร์เตอร์ที่เหมาะสมไม่ได้เป็นเพียงเรื่องของกำลังมอเตอร์ที่ตรงกันเท่านั้น วิศวกรยังต้องพิจารณาประเภทของมอเตอร์ แรงดันไฟจ่าย กระแสเอาท์พุต โหมดควบคุม ลักษณะโหลด ข้อกำหนดในการเบรก สถาปัตยกรรมการสื่อสาร สภาพแวดล้อม ข้อจำกัดของตู้ และขั้นตอนการทดสอบเดินเครื่อง เทคโนโลยีอินเวอร์เตอร์สามารถนำไปใช้กับสายพานลำเลียง ปั๊ม พัดลม อุปกรณ์บรรจุภัณฑ์ เครื่องมือกล ระบบขนถ่ายวัสดุ และเครื่องจักรอุตสาหกรรมอื่นๆ กระบวนการคัดเลือกที่เชื่อถือได้มากที่สุดเริ่มต้นด้วยรอบการทำงานของเครื่องจักรและคุณลักษณะของมอเตอร์ จากนั้นจึงกำหนดฟังก์ชันขับเคลื่อน การป้องกัน อินเทอร์เฟซการควบคุม และเงื่อนไขการติดตั้งที่จำเป็น สำหรับผู้ซื้อที่จัดหาผลิตภัณฑ์ระบบอัตโนมัติทางอุตสาหกรรมที่เป็นที่ยอมรับ การระบุรุ่นที่แม่นยำและการจับคู่แอปพลิเคชันมีความสำคัญอย่างยิ่ง เนื่องจากตระกูลอินเวอร์เตอร์ที่แตกต่างกันสามารถมีอินเทอร์เฟซ ฟังก์ชันซอฟต์แวร์ ขนาด และข้อกำหนดในการติดตั้งที่แตกต่างกัน
สารบัญ
คลิกหัวข้อใดก็ได้เพื่อข้ามไปยังส่วนนั้นโดยตรง
- 1. เหตุใดการควบคุมมอเตอร์แบบปรับความเร็วได้จึงมีความสำคัญในอุปกรณ์อุตสาหกรรม
- 2. อินเวอร์เตอร์ความถี่อุตสาหกรรมควบคุมมอเตอร์ได้อย่างไร?
- 3. ควรประเมินลักษณะมอเตอร์และโหลดใด
- 4. โหมดควบคุมส่งผลต่อประสิทธิภาพของเครื่องจักรอย่างไร
- 5. ฟังก์ชั่นการเร่งความเร็ว ลดความเร็ว และการเบรกทำหน้าที่อะไร?
- 6. อินเวอร์เตอร์สื่อสารกับระบบอัตโนมัติได้อย่างไร?
- 7. ควรพิจารณาฟังก์ชันการป้องกันใดบ้าง
- 8. สภาพแวดล้อมการติดตั้งและการออกแบบตู้ส่งผลต่อการเลือกอย่างไร
- 9. ควรจัดการพลังงานเบรก การสร้างใหม่ และการชะลอความเร็วอย่างไร
- 10. การใช้งานทางอุตสาหกรรมใดบ้างที่สามารถใช้ไดรฟ์แบบปรับความเร็วได้?
- 11. ข้อผิดพลาดทั่วไปในการเลือกที่วิศวกรควรหลีกเลี่ยงคืออะไร?
- 12. ระบบที่มีอยู่ควรถูกแทนที่หรือดัดแปลงอย่างไร?
- 13. ข้อมูลจำเพาะอินเวอร์เตอร์ระดับมืออาชีพควรมีอะไรบ้าง
- 14. คำถามที่พบบ่อย
เหตุใดการควบคุมมอเตอร์แบบปรับความเร็วได้จึงมีความสำคัญในอุปกรณ์อุตสาหกรรม
เครื่องจักรอุตสาหกรรมจำนวนมากไม่จำเป็นต้องใช้มอเตอร์ในการทำงานที่ความเร็วคงที่เดียวในทุกสภาวะ สายพานลำเลียงอาจต้องมีการควบคุมความเร่ง ปั๊มอาจต้องการสภาวะการไหลที่แตกต่างกัน พัดลมอาจตอบสนองต่อความต้องการของกระบวนการที่เปลี่ยนแปลง และเครื่องบรรจุภัณฑ์มักจะขึ้นอยู่กับการเคลื่อนไหวที่ประสานกันระหว่างแกนหรือสถานีหลายแกน
การจัดเตรียมความเร็วคงที่แบบดั้งเดิมสามารถใช้วิธีการทางกลเพื่อปรับเอาท์พุตของเครื่องจักรได้ แต่ไดรฟ์ความถี่แปรผันช่วยให้สามารถควบคุมสภาวะการทำงานทางไฟฟ้าของมอเตอร์ได้โดยตรง
ด้วยการเปลี่ยนความถี่และแรงดันไฟฟ้าที่จ่ายให้ตามกลยุทธ์การควบคุมที่เลือก ไดรฟ์จะสามารถควบคุมความเร็วของมอเตอร์และส่งผลต่อการผลิตแรงบิดได้ สิ่งนี้ทำให้ผู้ออกแบบเครื่องจักรมีความยืดหยุ่นมากขึ้นในการควบคุมการเคลื่อนไหวโดยไม่ต้องพึ่งพาวิธีการส่งกำลังทางกลไกโดยสิ้นเชิง
ประโยชน์เชิงปฏิบัติไม่ใช่แค่ "การเปลี่ยนแปลงความเร็ว" เท่านั้น การเร่งความเร็วที่ควบคุมสามารถลดการกระแทกทางกลได้ การชะลอความเร็วที่ควบคุมสามารถลดการโหลดอย่างฉับพลันบนข้อต่อและสายพานได้ ความเร็วที่ปรับได้ช่วยให้กระบวนการทำงานในสภาวะการผลิตที่ต้องการ แทนที่จะบังคับให้มอเตอร์ทำงานอย่างต่อเนื่องที่จุดคงที่จุดเดียว
ช่วยให้สามารถปรับความเร็วของมอเตอร์ได้ตามความต้องการของเครื่องจักรและสภาวะของกระบวนการ
ให้ทางลาดที่กำหนดตั้งแต่หยุดนิ่งไปจนถึงความเร็วในการทำงาน ช่วยลดภาระทางกลอย่างกะทันหัน
ช่วยให้เครื่องช้าลงตามโปรไฟล์ที่กำหนดไว้ แทนที่จะหยุดกะทันหัน
มีอินเทอร์เฟซการควบคุมที่สามารถเชื่อมต่อการทำงานของมอเตอร์กับ PLC, HMI, เซ็นเซอร์ และระบบตรวจสอบ
เหตุใดเครื่องที่ต่างกันจึงต้องมีพฤติกรรมการขับเคลื่อนที่แตกต่างกัน
สายพานลำเลียงที่มีน้ำหนักบรรทุกคงที่มีพฤติกรรมแตกต่างจากรอก เครื่องอัดรีด พัดลมแบบแรงเหวี่ยง หรือเครื่องจักรที่มีความเฉื่อยสูง โหลดแต่ละครั้งจะสร้างข้อกำหนดความเร็วแรงบิดที่แตกต่างกัน
อุปกรณ์บางอย่างต้องการแรงบิดสตาร์ทสูง บางชนิดต้องใช้แรงบิดค่อนข้างต่ำที่ความเร็วต่ำ บางส่วนต้องเร่งมวลที่หมุนรอบตัวขนาดใหญ่แล้วชะลอตัวลงซ้ำๆ
ความแตกต่างเหล่านี้ส่งผลต่อการจัดระดับอินเวอร์เตอร์และกลยุทธ์การควบคุมที่เหมาะสม
การควบคุมความเร็วและความเสถียรของกระบวนการ
ในระบบอัตโนมัติทางอุตสาหกรรม ความเร็วมักเกี่ยวข้องโดยตรงกับคุณภาพของกระบวนการ ความเร็วของสายพานลำเลียงส่งผลต่อระยะห่าง ความเร็วของปั๊มส่งผลต่อการไหล ความเร็วพัดลมส่งผลต่อปริมาณลม ความเร็วลูกกลิ้งมีอิทธิพลต่อการขนถ่ายวัสดุ
ตัวขับเคลื่อนจึงสามารถกลายเป็นส่วนหนึ่งของวงจรควบคุมกระบวนการ แทนที่จะเป็นเพียงอุปกรณ์เสริมสำหรับมอเตอร์
เหตุใดการควบคุมมอเตอร์จึงควรเริ่มต้นที่ตัวเครื่อง
คำถามแรกไม่ควรเป็น “อินเวอร์เตอร์ตัวใดมีพิกัดกิโลวัตต์ที่เหมาะสม” คำถามที่ดีกว่าคือ “เครื่องจักรต้องการอะไรจากมอเตอร์”
คำตอบควรรวมถึงความถี่ในการสตาร์ท-ดับ ความเร็วในการทำงานต่อเนื่อง ความต้องการแรงบิดสูงสุด เวลาเร่งความเร็ว เวลาลดความเร็ว ความเฉื่อยของโหลด อุณหภูมิโดยรอบ และข้อกำหนดด้านการสื่อสาร
อินเวอร์เตอร์ความถี่อุตสาหกรรมควบคุมมอเตอร์ได้อย่างไร?
อินเวอร์เตอร์อุตสาหกรรมแปลงพลังงานไฟฟ้าขาเข้าเป็นเอาต์พุตควบคุมที่เหมาะสำหรับมอเตอร์ที่เชื่อมต่อ ในไดรฟ์ AC ทั่วไป กระบวนการนี้โดยทั่วไปเกี่ยวข้องกับการเรียงกระแส การจัดเก็บพลังงาน DC-link และการควบคุมการสลับผ่านขั้นตอนอินเวอร์เตอร์
เวทีวงจรเรียงกระแส
สำหรับไดรฟ์ AC ทั่วไป แหล่งจ่ายไฟ AC ขาเข้าจะถูกแปลงเป็น DC ก่อน วงจรเรียงกระแสจะสร้างบัส DC ที่ใช้โดยวงจรสวิตชิ่งดาวน์สตรีม
การกำหนดค่าวงจรเรียงกระแสขึ้นอยู่กับสถาปัตยกรรมไดรฟ์และการจัดเตรียมแหล่งจ่ายไฟ
ลิงค์ดีซี
The DC link acts as the intermediate energy section between the input rectifier and the output inverter stage. Capacitors and other components help stabilize the DC voltage and support the switching process.
เวทีอินเวอร์เตอร์
เวทีอินเวอร์เตอร์ใช้สวิตช์เซมิคอนดักเตอร์ในการแปลงพลังงานดีซีลิงค์ให้เป็นเอาต์พุตสามเฟสที่ได้รับการควบคุมหรือเอาต์พุตอื่นๆ ที่เหมาะสม ด้วยการปรับรูปแบบการสลับ ไดรฟ์จะควบคุมแรงดันไฟฟ้าและความถี่ที่ใช้กับมอเตอร์
ความถี่เอาท์พุต
ความเร็วของมอเตอร์ในมอเตอร์เหนี่ยวนำกระแสสลับสัมพันธ์กับความถี่ไฟฟ้าและจำนวนขั้วของมอเตอร์ การเปลี่ยนความถี่เอาท์พุตจึงเปลี่ยนความเร็วการทำงานของมอเตอร์
ความสัมพันธ์ไม่ได้เกิดขึ้นโดยตรงทั้งหมด เนื่องจากสภาวะการสลิปและโหลดยังส่งผลต่อความเร็วมอเตอร์จริงด้วย
การควบคุมแรงดันไฟฟ้า
ชุดขับยังควบคุมแรงดันไฟฟ้าของมอเตอร์ด้วย ต้องประสานแรงดันไฟฟ้าและความถี่เพื่อสร้างสภาวะฟลักซ์แม่เหล็กที่ต้องการในมอเตอร์
| ไดรว์สเตจ | ฟังก์ชั่นหลัก | การพิจารณาที่สำคัญ |
|---|---|---|
| วงจรเรียงกระแสอินพุต | แปลงแหล่งจ่ายไฟ AC เป็น DC | แรงดันไฟฟ้าและการกำหนดค่าอินพุต |
| ลิงค์ดีซี | ให้พลังงาน DC ระดับกลาง | แรงดันไฟฟ้ากระแสตรง, ระลอกคลื่น, ความจุ, สภาวะความร้อน |
| สะพานอินเวอร์เตอร์ | สร้างเอาท์พุตมอเตอร์ควบคุม | อุปกรณ์สวิตชิ่ง ความจุกระแส อัลกอริธึมการควบคุม |
| โปรเซสเซอร์ควบคุม | คำนวณคำสั่งสวิตช์และควบคุมมอเตอร์ | โหมดควบคุม ข้อเสนอแนะ ฟังก์ชั่นซอฟต์แวร์ |
| ระบบป้องกัน | ตรวจสอบสภาพไฟฟ้าที่ผิดปกติ | กระแส แรงดัน อุณหภูมิ ลอจิกความผิดปกติ |
การสลับพีเอ็มดับเบิลยู
การมอดูเลตความกว้างพัลส์มักใช้เพื่อสังเคราะห์รูปคลื่นของมอเตอร์ที่ต้องการ สวิตช์เซมิคอนดักเตอร์จะเปิดและปิดด้วยความถี่ที่ได้รับการควบคุม ทำให้เกิดรูปแบบพัลส์ซึ่งสามารถควบคุมแรงดันไฟฟ้าและความถี่ที่มีประสิทธิภาพได้
รูปแบบการสลับได้รับการจัดการโดยโปรเซสเซอร์ควบคุมของไดรฟ์
การตอบสนองของมอเตอร์
แอปพลิเคชั่นบางตัวทำงานโดยไม่มีตัวเข้ารหัสมอเตอร์จริง ชุดขับเคลื่อนจะประมาณพฤติกรรมของมอเตอร์จากการวัดทางไฟฟ้าและอัลกอริธึมควบคุม
การใช้งานอื่นๆ ต้องการการตอบสนองของตัวเข้ารหัสเมื่อต้องการความเร็วหรือการควบคุมตำแหน่งที่มากขึ้น
การทำงานของวงเปิดและวงปิด
การควบคุมแบบ Open-loop ไม่ได้ใช้อุปกรณ์ตอบรับความเร็วทางกายภาพ การควบคุมแบบวงปิดใช้การตอบรับจากตัวเข้ารหัสหรือเซ็นเซอร์อื่นเพื่อปรับปรุงการควบคุม
วิธีการที่เหมาะสมขึ้นอยู่กับความแม่นยำ การตอบสนองแบบไดนามิก ประเภทของมอเตอร์ และกระบวนการของเครื่องจักรที่ต้องการ
ตัวขับเคลื่อนจึงเป็นระบบอิเล็กทรอนิกส์กำลังที่ผสมผสานกับระบบควบคุม คุณภาพของสมรรถนะของมอเตอร์ขึ้นอยู่กับทั้งระยะกำลังไฟฟ้าและอัลกอริธึมการควบคุม
ควรประเมินลักษณะมอเตอร์และโหลดใด
มอเตอร์และโหลดจะกำหนดเงื่อนไขที่ชุดขับเคลื่อนต้องทำงาน การกำหนดขนาดที่ถูกต้องจึงต้องใช้ข้อมูลมากกว่ากำลังของแผ่นป้ายชื่อมอเตอร์เพียงอย่างเดียว
ประเภทมอเตอร์
การใช้งานทางอุตสาหกรรมทั่วไปอาจเกี่ยวข้องกับมอเตอร์เหนี่ยวนำแบบอะซิงโครนัส มอเตอร์แม่เหล็กถาวร มอเตอร์ซิงโครนัส หรือเทคโนโลยีมอเตอร์อื่นๆ
ชุดขับเคลื่อนจะต้องรองรับประเภทมอเตอร์ที่เลือกและวิธีการควบคุมที่สอดคล้องกัน
แรงดันไฟฟ้าของมอเตอร์
แรงดันไฟฟ้าป้ายชื่อมอเตอร์ต้องสอดคล้องกับเอาท์พุตของชุดขับและระบบไฟฟ้า ความไม่ตรงกันสามารถสร้างสภาวะการทำงานที่ไม่ถูกต้องได้
กระแสไฟฟ้าของมอเตอร์
กระแสไฟฟ้าของมอเตอร์มีความสำคัญอย่างยิ่ง เนื่องจากโดยทั่วไประยะเอาท์พุตของไดรฟ์จะถูกเลือกตามความสามารถในปัจจุบันและระดับกำลัง
มอเตอร์สองตัวที่มีกำลังไฟฟ้าเท่ากันสามารถมีพิกัดกระแสไฟฟ้าที่แตกต่างกันได้ ขึ้นอยู่กับแรงดันไฟฟ้า ประสิทธิภาพ ตัวประกอบกำลัง และการออกแบบมอเตอร์
ความถี่พื้นฐาน
ความถี่ที่กำหนดของมอเตอร์จะกำหนดจุดอ้างอิงที่สำคัญสำหรับการตั้งโปรแกรมชุดขับเคลื่อน ความสัมพันธ์ระหว่างแรงดันและความถี่ที่ต่ำกว่าจุดฐานจะส่งผลต่อแรงบิดที่มีอยู่
โหลดแรงบิด
ข้อกำหนดด้านแรงบิดสามารถแบ่งออกกว้างๆ ได้เป็นพฤติกรรมของแรงบิดคงที่และแรงบิดแปรผัน แม้ว่าเครื่องจักรจริงอาจมีความซับซ้อนมากกว่าก็ตาม
สายพานลำเลียง รอก เครื่องผสม และเครื่องอัดรีดมักต้องการแรงบิดจำนวนมากในช่วงความเร็วที่กว้าง พัดลมและปั๊มหอยโข่งสามารถทำงานได้แตกต่างกันเนื่องจากความต้องการแรงบิดจะเปลี่ยนแปลงอย่างมากตามความเร็ว
ความเฉื่อย
ความเฉื่อยของโหลดส่งผลต่อการเร่งความเร็วและการชะลอตัว มวลหมุนขนาดใหญ่ต้องใช้แรงบิดมากขึ้นและมีเวลามากขึ้นในการเปลี่ยนความเร็ว
| มอเตอร์หรือพารามิเตอร์โหลด | ทำไมมันถึงสำคัญ | ผลกระทบจากการเลือก |
|---|---|---|
| แรงดันไฟฟ้าของมอเตอร์ | กำหนดความเข้ากันได้ทางไฟฟ้า | การกำหนดค่าอินพุตและเอาต์พุตของไดรฟ์ |
| จัดอันดับปัจจุบัน | กำหนดความต้องการไฟฟ้าของมอเตอร์ | ขับเคลื่อนอันดับปัจจุบัน |
| ความถี่มอเตอร์ | กำหนดจุดอ้างอิงการดำเนินงาน | การตั้งค่าความถี่และแรงดันไฟฟ้า |
| แรงบิดสตาร์ท | กำหนดข้อกำหนดการเริ่มต้น | ขับเกินพิกัดและโหมดควบคุม |
| โหลดความเฉื่อย | ส่งผลต่อการเร่งความเร็วและการชะลอตัว | การตั้งค่าทางลาดและการจัดระบบเบรก |
| ช่วงความเร็วในการทำงาน | กำหนดช่วงการควบคุมมอเตอร์ที่ต้องการ | อัลกอริธึมการขับเคลื่อนและการพิจารณาการระบายความร้อนของมอเตอร์ |
เงื่อนไขการเริ่มต้น
สายพานลำเลียงที่มีสายพานรับน้ำหนักมากอาจต้องใช้แรงบิดเริ่มต้นอย่างมาก แฟนอาจมีพฤติกรรมการเริ่มต้นที่แตกต่างกันมาก สปินเดิลของเครื่องมือกลอาจต้องการการเร่งความเร็วอย่างรวดเร็วและการควบคุมความเร็วที่แม่นยำ
ไดรฟ์จะต้องตรงกับเงื่อนไขการเริ่มต้นระบบจริงมากกว่าสภาพการทำงานโดยเฉลี่ย
ข้อกำหนดการโอเวอร์โหลด
การใช้งานบางประเภทต้องใช้กระแสไฟฟ้าในช่วงเวลาสั้นๆ ที่สูงกว่าอัตราต่อเนื่องของมอเตอร์ ชุดขับจะต้องมีความสามารถในการโอเวอร์โหลดที่เหมาะสมตามระยะเวลาที่กำหนด
ข้อมูลโอเวอร์โหลดควรได้รับการตีความอย่างระมัดระวัง เนื่องจากตระกูลไดรฟ์ที่แตกต่างกันสามารถกำหนดพิกัดโอเวอร์โหลดที่แตกต่างกันได้
มอเตอร์ระบายความร้อนด้วยความเร็วต่ำ
มอเตอร์ระบายความร้อนด้วยตัวเองแบบมาตรฐานใช้พัดลมในตัวซึ่งความสามารถในการระบายความร้อนจะลดลงที่ความเร็วมอเตอร์ต่ำ หากเครื่องจักรต้องการแรงบิดสูงอย่างต่อเนื่องที่ความเร็วต่ำ อาจจำเป็นต้องระบายความร้อนของมอเตอร์เพิ่มเติม
ข้อมูลแผ่นป้ายเป็นสิ่งจำเป็น
- แรงดันไฟฟ้า:ตรวจสอบแรงดันไฟฟ้าในการทำงานที่ระบุของมอเตอร์
- จัดอันดับปัจจุบัน:ใช้กระแสไฟของมอเตอร์เมื่อเปรียบเทียบพิกัดเอาท์พุตของชุดขับ
- ความถี่ที่ได้รับการจัดอันดับ:ตรวจสอบความถี่ที่กำหนดของมอเตอร์
- ความเร็วสูงสุด:ใช้ความเร็วของแผ่นป้ายชื่อเป็นข้อมูลอ้างอิงในการทดสอบเดินเครื่อง
- ตัวประกอบกำลัง:พิจารณาลักษณะการทำงานทางไฟฟ้าของมอเตอร์
- การเชื่อมต่อมอเตอร์:ตรวจสอบการกำหนดค่าแบบดาวหรือเดลต้าตามความเหมาะสม
โหมดควบคุมส่งผลต่อประสิทธิภาพของเครื่องจักรอย่างไร
การใช้งานที่แตกต่างกันต้องการความแม่นยำในการควบคุมมอเตอร์ในระดับที่แตกต่างกัน สายพานลำเลียงแบบธรรมดาอาจไม่จำเป็นต้องใช้กลยุทธ์การควบคุมแบบเดียวกับเครื่องกำหนดตำแหน่งประสิทธิภาพสูง
การควบคุมวี/เอฟ
การควบคุมแรงดันไฟฟ้าเป็นความถี่เป็นหนึ่งในวิธีควบคุมไดรฟ์ที่ง่ายที่สุด ไดรฟ์รักษาความสัมพันธ์ที่กำหนดไว้ระหว่างแรงดันเอาต์พุตและความถี่
โหมดนี้เหมาะสำหรับการใช้งานควบคุมความเร็วที่ค่อนข้างง่าย โดยไม่จำเป็นต้องใช้แรงบิดไดนามิกสูง
การควบคุมเวกเตอร์แบบไร้เซ็นเซอร์
การควบคุมเวกเตอร์แบบไร้เซ็นเซอร์จะประมาณพฤติกรรมของมอเตอร์และควบคุมฟลักซ์และแรงบิดอย่างเป็นอิสระมากกว่าการควบคุม V/f พื้นฐาน
สามารถควบคุมแรงบิดที่ความเร็วต่ำและตอบสนองไดนามิกได้ดีขึ้น โดยไม่ต้องใช้ตัวเข้ารหัสในการใช้งานหลายๆ อย่าง
การควบคุมเวกเตอร์แบบวงปิด
การควบคุมแบบวงปิดใช้การตอบรับจากตัวเข้ารหัสหรือเซ็นเซอร์อื่น สิ่งนี้สามารถปรับปรุงการควบคุมความเร็วและการตอบสนองแบบไดนามิก โดยเฉพาะอย่างยิ่งในการใช้งานที่ความแม่นยำของความเร็วและการตอบสนองต่อการรบกวนของโหลดมีความสำคัญ
การควบคุมตำแหน่ง
แพลตฟอร์มไดรฟ์บางประเภทสามารถรองรับฟังก์ชันการกำหนดตำแหน่งผ่านคุณสมบัติการควบคุมการเคลื่อนไหวแบบรวมหรือการสื่อสารที่ประสานงานกับตัวควบคุมระดับที่สูงกว่า
การที่ไดรฟ์เพียงอย่างเดียวสามารถดำเนินการตามตำแหน่งที่ต้องการได้หรือไม่นั้น ขึ้นอยู่กับผลิตภัณฑ์และสถาปัตยกรรมแอปพลิเคชันเฉพาะ
| โหมดควบคุม | ตัวละครทั่วไป | การประยุกต์ใช้ที่เป็นไปได้ |
|---|---|---|
| วี/เอฟ | ความสัมพันธ์ระหว่างแรงดันไฟฟ้าและความถี่อย่างง่าย | พัดลม ปั๊ม สายพานลำเลียงพื้นฐาน |
| เวกเตอร์ไร้เซนเซอร์ | ปรับปรุงการควบคุมแรงบิดและความเร็วโดยไม่ต้องใช้ตัวเข้ารหัส | สายพานลำเลียง เครื่องผสม เครื่องจักรทั่วไป |
| เวกเตอร์วงปิด | การควบคุมความเร็วตามผลตอบรับ | แอปพลิเคชั่นความเร็วสูงประสิทธิภาพสูง |
| การควบคุมตำแหน่ง | ฟังก์ชั่นการประสานงานตำแหน่งหรือการเคลื่อนไหว | เครื่องจักรที่เน้นการเคลื่อนไหว |
เหตุใดโหมดควบคุมจึงเปลี่ยนพฤติกรรมของเครื่อง
สมมติว่าจู่ๆ สายพานลำเลียงได้รับน้ำหนักที่มากขึ้น ด้วยการควบคุมที่เรียบง่าย ความเร็วของมอเตอร์อาจลดลงอย่างเห็นได้ชัด กลยุทธ์การควบคุมเวกเตอร์สามารถตอบสนองเชิงรุกได้มากขึ้นโดยการปรับกระแสที่สร้างแรงบิดของมอเตอร์
ลักษณะการทำงานจริงขึ้นอยู่กับการปรับแต่งไดรฟ์ รุ่นมอเตอร์ การตั้งค่าการควบคุม และสภาวะโหลด
บัตรประจำตัวมอเตอร์
ระบบขับเคลื่อนบางระบบระบุมอเตอร์หรือปรับอัตโนมัติ กระบวนการนี้จะวัดหรือประมาณค่าพารามิเตอร์ของมอเตอร์เพื่อให้อัลกอริธึมควบคุมสามารถสร้างแบบจำลองมอเตอร์ภายในที่แม่นยำยิ่งขึ้น
ขั้นตอนการทดสอบการใช้งานที่ถูกต้องขึ้นอยู่กับแท่นขับเคลื่อนและประเภทมอเตอร์
การตอบสนองการเร่งความเร็ว
ประสิทธิภาพไดนามิกสูงไม่ได้เป็นประโยชน์เสมอไป เครื่องบรรจุภัณฑ์อาจต้องการความเร่งที่รวดเร็ว ในขณะที่สายพานลำเลียงที่ยาวอาจต้องมีโปรไฟล์ที่นุ่มนวลกว่าเพื่อหลีกเลี่ยงการเปลี่ยนแปลงความตึงของสายพาน
ดังนั้นควรเลือกโหมดการควบคุมตามพฤติกรรมของกระบวนการ แทนที่จะเลือกเพียงเพราะมีคุณสมบัติมากกว่า
ฟังก์ชั่นการเร่งความเร็ว ลดความเร็ว และการเบรกทำหน้าที่อะไร?
การตั้งค่าความเร่งและการชะลอตัวจะกำหนดความเร็วของมอเตอร์ที่เปลี่ยนแปลง ฟังก์ชันเหล่านี้ส่งผลโดยตรงต่อกลไกของเครื่องจักรและพฤติกรรมทางไฟฟ้าของชุดขับเคลื่อน
ทางลาดเร่งความเร็ว
ทางลาดเร่งความเร็วจะค่อยๆ เพิ่มความถี่คำสั่ง แทนที่จะกระโดดไปยังค่าเป้าหมายทันที
สิ่งนี้จะช่วยลดการเปลี่ยนแปลงแรงบิดกะทันหันและสามารถปกป้องสายพาน คัปปลิ้ง โซ่ เกียร์ และส่วนประกอบระบบส่งกำลังอื่นๆ
ทางลาดชะลอความเร็ว
ทางลาดลดความเร็วจะค่อยๆ ลดความเร็วของมอเตอร์ลง อย่างไรก็ตาม การลดความเร็วอาจทำให้มอเตอร์ส่งพลังงานกลกลับเข้าสู่ระบบไฟฟ้าได้
พลังงานที่สร้างใหม่นี้สามารถเพิ่มแรงดันไฟฟ้าดีซีลิงค์ภายในไดรฟ์ได้
ตัวต้านทานเบรก
เมื่อจำเป็นต้องกระจายพลังงานที่สร้างใหม่ ตัวต้านทานเบรกสามารถแปลงพลังงานไฟฟ้าให้เป็นความร้อนได้ การเลือกทรานซิสเตอร์เบรกและตัวต้านทานของไดรฟ์ต้องตรงกับพลังงานและรอบการทำงานของแอปพลิเคชัน
เบรกฉีด DC
ชุดขับบางตัวสามารถฉีดกระแส DC เข้าไปในมอเตอร์เพื่อสร้างเอฟเฟกต์การเบรกระหว่างสภาวะการหยุดบางอย่าง ฟังก์ชันนี้เป็นฟังก์ชันเฉพาะแอปพลิเคชัน และควรกำหนดค่าตามคำแนะนำของไดรฟ์
หยุดชายฝั่ง
ระบบหยุดนิ่งจะขจัดแรงบิดของไดรฟ์ และช่วยให้มอเตอร์และเครื่องจักรทำงานช้าลงตามธรรมชาติ สิ่งนี้มีประโยชน์ในกรณีที่ไม่จำเป็นต้องควบคุมการชะลอความเร็วทางไฟฟ้า
| วิธีการหยุด | พฤติกรรมของมอเตอร์ | การใช้งานทั่วไป |
|---|---|---|
| ทางลาดหยุด | ความถี่จะลดลงตามเวลาที่กำหนด | การหยุดแบบควบคุมทั่วไป |
| หยุดชายฝั่ง | มอเตอร์สูญเสียแรงบิดในการขับเคลื่อนและช้าลงตามธรรมชาติ | การหยุดความเฉื่อยต่ำหรือการหยุดที่ไม่สำคัญ |
| ตัวต้านทานเบรก | พลังงานหมุนเวียนจะกระจายไปในรูปความร้อน | ความเฉื่อยสูงหรือการชะลอตัวอย่างรวดเร็ว |
| เบรกกระแสตรง | การกระตุ้นด้วยกระแสตรงทำให้เกิดการเบรก | แอปพลิเคชันหยุดและระงับที่เลือก |
การใช้งานที่มีความเฉื่อยสูง
พัดลม เครื่องหมุนเหวี่ยง ลูกกลิ้งขนาดใหญ่ มู่เล่ และเครื่องจักรที่คล้ายกันสามารถกักเก็บพลังงานจลน์จำนวนมากได้ หากระบบพยายามหยุดเร็วเกินไป พลังงานนั้นอาจทำให้แรงดันไฟฟ้าดีซีลิงค์เพิ่มขึ้นได้
ดังนั้นชุดขับจึงอาจเข้าสู่สถานะป้องกัน เว้นแต่จะมีการจัดการเบรกอย่างเหมาะสม
การเลือกตัวต้านทานเบรก
การเลือกตัวต้านทานเบรกขึ้นอยู่กับค่าความต้านทาน อัตรากำลัง ระยะเวลาพัลส์ รอบการทำงาน ความเข้ากันได้ของไดรฟ์ และเงื่อนไขการติดตั้งความร้อน
ตัวต้านทานที่เข้ากันได้ทางไฟฟ้าสำหรับเหตุการณ์สั้นๆ ครั้งหนึ่งอาจไม่เหมาะสำหรับการเบรกซ้ำๆ
ระบบปฏิรูป
การใช้งานบางอย่างจะได้รับประโยชน์จากไดรฟ์แบบรีเจนเนอเรชั่นที่ส่งพลังงานการเบรกกลับคืนสู่แหล่งจ่ายไฟ AC แทนที่จะกระจายพลังงานผ่านตัวต้านทาน
สถาปัตยกรรมนี้มีความซับซ้อนมากกว่า และโดยปกติจะถูกเลือกเมื่อแอปพลิเคชันมีการดำเนินการสร้างใหม่ที่สำคัญ
อินเวอร์เตอร์สื่อสารกับระบบอัตโนมัติได้อย่างไร?
ไดรฟ์อุตสาหกรรมสมัยใหม่มักทำงานเป็นโหนดภายในระบบอัตโนมัติขนาดใหญ่ ไดรฟ์อาจรับคำสั่งความเร็วจาก PLC, แลกเปลี่ยนข้อมูลสถานะกับ HMI, ส่งสัญญาณเตือนไปยังผู้ควบคุมดูแล หรือมีส่วนร่วมในการเคลื่อนไหวที่ประสานกัน
อินพุตและเอาต์พุตดิจิตอล
การควบคุมพื้นฐานสามารถใช้งานได้ผ่านอินพุตดิจิตอลสำหรับการสตาร์ท หยุด เดินหน้า ย้อนกลับ รีเซ็ต หรือคำสั่งอื่นๆ
เอาต์พุตดิจิตอลสามารถรายงานสภาวะต่างๆ เช่น สถานะการทำงาน สถานะความผิดปกติ หรือสถานะที่เกี่ยวข้องกับความเร็ว
อินพุตและเอาต์พุตแบบอะนาล็อก
สัญญาณอะนาล็อกสามารถแสดงการอ้างอิงความเร็ว ค่ากระบวนการ หรือคำสั่งที่แปรผันอย่างต่อเนื่องอื่นๆ การจัดเรียงทั่วไปใช้สัญญาณ 0–10 V หรือ 4–20 mA ขึ้นอยู่กับระบบควบคุม
เครือข่ายการสื่อสารอุตสาหกรรม
การติดตั้งขั้นสูงเพิ่มเติมใช้เครือข่ายการสื่อสารทางอุตสาหกรรมเพื่อแลกเปลี่ยนข้อมูลการควบคุมและการวินิจฉัยแบบดิจิทัล
อินเทอร์เฟซอาจรวมถึงเทคโนโลยีฟิลด์บัสและอีเทอร์เน็ตอุตสาหกรรม ทั้งนี้ขึ้นอยู่กับตระกูลไดรฟ์และการกำหนดค่า
การเข้าถึงพารามิเตอร์
การสื่อสารยังช่วยให้สามารถเข้าถึงพารามิเตอร์การทำงาน ประวัติข้อผิดพลาด คำสถานะ ค่าการตรวจสอบ และข้อมูลการวินิจฉัย
| อินเทอร์เฟซ | ฟังก์ชั่นทั่วไป | แอปพลิเคชัน |
|---|---|---|
| อินพุตดิจิตอล | คำสั่งควบคุมแบบแยกส่วน | เริ่ม หยุด รีเซ็ต ทิศทาง |
| เอาต์พุตดิจิตอล | การแสดงสถานะแบบแยกส่วน | ทำงาน มีข้อบกพร่อง สถานะพร้อม |
| อินพุตแบบอะนาล็อก | กระบวนการต่อเนื่องหรือการอ้างอิงความเร็ว | คำสั่งความเร็ว การอ้างอิงแรงดัน |
| เอาท์พุทแบบอะนาล็อก | สัญญาณการตรวจสอบอย่างต่อเนื่อง | ความเร็วหรือกระแสตอบรับ |
| เครือข่ายอุตสาหกรรม | การควบคุมและการวินิจฉัยแบบดิจิตอล | การรวม PLC และการประสานงานของเครื่องจักร |
การรวม PLC
PLC อาจส่งข้อมูลอ้างอิงความเร็วและคำควบคุมในขณะที่อ่านข้อมูลความเร็วจริง กระแสเอาท์พุต สถานะ และข้อบกพร่องจากไดรฟ์
วิธีการแบบดิจิทัลนี้ช่วยลดความจำเป็นในการใช้สัญญาณควบคุมแบบเดินสายจำนวนมาก และช่วยให้มองเห็นการวินิจฉัยได้ดีขึ้น
ปฏิสัมพันธ์ระหว่าง HMI และผู้ปฏิบัติงาน
HMI สามารถแสดงสถานะของไดรฟ์และค่าการทำงานได้ ในขณะเดียวกันก็อนุญาตให้บุคลากรที่ได้รับอนุญาตเปลี่ยนพารามิเตอร์หรือคำสั่งการทำงานที่เลือกได้
พารามิเตอร์ที่สำคัญควรได้รับการปกป้องจากการดัดแปลงโดยไม่ได้รับอนุญาต
สถาปัตยกรรมเครือข่าย
เมื่อมีไดรฟ์หลายตัวทำงานในเครื่องเดียว เครือข่ายการสื่อสารควรได้รับการวางแผนอย่างรอบคอบ การกำหนดที่อยู่อุปกรณ์ การกำหนดเส้นทางสายเคเบิล การยุติ อัตราการอัพเดต เวลาแฝงในการควบคุม และพฤติกรรมข้อผิดพลาด ล้วนส่งผลต่อความน่าเชื่อถือของระบบ
การวินิจฉัยระยะไกล
สถาปัตยกรรมระบบอัตโนมัติสมัยใหม่ใช้ฟังก์ชันการวินิจฉัยระยะไกลเพิ่มมากขึ้น สัญญาณเตือนไดรฟ์และข้อมูลการปฏิบัติงานสามารถช่วยให้ทีมบำรุงรักษาระบุปัญหาได้โดยไม่ต้องถอดอุปกรณ์ออกจากบริการทันที
ควรพิจารณาฟังก์ชันการป้องกันใดบ้าง
ไดรฟ์แบบปรับความเร็วได้ทำงานระหว่างแหล่งจ่ายไฟและมอเตอร์ ดังนั้นจึงต้องมีการป้องกันทั้งในระดับอิเล็กทรอนิกส์กำลังและระดับการควบคุมมอเตอร์
การป้องกันกระแสเกิน
กระแสไฟฟ้าที่มากเกินไปอาจเป็นผลมาจากกลไกโอเวอร์โหลด การลัดวงจร มอเตอร์ขัดข้อง พารามิเตอร์มอเตอร์ไม่ถูกต้อง หรือการเปลี่ยนแปลงโหลดกะทันหัน
ไดรฟ์จะตรวจสอบกระแสเอาต์พุตและสามารถตอบสนองตามกลยุทธ์การป้องกัน
การป้องกันแรงดันไฟฟ้าเกิน
แรงดันไฟฟ้าดีซีลิงค์อาจเพิ่มขึ้นเนื่องจากการรบกวนของแหล่งจ่ายหรือพลังงานที่สร้างใหม่ในระหว่างการชะลอความเร็ว ชุดขับสามารถกระตุ้นการตอบสนองของแรงดันไฟฟ้าเกินเมื่อดีซีลิงค์เกินช่วงที่อนุญาต
การป้องกันแรงดันตก
แรงดันไฟฟ้าอินพุตต่ำอาจส่งผลต่อการทำงานของไดรฟ์และประสิทธิภาพของมอเตอร์ ไดรฟ์จะตรวจสอบดีซีลิงค์และสภาวะอินพุต และสามารถตอบสนองตามลอจิกการป้องกัน
การป้องกันอุณหภูมิเกิน
เซมิคอนดักเตอร์กำลัง ตัวระบายความร้อน พัดลมระบายความร้อน และส่วนประกอบอื่นๆ จะผลิตความร้อนระหว่างการทำงาน เซ็นเซอร์วัดอุณหภูมิสามารถตรวจสอบพื้นที่วิกฤติและเริ่มการตอบสนองเชิงป้องกันเมื่อเกินขีดจำกัด
มอเตอร์โอเวอร์โหลด
พฤติกรรมความร้อนของมอเตอร์ขึ้นอยู่กับกระแส ความเร็ว การระบายความร้อน และหน้าที่การทำงาน การป้องกันโอเวอร์โหลดแบบอิเล็กทรอนิกส์บนชุดขับสามารถใช้กระแสของมอเตอร์และพารามิเตอร์ที่กำหนดค่าไว้เพื่อประมาณภาระความร้อน
การป้องกันข้อผิดพลาดของโลกและเอาต์พุต
ชุดขับสามารถตรวจสอบสภาพกระแสที่ผิดปกติและตรวจจับข้อผิดพลาดเอาต์พุตบางอย่างได้ อุปกรณ์ป้องกันภายนอกยังคงมีความสำคัญ เนื่องจากการป้องกันไดรฟ์ไม่สามารถแทนที่การป้องกันอัปสตรีมที่ออกแบบมาอย่างถูกต้อง
| ฟังก์ชั่นการป้องกัน | สาเหตุที่เป็นไปได้ | การตอบสนองของไดรฟ์ |
|---|---|---|
| กระแสเกิน | โอเวอร์โหลด, ไฟฟ้าลัดวงจร, ความต้องการความเร่ง | สัญญาณเตือน การจำกัดกระแส หรือการตัดการทำงาน |
| แรงดันไฟฟ้าเกิน | การฟื้นฟูหรือการรบกวนอุปทาน | การเดินทาง การควบคุมการชะลอความเร็ว หรือการดำเนินการป้องกันอื่นๆ |
| แรงดันตก | อุปทานลดลงหรือการหยุดชะงัก | สัญญาณเตือน การหยุดแบบควบคุม หรือการเดินทาง |
| อุณหภูมิที่สูงเกินไป | โหลดสูง, สภาพแวดล้อมสูง, การระบายความร้อนล้มเหลว | สัญญาณเตือนหรือการป้องกันการเดินทาง |
| มอเตอร์โอเวอร์โหลด | โหลดมอเตอร์ต่อเนื่องมากเกินไป | ป้องกันความร้อนหรือการเดินทาง |
| ข้อผิดพลาดเอาต์พุต | สายมอเตอร์หรือมอเตอร์ทำงานผิดปกติ | การปิดระบบป้องกัน |
การตั้งค่าการป้องกันจำเป็นต้องมีข้อมูลมอเตอร์ที่ถูกต้อง
อัลกอริธึมการป้องกันมักจะขึ้นอยู่กับกระแสของมอเตอร์ กำลัง แรงดันไฟฟ้า ความถี่ คุณลักษณะทางความร้อน หรือขีดจำกัดการทำงานที่กำหนดค่าไว้
ข้อมูลมอเตอร์ที่ไม่ถูกต้องอาจส่งผลต่อทั้งประสิทธิภาพและพฤติกรรมการป้องกัน
การป้องกันภายนอกยังคงเป็นสิ่งจำเป็น
ฟังก์ชันการป้องกันภายในของไดรฟ์ไม่ได้ขจัดความจำเป็นในการเลือกเซอร์กิตเบรกเกอร์อัปสตรีม ฟิวส์ การตัดการเชื่อมต่อ การต่อสายดิน และแนวทางปฏิบัติในการติดตั้งอย่างเหมาะสม
ระบบไฟฟ้าที่สมบูรณ์จำเป็นต้องมีการป้องกันแบบประสานงาน
ปิดเครื่องอย่างปลอดภัย
ความปลอดภัยระดับเครื่องจักรอาจต้องมีการควบคุมแรงบิดออก อินพุตเพื่อความปลอดภัย วงจรหยุดฉุกเฉิน อินเตอร์ล็อค หรือฟังก์ชันที่กำหนดระดับความปลอดภัยโดยเฉพาะ
ความปลอดภัยควรได้รับการออกแบบโดยคำนึงถึงการประเมินความเสี่ยงของเครื่องจักร แทนที่จะอาศัยอินพุตเริ่มต้น/หยุดมาตรฐานเพียงอย่างเดียว
สภาพแวดล้อมการติดตั้งและการออกแบบตู้ส่งผลต่อการเลือกอย่างไร
ประสิทธิภาพทางไฟฟ้าส่วนหนึ่งขึ้นอยู่กับวิธีการติดตั้งอินเวอร์เตอร์ ไดรฟ์เดียวกันอาจทำงานแตกต่างออกไปในตู้ขนาดเล็กที่ปิดสนิทและแผงควบคุมที่มีการระบายอากาศได้ดี
อุณหภูมิแวดล้อม
เซมิคอนดักเตอร์กำลังสร้างความร้อน และอุณหภูมิโดยรอบจะกำหนดว่าไดรฟ์จะกระจายความร้อนได้อย่างมีประสิทธิภาพเพียงใด
อุณหภูมิแวดล้อมที่สูงอาจต้องมีการลดกระแสไฟหรือการระบายความร้อนเพิ่มเติม ขึ้นอยู่กับข้อกำหนดของผลิตภัณฑ์
การระบายอากาศ
การไหลเวียนของอากาศในตู้ควรปล่อยให้ความร้อนเคลื่อนออกจากชุดขับ ช่องระบายอากาศที่อุดตัน ความจุพัดลมไม่เพียงพอ หรือการจัดเรียงตู้ที่ไม่ดีอาจทำให้อุณหภูมิภายในเพิ่มขึ้นได้
ระยะห่างในการติดตั้ง
ชุดขับเคลื่อนต้องมีระยะห่างที่กำหนดไว้รอบช่องระบายอากาศและพื้นผิวที่สร้างความร้อน ระยะทางที่แน่นอนขึ้นอยู่กับการออกแบบผลิตภัณฑ์
ระดับความสูง
ที่ระดับความสูงที่สูงขึ้น ความหนาแน่นของอากาศจะลดลง ซึ่งอาจส่งผลต่อประสิทธิภาพการทำความเย็น การติดตั้งไดรฟ์บางตัวจำเป็นต้องมีการลดพิกัดเหนือระดับความสูงที่ระบุ
ฝุ่นและการปนเปื้อน
สภาพแวดล้อมทางอุตสาหกรรมอาจมีฝุ่นที่เป็นสื่อกระแสไฟฟ้า เส้นใยสิ่งทอ ละอองน้ำมัน ความชื้น หรือสารเคมีปนเปื้อน ข้อกำหนดการป้องกันและบำรุงรักษาตู้ควรสะท้อนถึงสภาพของสถานที่
| สภาพการติดตั้ง | ผลกระทบที่อาจเกิดขึ้น | การตอบสนองการออกแบบ |
|---|---|---|
| อุณหภูมิแวดล้อมสูง | ลดระยะการทำความเย็น | การประเมินความร้อนและการลดพิกัดที่เป็นไปได้ |
| การไหลของอากาศที่ถูกจำกัด | ความร้อนสะสม | ปรับปรุงการระบายอากาศของตู้ |
| ระดับความสูง | ความสามารถในการระบายความร้อนด้วยอากาศลดลง | ปฏิบัติตามข้อกำหนดการลดระดับที่เกี่ยวข้องกับระดับความสูง |
| ฝุ่น | การปนเปื้อนของเส้นทางทำความเย็น | ตู้ที่เหมาะสมและแผนการบำรุงรักษา |
| ความชื้น | ความเสี่ยงจากไฟฟ้าและการกัดกร่อน | การคุ้มครองสิ่งแวดล้อมที่เหมาะสม |
| ความถี่ในการสลับสูง | การสูญเสียเพิ่มเติมและ EMI | พารามิเตอร์และการออกแบบสายเคเบิลที่ถูกต้อง |
ข้อควรพิจารณาของอีเอ็มซี
การสลับความถี่สูงจะสร้างการปล่อยคลื่นแม่เหล็กไฟฟ้า สายเคเบิลมอเตอร์ การต่อลงกราวด์ การชีลด์ ตัวกรอง และโครงสร้างตู้อาจส่งผลต่อความเข้ากันได้ทางแม่เหล็กไฟฟ้า
สายเคเบิลมอเตอร์ขนาดยาวอาจต้องพิจารณาเป็นพิเศษ เนื่องจากความจุของสายเคเบิลอาจส่งผลต่อวงจรเอาต์พุต
ความยาวสายเคเบิลมอเตอร์
ความยาวสายเคเบิลมอเตอร์สูงสุดที่อนุญาตขึ้นอยู่กับการออกแบบไดรฟ์ ลักษณะเฉพาะของสวิตช์ ฉนวนของมอเตอร์ โครงสร้างสายเคเบิล และตัวกรองเอาท์พุตหรือเครื่องปฏิกรณ์
ข้อมูลนี้ควรได้รับการตรวจสอบกับเอกสารประกอบของผลิตภัณฑ์ก่อนการติดตั้ง
กระจายความร้อนภายในตู้
สิ่งสำคัญคือต้องคำนึงถึงความร้อนที่เกิดขึ้นไม่เพียงแต่จากไดรฟ์เท่านั้น แต่ยังรวมถึงคอนแทคเตอร์ แหล่งจ่ายไฟ ตัวต้านทานเบรก PLC หม้อแปลง และส่วนประกอบอื่นๆ
โหลดความร้อนทั้งหมดจะกำหนดว่าตู้ต้องใช้พัดลม เครื่องปรับอากาศ หรือวิธีการระบายความร้อนแบบอื่นหรือไม่
ระยะห่างไฟฟ้าและการเดินสายไฟ
การเดินสายไฟและสายไฟควบคุมควรเดินสายไฟอย่างเหมาะสม การแยกการสื่อสารที่ละเอียดอ่อนและการเดินสายแบบอะนาล็อกออกจากเส้นทางสวิตช์กระแสสูงสามารถลดการรบกวนได้
ควรจัดการพลังงานเบรก การสร้างใหม่ และการชะลอความเร็วอย่างไร
เมื่อมอเตอร์ไฟฟ้าลดความเร็วลง ระบบที่กำลังหมุนจะไม่สูญเสียพลังงานจลน์ทันที พลังงานนั้นต้องไปที่ไหนสักแห่ง ขึ้นอยู่กับสถาปัตยกรรมของไดรฟ์ สามารถกระจายเป็นความร้อนหรือส่งกลับไปยังเครือข่ายไฟฟ้า
พลังงานหมุนเวียนมาจากไหน
การสร้างใหม่มักเกิดขึ้นเมื่อโหลดขับเคลื่อนมอเตอร์เร็วกว่าความเร็วไฟฟ้าที่ได้รับคำสั่ง การชะลอความเฉื่อยสูงและโหลดที่ลดลงเป็นตัวอย่างทั่วไป
จากนั้นมอเตอร์จะทำงานเสมือนเครื่องกำเนิดไฟฟ้าชั่วคราว โดยจะส่งพลังงานไฟฟ้ากลับไปยังดีซีลิงค์ของไดรฟ์
แรงดันไฟฟ้าดีซีลิงค์เพิ่มขึ้น
หากไม่มีเส้นทางการจัดการพลังงานที่เหมาะสม พลังงานหมุนเวียนจะเพิ่มแรงดันไฟฟ้าดีซีลิงค์ หากแรงดันไฟฟ้าเกินขีดจำกัดการทำงานของชุดขับ อาจเกิดการสะดุดของแรงดันไฟเกินได้
ตัวต้านทานเบรก
ตัวต้านทานการเบรกเป็นเส้นทางควบคุมสำหรับพลังงานที่สร้างใหม่ วงจรเบรกจะเปลี่ยนตัวต้านทานให้ทำงานเมื่อแรงดันดีซีลิงค์ถึงเกณฑ์ที่เกี่ยวข้อง
การเบรกแบบใหม่
ระบบขับเคลื่อนแบบรีเจนเนอเรชั่นสามารถคืนพลังงานให้กับแหล่งจ่ายไฟ AC สิ่งนี้มีประโยชน์ในกรณีที่การฟื้นฟูเกิดขึ้นบ่อยครั้งหรือเมื่อพลังงานเบรกเป็นส่วนสำคัญของการทำงานของเครื่องจักร
| วิธีการจัดการพลังงาน | หลักการพื้นฐาน | สภาพการใช้งานทั่วไป |
|---|---|---|
| ทางลาดชะลอความเร็วที่ยาวนาน | ลดพลังการสร้างใหม่โดยขยายเวลาหยุด | เครื่องจักรที่สามารถทนต่อการหยุดช้าลงได้ |
| ตัวต้านทานเบรก | แปลงพลังงานหมุนเวียนให้เป็นความร้อน | การชะลอตัวซ้ำๆ หรืออย่างรวดเร็ว |
| ไดรฟ์รีเจนเนอเรชั่น | คืนพลังงานให้กับแหล่งจ่ายไฟ AC | การดำเนินการสร้างใหม่บ่อยครั้งหรือมาก |
| เบรกกล | ใช้แรงเสียดทานทางกายภาพเพื่อหยุดหรือระงับภาระ | รอก การยึดเพื่อความปลอดภัย สภาพการรับน้ำหนักคงที่ |
แอพพลิเคชั่นการยก
รอกและระบบยกจำเป็นต้องได้รับการดูแลเป็นพิเศษ เนื่องจากโหลดแบบแขวนสามารถขับเคลื่อนมอเตอร์ในระหว่างการลดระดับได้ การฟื้นฟูไฟฟ้าและการยึดเชิงกลถือเป็นข้อพิจารณาที่แยกจากกัน
อาจจำเป็นต้องใช้เบรกเชิงกลเพื่อยึดโหลดเมื่อมอเตอร์หยุดทำงาน
เครื่องจักรที่มีความเฉื่อยสูง
เครื่องหมุนเหวี่ยง พัดลมขนาดใหญ่ ลูกกลิ้ง และอุปกรณ์ที่ขับเคลื่อนด้วยมู่เล่สามารถกักเก็บพลังงานกลที่สำคัญได้
การพยายามหยุดระบบดังกล่าวอย่างรวดเร็วอาจทำให้เกินความสามารถในการเบรกของไดรฟ์ เว้นแต่จะมีการติดตั้งระบบการจัดการพลังงานที่เหมาะสม
การออกแบบการระบายความร้อนของตัวต้านทานเบรก
ตัวต้านทานเบรกอาจร้อนขึ้นระหว่างการทำงาน และต้องการการระบายอากาศที่เหมาะสมและการแยกทางกายภาพออกจากส่วนประกอบที่ไวต่อความร้อน
รอบการทำงานของตัวต้านทานควรคำนวณจากรูปแบบการทำงานของเครื่องจักรจริง
การใช้งานทางอุตสาหกรรมใดบ้างที่สามารถใช้ไดรฟ์แบบปรับความเร็วได้?
ไดรฟ์ความถี่ตัวแปรถูกนำมาใช้ในภาคอุตสาหกรรมจำนวนมาก เนื่องจากเครื่องจักรที่แตกต่างกันต้องการความเร็วมอเตอร์และแรงบิดที่ควบคุม
การควบคุมความเร็ว ควบคุมความเร่ง การควบคุมทิศทาง และการประสานงานกับเครื่องจักรต้นน้ำหรือปลายน้ำ
ความเร็วมอเตอร์แบบปรับได้สำหรับการควบคุมการไหลของกระบวนการ การจัดการแรงดัน และการสตาร์ทแบบนุ่มนวล
การควบคุมการไหลของอากาศด้วยความเร็วหลายระดับและการเร่งความเร็วที่ราบรื่นสำหรับระบบระบายอากาศและกระบวนการ
Controlled speed, repeatable acceleration, communication with PLCs, and coordination across machine sections.
การควบคุมการเริ่ม-หยุด การเคลื่อนไหวแบบซิงโครไนซ์ การเบรก และการจัดการความเร็วสายพานลำเลียงที่แม่นยำ
การควบคุมความเร็วและแรงบิดสำหรับเครื่องผสม ลูกกลิ้ง เครื่องอัดรีด อุปกรณ์ม้วน และเครื่องจักรอุตสาหกรรมที่คล้ายกัน
ระบบสายพานลำเลียง
สายพานลำเลียงมักต้องการความเร่งและลดความเร็วที่ราบรื่น การเปลี่ยนแปลงแรงบิดกะทันหันอาจทำให้สายพานลื่น ผลิตภัณฑ์ไม่เสถียร กลไกกระแทก หรือการสึกหรอโดยไม่จำเป็น
เมื่อสายพานลำเลียงหลายตัวทำงานพร้อมกัน การอ้างอิงความเร็วสามารถประสานงานผ่าน PLC หรือเครือข่ายได้
ปั๊ม
การใช้งานปั๊มมักต้องมีการเปลี่ยนแปลงความเร็วตามเงื่อนไขของกระบวนการ ไดรฟ์สามารถรับการอ้างอิงจากเซ็นเซอร์ความดัน ตัวควบคุมการไหล หรือ PLC และปรับความเร็วมอเตอร์ให้เหมาะสม
การเลือกยังคงต้องให้ความสนใจกับประเภทของปั๊มและพฤติกรรมโหลด เนื่องจากปั๊มบางรุ่นไม่ได้มีลักษณะเฉพาะของแรงบิดที่เหมือนกัน
แฟนๆ
พัดลมสามารถมีคุณลักษณะแรงบิดที่ขึ้นอยู่กับความเร็วอย่างมาก การควบคุมความเร็วตัวแปรจึงสามารถให้วิธีการที่ยืดหยุ่นในการปรับการไหลเวียนของอากาศ
การใช้งานมอเตอร์พัดลมควรคำนึงถึงความเร็วขั้นต่ำ การระบายความร้อนของมอเตอร์ และช่วงการทำงานของพัดลมที่เชื่อมต่อด้วย
เครื่องบรรจุภัณฑ์
อุปกรณ์บรรจุภัณฑ์อาจรวมถึงมอเตอร์หลายตัวที่ทำงานประสานกัน ไดรฟ์อาจต้องการการตอบสนองที่รวดเร็ว การควบคุมความเร็วที่ทำซ้ำได้ การสื่อสารกับตัวควบคุมเครื่องจักร และโปรไฟล์การเร่งความเร็วที่แม่นยำ
ระบบการม้วนและคลี่คลาย
เครื่องจักรในการม้วนอาจต้องใช้ความเร็วและการควบคุมแรงบิดที่ประสานกันเมื่อเส้นผ่านศูนย์กลางม้วนเปลี่ยนแปลง การควบคุมแรงดึงอาจเกี่ยวข้องกับเซ็นเซอร์ป้อนกลับและกลยุทธ์การควบคุมขั้นสูงเพิ่มเติม
เครื่องผสมและเครื่องกวน
เครื่องผสมสามารถแสดงความต้องการแรงบิดที่เปลี่ยนแปลงได้เนื่องจากความหนืดของผลิตภัณฑ์และสภาวะกระบวนการแตกต่างกันไป แรงบิดเริ่มต้นที่สูงและความสามารถในการโอเวอร์โหลดจึงเป็นเกณฑ์ในการเลือกที่สำคัญ
เครื่องมือกล
เครื่องมือกลสามารถให้ความสำคัญกับการตอบสนองแบบไดนามิกและความแม่นยำของความเร็วได้มากขึ้น เทคโนโลยีขับเคลื่อนอาจจำเป็นต้องผสานรวมกับสถาปัตยกรรมควบคุมการเคลื่อนไหวที่ซับซ้อนมากขึ้น
| แอปพลิเคชัน | ข้อกำหนดไดรฟ์โดยทั่วไป | รายละเอียดการเลือกที่สำคัญ |
|---|---|---|
| สายพานลำเลียง | ควบคุมความเร่งและความเร็วได้ | แรงบิดเริ่มต้นและการเบรก |
| ปั๊ม | ความเร็วตัวแปร | การไหล ความดัน การระบายความร้อนของมอเตอร์ |
| พัดลม | ความเร็วตัวแปร | เส้นโค้งการรับน้ำหนักและความเร็วต่ำสุด |
| เครื่องบรรจุภัณฑ์ | การควบคุมที่รวดเร็วและทำซ้ำได้ | การสื่อสารและการตอบสนองของ PLC |
| มิกเซอร์ | ความสามารถในการสตาร์ทและการโอเวอร์โหลดสูง | โปรไฟล์แรงบิดและความแปรผันของกระบวนการ |
| เครื่องม้วน | การประสานความเร็วและแรงบิด | สถาปัตยกรรมป้อนกลับและควบคุมแรงตึง |
การใช้งานเหล่านี้แสดงให้เห็นว่าเหตุใดจึงไม่สามารถถือว่าพิกัดอินเวอร์เตอร์เดียวกันนี้เหมาะกับทุกเครื่องจักรได้ ระบบขับเคลื่อนต้องสอดคล้องกับภาระทางกล กลยุทธ์การควบคุม และรอบการทำงาน
ข้อผิดพลาดทั่วไปในการเลือกที่วิศวกรควรหลีกเลี่ยงคืออะไร?
ข้อผิดพลาดในการเลือกไดรฟ์ที่พบบ่อยที่สุดเกิดขึ้นเมื่อวิศวกรดูกำลังที่กำหนดของมอเตอร์แล้วหยุดอยู่ตรงนั้น การเลือกที่ถูกต้องทางเทคนิคจำเป็นต้องมีการตรวจสอบในวงกว้าง
- ขนาดเฉพาะกิโลวัตต์:ข้อกำหนดกระแสไฟของมอเตอร์และการใช้งานเกินพิกัดอาจมีความสำคัญมากกว่ากำลังที่กำหนด
- ละเว้นแรงบิดโหลด:โหลดแรงบิดคงที่อาจต้องเลือกไดรฟ์ที่แตกต่างจากโหลดแรงบิดแปรผัน
- ละเว้นเงื่อนไขเริ่มต้น:โหลดการเริ่มต้นระบบจำนวนมากอาจต้องการความสามารถปัจจุบันเพิ่มเติม
- ละเลยการเบรก:ความเฉื่อยสูงหรือโหลดที่ลดลงสามารถสร้างพลังงานหมุนเวียนได้อย่างมีนัยสำคัญ
- ละเว้นอุณหภูมิแวดล้อม:อุณหภูมิสูงอาจต้องมีการลดพิกัดของไดรฟ์
- ไม่สนใจความยาวสายเคเบิลมอเตอร์:สายเคเบิลยาวอาจส่งผลต่อความเค้นของฉนวนและพฤติกรรมทางแม่เหล็กไฟฟ้า
- การเลือกอินเทอร์เฟซการสื่อสารที่ไม่ถูกต้อง:ไดรฟ์จะต้องตรงกับสถาปัตยกรรม PLC และเครือข่าย
- ไม่สนใจการระบายความร้อนของมอเตอร์:แรงบิดสูงอย่างต่อเนื่องที่ความเร็วต่ำอาจทำให้มอเตอร์ร้อนเกินไป
- การใช้พารามิเตอร์มอเตอร์ไม่ถูกต้อง:ข้อมูลการทดสอบการใช้งานที่ไม่ดีอาจส่งผลต่อการควบคุมและการป้องกัน
- ละเว้นความเข้ากันได้ในการเปลี่ยน:ไดรฟ์ที่มีลักษณะทางกายภาพอาจไม่มีเทอร์มินัล ขนาด ฟังก์ชันซอฟต์แวร์ หรือโครงสร้างพารามิเตอร์ที่เท่ากัน
ปัญหาเรื่องพลังงานเท่านั้น
มอเตอร์สองตัวที่มีพิกัดกำลังเท่ากันสามารถมีพิกัดกระแสและลักษณะแรงบิดต่างกันได้ ดังนั้นควรเลือกชุดขับโดยใช้ป้ายชื่อมอเตอร์และโปรไฟล์โหลดจริง
ความผิดพลาดของแรงบิดคงที่
สายพานลำเลียง เครื่องผสม หรือเครื่องอัดรีดอาจต้องการแรงบิดสูงตลอดช่วงความเร็ว การเลือกไดรฟ์ที่มีไว้สำหรับโหลดแรงบิดแปรผันเป็นหลักอาจไม่ให้ประสิทธิภาพการโอเวอร์โหลดที่ต้องการ
ปัญหาการเบรกภายหลัง
หากเครื่องจักรต้องการการชะลอความเร็วอย่างรวดเร็ว ควรคำนวณข้อกำหนดในการเบรกก่อนที่จะสั่งระบบขับเคลื่อน การเพิ่มฮาร์ดแวร์เบรกในภายหลังอาจทำให้เกิดปัญหาแผงและเค้าโครงความร้อนได้
ปัญหาความเย็นภายหลัง
การระบายความร้อนของไดรฟ์และมอเตอร์เชื่อมต่อกันแต่ไม่เหมือนกัน ไดรฟ์สามารถทำงานได้ภายในขีดจำกัดความร้อนของตัวเองในขณะที่มอเตอร์ร้อนเกินไปที่ความเร็วต่ำ เนื่องจากพัดลมที่ยึดกับเพลาหมุนช้าเกินไป
ปัญหาการสื่อสารไม่ตรงกัน
เครื่องจักรอาจใช้เครือข่ายอุตสาหกรรมเฉพาะ การเลือกไดรฟ์โดยไม่ยืนยันตัวเลือกการสื่อสารที่จำเป็นสามารถบังคับการเปลี่ยนแปลงฮาร์ดแวร์ที่ไม่จำเป็นในภายหลังได้
ปัญหาการแทนที่เทียบเท่ากัน
เมื่อเปลี่ยนอินเวอร์เตอร์รุ่นเก่า ไม่ควรเลือกยูนิตใหม่จากพิกัดกำลังเก่าเพียงอย่างเดียว วิศวกรควรเปรียบเทียบระดับแรงดันไฟฟ้า กระแสไฟฟ้า โหมดควบคุม ขั้วต่อ ขนาด วิธีการเบรก การสื่อสาร ฟังก์ชันด้านความปลอดภัย ซอฟต์แวร์ และความเข้ากันได้ของมอเตอร์
ระบบที่มีอยู่ควรถูกแทนที่หรือดัดแปลงอย่างไร?
การเปลี่ยนอินเวอร์เตอร์ในเครื่องจักรที่มีอยู่นั้นต้องการมากกว่าการเปรียบเทียบหมายเลขแค็ตตาล็อกสองหมายเลข ไดรฟ์ใหม่จะต้องรวมเข้ากับสถาปัตยกรรมไฟฟ้า เครื่องกล การควบคุม และความปลอดภัยที่มีอยู่
ยืนยันมอเตอร์ที่มีอยู่
เริ่มต้นด้วยการตรวจสอบป้ายชื่อมอเตอร์และสภาพการทำงานจริง มอเตอร์อาจถูกเปลี่ยนตลอดอายุการใช้งานของเครื่องจักร ดังนั้นควรตรวจสอบมอเตอร์ที่ติดตั้งไว้แทนที่จะอาศัยเอกสารเก่าทั้งหมด
บันทึกพารามิเตอร์ที่มีอยู่
พารามิเตอร์ที่สำคัญอาจรวมถึงแรงดันไฟฟ้าของมอเตอร์ กระแส ความถี่ ความเร็ว เวลาเร่งความเร็ว เวลาลดความเร็ว ความถี่ต่ำสุด ความถี่สูงสุด โหมดควบคุม และการตั้งค่าการป้องกัน
ตรวจสอบขนาดทางกายภาพ
ชุดขับทดแทนที่มีพิกัดไฟฟ้าที่ถูกต้องอาจยังคงล้มเหลวในการติดตั้งเพิ่มเติม เนื่องจากพื้นที่ตู้แตกต่างกัน
ควรตรวจสอบรูยึด ทางเข้าสายเคเบิล การระบายอากาศ ตำแหน่งขั้วต่อ และการกระจายความร้อน ก่อนที่จะถอดยูนิตที่มีอยู่
ตรวจสอบสายไฟขาเข้าและขาออก
ยืนยันการจัดเตรียมแหล่งจ่ายไฟขาเข้า ขั้วต่อมอเตอร์ สายไฟควบคุม หน้าสัมผัสรีเลย์ สัญญาณอะนาล็อก สัญญาณดิจิตอล และสายเคเบิลสื่อสาร
ตรวจสอบการสื่อสาร
หากไดรฟ์ที่มีอยู่สื่อสารกับ PLC หรือระบบการควบคุมดูแล ให้ระบุโปรโตคอลและแผนผังข้อมูลที่จำเป็นก่อนที่จะเปลี่ยน
ตรวจสอบฟังก์ชันด้านความปลอดภัย
ไดรฟ์สมัยใหม่อาจมีฟังก์ชันที่เกี่ยวข้องกับความปลอดภัยซึ่งไดรฟ์เดิมไม่มี การติดตั้งเพิ่มเติมควรประเมินว่าฟังก์ชันความปลอดภัยใหม่มีปฏิสัมพันธ์กับสถาปัตยกรรมความปลอดภัยของเครื่องจักรอย่างไร
| พื้นที่ติดตั้งเพิ่มเติม | สิ่งที่ต้องตรวจสอบ | ปัญหาที่เป็นไปได้หากละเลย |
|---|---|---|
| มอเตอร์ | แผ่นป้ายและข้อมูลการดำเนินงาน | การตั้งค่าปัจจุบันหรือการควบคุมไม่ถูกต้อง |
| ตู้ | ขนาดและการระบายอากาศ | ปัญหาการติดตั้งหรือความร้อนสูงเกินไป |
| สายไฟ | ขั้วไฟฟ้าและขั้วควบคุม | การให้รางวัลล่าช้าหรือการเชื่อมต่อไม่ถูกต้อง |
| การสื่อสาร | โปรโตคอล การกำหนดที่อยู่ การทำแผนที่ข้อมูล | การรวม PLC ล้มเหลว |
| การเบรก | ตัวต้านทาน, ทรานซิสเตอร์เบรก, เวลาหยุด | แรงดันไฟฟ้าเกินในระหว่างการชะลอตัว |
| ความปลอดภัย | ฟังก์ชั่นหยุดฉุกเฉินและแรงบิดที่ปลอดภัย | สถาปัตยกรรมความปลอดภัยที่เข้ากันไม่ได้ |
การแปลงพารามิเตอร์
ตระกูลไดรฟ์ที่ต่างกันจะจัดระเบียบพารามิเตอร์ต่างกัน แม้ว่าผลิตภัณฑ์ทดแทนจะมีการตั้งค่าการทำงานเหมือนกัน หมายเลขพารามิเตอร์และชื่ออาจแตกต่างกันได้
รายการการแปลงพารามิเตอร์ที่มีโครงสร้างสามารถลดเวลาการทดสอบและป้องกันการละเลยการตั้งค่าที่สำคัญโดยไม่ตั้งใจ
การปรับอัตโนมัติของมอเตอร์
หลังจากการติดตั้ง อาจจำเป็นต้องมีการปรับแต่งอัตโนมัติหรือรูทีนการระบุมอเตอร์ ทั้งนี้ขึ้นอยู่กับโหมดการควบคุมที่เลือก
มอเตอร์ต้องอยู่ในสภาพที่เหมาะสมก่อนเริ่มขั้นตอน
ลำดับการทดสอบหลังการเปลี่ยน
- ตรวจสอบสายไฟ:ตรวจสอบกำลังไฟเข้า การเชื่อมต่อมอเตอร์ สายไฟควบคุม สายดิน และการเชื่อมต่อการสื่อสาร
- ป้อนข้อมูลมอเตอร์:จับคู่ค่าที่กำหนดค่าไว้กับป้ายชื่อมอเตอร์จริง
- ตรวจสอบโหมดการควบคุม:ยืนยันกลยุทธ์การปฏิบัติงานที่เครื่องจักรต้องการ
- ทดสอบที่ความเร็วต่ำ:ยืนยันทิศทาง กระแส การสั่นสะเทือน และพฤติกรรมทางกลขั้นพื้นฐาน
- ทดสอบความเร่ง:ตรวจสอบการตอบสนองทางลาดและแรงบิดภายใต้โหลดตัวแทน
- ทดสอบการชะลอตัว:ยืนยันพฤติกรรมของดีซีลิงค์และประสิทธิภาพการเบรก
- ทดสอบการสื่อสาร:ตรวจสอบคำสั่ง PLC การตอบรับสถานะ การเตือน และข้อมูลเครือข่าย
- ตรวจสอบการป้องกัน:ตรวจสอบขีดจำกัดที่กำหนดค่าไว้และการตอบสนองข้อผิดพลาดตามขั้นตอนการทดสอบการใช้งาน
ข้อมูลจำเพาะอินเวอร์เตอร์ระดับมืออาชีพควรมีอะไรบ้าง
ข้อมูลจำเพาะระดับมืออาชีพช่วยให้ซัพพลายเออร์และทีมวิศวกรมีข้อมูลเพียงพอในการระบุการกำหนดค่าผลิตภัณฑ์ที่ถูกต้องโดยไม่ต้องอาศัยสมมติฐาน
| พื้นที่ข้อมูลจำเพาะ | ข้อมูลที่จะกำหนด | ทำไมมันถึงสำคัญ |
|---|---|---|
| แอปพลิเคชัน | สายพานลำเลียง ปั๊ม พัดลม เครื่องผสม บรรจุภัณฑ์ เครื่องมือกล ฯลฯ | กำหนดลักษณะการควบคุมและโหลด |
| ประเภทมอเตอร์ | การเหนี่ยวนำ แม่เหล็กถาวร ซิงโครนัส หรือชนิดที่กำหนด | กำหนดความเข้ากันได้ของการควบคุม |
| แรงดันไฟฟ้าของมอเตอร์ | จัดอันดับแรงดันไฟฟ้าของมอเตอร์ | รับประกันความเข้ากันได้ทางไฟฟ้า |
| กระแสไฟฟ้าของมอเตอร์ | จัดอันดับปัจจุบันเป็นแอมแปร์ | รองรับการปรับขนาดไดรฟ์ที่แม่นยำ |
| กำลังมอเตอร์ | พิกัดกิโลวัตต์หรือแรงม้า | ให้การอ้างอิงขนาดพื้นฐาน |
| ช่วงความเร็ว | ความเร็วในการทำงานขั้นต่ำ ปกติ และสูงสุด | กำหนดข้อกำหนดการควบคุม |
| โอเวอร์โหลด | กระแสไฟเกินและระยะเวลาที่ต้องการ | จับคู่ความจุของไดรฟ์กับหน้าที่ของเครื่องจักร |
| การเบรก | ข้อกำหนดด้านเวลาหยุด ความเฉื่อย ตัวต้านทาน หรือการสร้างใหม่ | กำหนดสถาปัตยกรรมการจัดการพลังงาน |
| การสื่อสาร | โปรโตคอล PLC และข้อมูลที่จำเป็น | รับประกันการรวมระบบอัตโนมัติ |
| สิ่งแวดล้อม | อุณหภูมิ ความสูง ความชื้น ฝุ่น | กำหนดความเหมาะสมในการติดตั้ง |
| ตู้ | ขนาดและวิธีการทำความเย็นที่มีอยู่ | ยืนยันการติดตั้งทางกายภาพ |
| ความปลอดภัย | ฟังก์ชันและอินเทอร์เฟซด้านความปลอดภัยที่จำเป็น | ปรับฟังก์ชันการขับเคลื่อนให้สอดคล้องกับความปลอดภัยของเครื่องจักร |
เริ่มต้นด้วยการใช้เครื่อง
ระบุว่ามอเตอร์กำลังขับเคลื่อนอะไรและอธิบายภาระทางกล อัตรามอเตอร์เดียวกันสามารถรองรับการใช้งานที่แตกต่างกันอย่างสิ้นเชิง
ให้ข้อมูลป้ายชื่อมอเตอร์ที่สมบูรณ์
รวมถึงแรงดันไฟฟ้าของมอเตอร์ กระแสไฟฟ้า ความถี่ อัตราความเร็ว กำลัง การจัดการการเชื่อมต่อ และประเภทของมอเตอร์ทุกครั้งที่มี
กำหนดช่วงการทำงาน
ระบุความเร็วขั้นต่ำ ความเร็วปกติ ความเร็วสูงสุด ความถี่เริ่มต้น ความถี่หยุด และระยะเวลาที่เครื่องใช้ในจุดปฏิบัติงานที่แตกต่างกัน
กำหนดโอเวอร์โหลดและแรงบิดสูงสุด
หากเครื่องจักรมีการสตาร์ทหนัก มีแรงกระแทก หรือมีแรงบิดสูงในช่วงเวลาสั้น ๆ ควรระบุเงื่อนไขเหล่านี้อย่างชัดเจน
กำหนดการเบรก
ระบุเวลาหยุดที่ต้องการ ความเฉื่อยของโหลด ความถี่ในการเบรก และการใช้งานต้องใช้ตัวต้านทาน ระบบสร้างพลังงานใหม่ หรือเบรกเชิงกล
กำหนดสถาปัตยกรรมการควบคุม
ระบุว่าเครื่องใช้การควบคุมภายใน, I/O ดิจิทัล, การอ้างอิงแบบอะนาล็อก, การสื่อสาร PLC, อีเทอร์เน็ตอุตสาหกรรม หรือแพลตฟอร์มการเคลื่อนไหวระดับที่สูงกว่า
กำหนดสภาพแวดล้อม
อุณหภูมิแวดล้อม อุณหภูมิตู้ ความชื้น ระดับความสูง ฝุ่น และปัจจัยด้านสิ่งแวดล้อมอื่นๆ อาจส่งผลต่อช่วงการทำงานที่อนุญาต
กำหนดข้อจำกัดทางกายภาพ
สำหรับการติดตั้งแผง ให้จัดเตรียมความกว้าง ความสูง ความลึก การเดินสายเคเบิล พื้นที่ระบายอากาศ และข้อจำกัดของรูสำหรับติดตั้ง
การระบุรุ่นมีความสำคัญอย่างยิ่งสำหรับผลิตภัณฑ์อุตสาหกรรมที่มีตราสินค้า
เมื่อทำการจัดหาอินเวอร์เตอร์ที่มีตราสินค้าที่เป็นที่ยอมรับ รหัสรุ่นที่แน่นอนจะมีความสำคัญ การเปลี่ยนแปลงเล็กน้อยในส่วนต่อท้ายของโมเดลสามารถสอดคล้องกับคลาสแรงดันไฟฟ้า อัตรา ตัวเลือก อินเทอร์เฟซการสื่อสาร หรือรุ่นของฮาร์ดแวร์ที่แตกต่างกัน
ผู้ซื้อควรจัดเตรียมป้ายชื่อหรือรหัสผลิตภัณฑ์ที่มีอยู่ให้ครบถ้วนเมื่อทำการเปลี่ยนหน่วยที่ติดตั้ง
- ระบุเครื่อง:กำหนดอุปกรณ์ขับเคลื่อน วงจรการทำงาน และข้อกำหนดของกระบวนการ
- บันทึกข้อมูลมอเตอร์:ยืนยันกำลัง กระแส แรงดัน ความถี่ ความเร็ว และประเภทมอเตอร์
- กำหนดพฤติกรรมการโหลด:ระบุแรงบิดคงที่ แรงบิดแปรผัน ความเฉื่อยสูง หรือคุณลักษณะโหลดอื่นๆ
- กำหนดการควบคุม:ระบุช่วงความเร็ว โหมดการควบคุม ผลตอบรับ และข้อกำหนดการตอบสนอง
- กำหนดเบรก:กำหนดเวลาการชะลอตัวและเงื่อนไขการสร้างใหม่
- กำหนดการสื่อสาร:ระบุโปรโตคอล PLC อินเทอร์เฟซ และข้อมูลสถานะที่จำเป็น
- ตรวจสอบสภาพแวดล้อม:ยืนยันอุณหภูมิ ระดับความสูง ฝุ่น ความชื้น และสภาวะความเย็น
- ตรวจสอบความฟิตของร่างกาย:ยืนยันขนาดไดรฟ์ การติดตั้ง ขั้วต่อ และการเข้าถึงสายเคเบิล
- ยืนยันรุ่น:ตรวจสอบหมายเลขชิ้นส่วน ระดับแรงดันไฟฟ้า อัตรากระแสไฟ และตัวเลือกที่มีให้ครบถ้วน
- วางแผนการว่าจ้าง:เตรียมพารามิเตอร์มอเตอร์ ตรรกะการควบคุม ขั้นตอนการทดสอบ และการตั้งค่าการสำรองข้อมูล
ผู้ซื้อควรให้ข้อมูลอะไรเมื่อขอใบเสนอราคาจากซัพพลายเออร์?
- ป้ายชื่อมอเตอร์ที่สมบูรณ์:รวมถึงกำลัง แรงดัน กระแส ความถี่ และความเร็ว
- อินเวอร์เตอร์รุ่นที่มีอยู่:ระบุหมายเลขรุ่นแบบเต็มสำหรับการใช้งานทดแทน
- คำอธิบายเครื่อง:อธิบายลักษณะการใช้งานและโหลด
- อุปทานอินพุต:ระบุแรงดันไฟฟ้า เฟส และความถี่
- ข้อกำหนดการควบคุม:ระบุข้อกำหนดการควบคุมภายใน, I/O, อนาล็อก หรือการสื่อสาร
- สภาพการเบรก:ระบุว่าจำเป็นต้องมีการหยุดอย่างรวดเร็วหรือการดำเนินการสร้างใหม่
- สภาพการติดตั้ง:ระบุขนาดตู้และข้อมูลด้านสิ่งแวดล้อมตามที่เกี่ยวข้อง
ข้อมูลระดับนี้ช่วยให้ซัพพลายเออร์ระบุผลิตภัณฑ์ที่เข้ากันได้ทางเทคนิคได้ง่ายขึ้น แทนที่จะอาศัยคำแนะนำช่วงกำลังทั่วไป
สำหรับโครงการทดแทนและการจัดหา การระบุรุ่นที่แม่นยำนั้นมีประโยชน์อย่างยิ่ง เนื่องจากผลิตภัณฑ์ระบบอัตโนมัติทางอุตสาหกรรมที่มีตราสินค้ามักจะมีจำหน่ายในรูปแบบต่างๆ ที่เกี่ยวข้องกันอย่างใกล้ชิด
คำถามที่พบบ่อย
หน้าที่หลักของอินเวอร์เตอร์ Lenze คืออะไร?
บทบาทหลักคือควบคุมการทำงานของมอเตอร์โดยการควบคุมสภาวะเอาท์พุตไฟฟ้า เช่น ความถี่และแรงดันไฟฟ้า อินเวอร์เตอร์ยังสามารถให้การควบคุมทางลาด การควบคุมแรงบิด ฟังก์ชันการเบรก การวินิจฉัย การสื่อสาร และการบูรณาการระบบอัตโนมัติ ทั้งนี้ขึ้นอยู่กับกลุ่มผลิตภัณฑ์เฉพาะ
อินเวอร์เตอร์สามารถควบคุมความเร็วมอเตอร์ได้หรือไม่?
ใช่. ด้วยการปรับความถี่เอาต์พุตและแรงดันไฟฟ้าที่สอดคล้องกันตามกลยุทธ์การควบคุมที่เลือก ไดรฟ์ AC จะสามารถควบคุมความเร็วของมอเตอร์ภายในช่วงการทำงานที่ระบุได้
ควรเลือกอินเวอร์เตอร์ตามกำลังมอเตอร์หรือกระแสไฟหรือไม่?
ทั้งสองมีความสำคัญ แต่กระแสไฟที่กำหนดของมอเตอร์มีความสำคัญอย่างยิ่ง เนื่องจากระยะเอาท์พุตของไดรฟ์ได้รับการออกแบบตามความสามารถของกระแสไฟ ควรพิจารณาข้อกำหนดการใช้งานเกินพิกัดด้วย เนื่องจากเครื่องจักรที่มีกำลังมอเตอร์เท่ากันสามารถให้ความต้องการไดรฟ์ที่แตกต่างกันมาก
การควบคุม V/f คืออะไร?
การควบคุม V/f จะรักษาความสัมพันธ์ที่กำหนดไว้ระหว่างแรงดันเอาต์พุตและความถี่ เป็นวิธีการควบคุมที่ค่อนข้างง่ายและเหมาะสำหรับการใช้งานที่มีการควบคุมความเร็วขั้นพื้นฐานเพียงพอ
การควบคุมเวกเตอร์แบบไร้เซนเซอร์คืออะไร?
การควบคุมเวกเตอร์แบบไร้เซ็นเซอร์จะประมาณพฤติกรรมของมอเตอร์และควบคุมฟลักซ์และแรงบิดโดยไม่ต้องใช้ตัวเข้ารหัสความเร็วจริงในการใช้งานหลายประเภท มันสามารถให้ประสิทธิภาพความเร็วต่ำและไดนามิกที่ดีขึ้นเมื่อเทียบกับการควบคุม V/f พื้นฐาน
ความคิดเห็นของโปรแกรมเปลี่ยนไฟล์มีประโยชน์เมื่อใด
การตอบสนองของตัวเข้ารหัสจะมีประโยชน์เมื่อเครื่องจักรต้องการการควบคุมความเร็วที่เข้มงวดยิ่งขึ้น การตอบสนองแบบไดนามิกที่ได้รับการปรับปรุง หรือการควบคุมตามการตอบสนอง ความต้องการขึ้นอยู่กับแอปพลิเคชันและความสามารถของตระกูลไดรฟ์ที่เลือก
อะไรทำให้อินเวอร์เตอร์ตัดกระแสไฟเกินระหว่างการหยุด
การชะลอตัวลงอย่างรวดเร็วของโหลดความเฉื่อยสูงสามารถส่งพลังงานกลับจากมอเตอร์ไปยังไดรฟ์ DC link ส่งผลให้แรงดันไฟฟ้า DC-link เพิ่มขึ้น อาจต้องใช้ทางลาดชะลอความเร็ว ตัวต้านทานการเบรก ระบบสร้างใหม่ หรือวิธีการเบรกที่เหมาะสมอื่นๆ ที่ยาวขึ้น ทั้งนี้ขึ้นอยู่กับการใช้งาน
ทุกการใช้งานจำเป็นต้องมีตัวต้านทานการเบรกหรือไม่?
ไม่ ความจำเป็นขึ้นอยู่กับความเฉื่อยของโหลด เวลาในการหยุด รอบการทำงาน ความเร็ว และพลังงานที่สร้างใหม่ การใช้งานที่มีความเฉื่อยต่ำที่มีการชะลอตัวช้าอาจไม่จำเป็นต้องมี ในขณะที่เครื่องจักรที่มีความเฉื่อยสูงหรือหยุดบ่อยครั้งอาจต้องใช้ฮาร์ดแวร์เบรก
อินเวอร์เตอร์สามารถควบคุมปั๊มได้หรือไม่?
ใช่. โดยทั่วไปแล้วตัวขับแบบปรับความเร็วได้จะใช้ร่วมกับปั๊มเพื่อปรับความเร็วของมอเตอร์ตามความต้องการของกระบวนการ กลยุทธ์การควบคุมที่แน่นอนควรพิจารณาถึงประเภทของปั๊ม สภาวะการไหล ความเร็วขั้นต่ำ การระบายความร้อนของมอเตอร์ และระบบควบคุมกระบวนการ
อินเวอร์เตอร์สามารถควบคุมสายพานลำเลียงได้หรือไม่?
ใช่. การใช้งานสายพานลำเลียงมักใช้ระบบขับเคลื่อนเพื่อควบคุมความเร็ว การเร่งความเร็วอย่างราบรื่น ควบคุมการหยุด การทำงานไปข้างหน้าและถอยหลัง และการประสานงานกับส่วนอื่นๆ ของเครื่องจักร
เหตุใดกระแสมอเตอร์จึงมีความสำคัญเมื่อเลือกไดรฟ์
ส่วนประกอบเอาท์พุตของไดรฟ์ได้รับการออกแบบสำหรับระดับกระแสที่เฉพาะเจาะจง มอเตอร์สองตัวที่มีพิกัดกำลังเท่ากันสามารถมีพิกัดกระแสต่างกันได้ ดังนั้นชุดขับจึงควรจับคู่กับกระแสป้ายชื่อมอเตอร์จริงและข้อกำหนดการใช้งานโอเวอร์โหลด
อินเวอร์เตอร์สามารถใช้งานมอเตอร์ที่ความเร็วต่ำอย่างต่อเนื่องได้หรือไม่?
ขึ้นอยู่กับมอเตอร์และการใช้งาน มอเตอร์ระบายความร้อนด้วยตัวเองแบบมาตรฐานอาจสูญเสียความสามารถในการทำความเย็นที่ความเร็วต่ำ หากต้องการแรงบิดสูงอย่างต่อเนื่องที่ความเร็วต่ำ อาจจำเป็นต้องใช้พัดลมระบายความร้อนอิสระหรือระบบระบายความร้อนด้วยมอเตอร์แบบอื่น
อินเวอร์เตอร์สื่อสารกับ PLC อย่างไร
การสื่อสารสามารถใช้ I/O ดิจิทัล สัญญาณแอนะล็อก เครือข่ายฟิลด์บัส หรืออีเทอร์เน็ตอุตสาหกรรม ทั้งนี้ขึ้นอยู่กับผลิตภัณฑ์และการกำหนดค่า ไดรฟ์สามารถแลกเปลี่ยนคำสั่ง ข้อมูลสถานะ ค่าการทำงาน การเตือน และข้อมูลการวินิจฉัยกับ PLC
สามารถเชื่อมต่อไดรฟ์กับ HMI ได้หรือไม่
ใช่. HMI สามารถแสดงพารามิเตอร์ของไดรฟ์ สถานะการทำงาน สัญญาณเตือน และค่ากระบวนการที่เลือกได้ นอกจากนี้ยังอาจจัดให้มีฟังก์ชันพารามิเตอร์และคำสั่งที่ได้รับอนุญาต ทั้งนี้ขึ้นอยู่กับสถาปัตยกรรมระบบอัตโนมัติ
ควรตรวจสอบสภาพแวดล้อมใดบ้าง?
สภาวะที่สำคัญได้แก่ อุณหภูมิแวดล้อม อุณหภูมิตู้ ระดับความสูง ความชื้น ฝุ่น ละอองน้ำมัน การสั่นสะเทือน การระบายอากาศ และการปนเปื้อนอื่นๆ ปัจจัยเหล่านี้อาจส่งผลต่อความจุของไดรฟ์และความเหมาะสมในการติดตั้ง
เหตุใดความยาวของสายเคเบิลมอเตอร์จึงมีความสำคัญ
สายเคเบิลมอเตอร์ขนาดยาวจะเพิ่มความจุของสายเคเบิล และอาจส่งผลต่อพฤติกรรมของรูปคลื่นเอาท์พุตและความเค้นของฉนวน ควรตรวจสอบความยาวสายเคเบิลที่อนุญาตโดยเทียบกับเอกสารทางเทคนิคของไดรฟ์และตัวกรองเอาท์พุตหรือเครื่องปฏิกรณ์ที่จำเป็น
อินเวอร์เตอร์ตัวอื่นสามารถแทนที่ไดรฟ์ Lenze ที่มีอยู่ได้หรือไม่
การเปลี่ยนทดแทนจากตระกูลผลิตภัณฑ์อื่นอาจเป็นไปได้ แต่ควรถือเป็นการทดแทนทางวิศวกรรมมากกว่าการสันนิษฐานโดยตรงถึงความเท่าเทียมกัน จำเป็นต้องเปรียบเทียบแรงดันไฟฟ้า กระแสไฟฟ้า โหมดควบคุม การเบรก ขนาด ขั้วต่อ การสื่อสาร ซอฟต์แวร์ ฟังก์ชันด้านความปลอดภัย และความเข้ากันได้ของมอเตอร์
สิ่งที่ควรตรวจสอบเมื่อเปลี่ยนไดรฟ์ที่มีอยู่
ตรวจสอบหมายเลขรุ่นที่มีอยู่ ข้อมูลมอเตอร์ แรงดันไฟจ่าย พิกัดกระแส ขนาดตู้ ขั้วต่อ ระบบเบรก สายไฟควบคุม การสื่อสาร PLC อินเทอร์เฟซด้านความปลอดภัย ความยาวสายเคเบิล และการตั้งค่าพารามิเตอร์ที่มีอยู่
ความสามารถในการโอเวอร์โหลดในไดรฟ์คืออะไร?
ความสามารถในการโอเวอร์โหลดบ่งชี้ว่าไดรฟ์สามารถจ่ายกระแสไฟฟ้าได้มากเพียงใดเหนือพิกัดต่อเนื่องตามระยะเวลาที่กำหนด ข้อมูลจำเพาะโอเวอร์โหลดที่แน่นอนจะแตกต่างกันไปตามหมวดหมู่ผลิตภัณฑ์และการใช้งาน ดังนั้นจึงต้องเปรียบเทียบหน้าที่ของเครื่องจักรที่ต้องการกับพิกัดของผู้ผลิต
เหตุใดไดรฟ์จึงมีความร้อนมากเกินไปแม้ว่ามอเตอร์จะยังโหลดไม่เต็มที่?
อุณหภูมิของไดรฟ์ขึ้นอยู่กับการสูญเสียการสลับ อุณหภูมิโดยรอบ การระบายอากาศของตู้ ความถี่พาหะ ระยะห่างในการติดตั้ง และเงื่อนไขอื่นๆ ไดรฟ์สามารถทำงานได้ใกล้ขีดจำกัดความร้อนเนื่องจากการระบายความร้อนไม่ดี แม้ว่าภาระของมอเตอร์จะอยู่ในระดับปานกลางก็ตาม
สามารถใช้ตัวขับเดียวกันสำหรับทั้งปั๊มและสายพานลำเลียงได้หรือไม่
อาจเป็นไปได้หากไดรฟ์รองรับทั้งแอปพลิเคชันและพิกัดมีความเหมาะสม อย่างไรก็ตาม กลยุทธ์การควบคุม ข้อกำหนดการรับน้ำหนักเกิน การเบรก และคุณลักษณะโหลดอาจแตกต่างกันอย่างมากระหว่างปั๊มและสายพานลำเลียง ดังนั้นควรตรวจสอบการกำหนดค่าที่แน่นอน
ซัพพลายเออร์ควรได้รับข้อมูลอะไรบ้างสำหรับการจับคู่ผลิตภัณฑ์
ข้อมูลที่เป็นประโยชน์ ได้แก่ รุ่นอินเวอร์เตอร์ที่สมบูรณ์ ข้อมูลป้ายชื่อมอเตอร์ แรงดันไฟฟ้าของแหล่งจ่ายไฟ ประเภทการใช้งาน ช่วงความเร็วที่ต้องการ สภาวะโหลดเกิน ข้อกำหนดในการเบรก โปรโตคอลการสื่อสาร ขนาดตู้ และสภาพแวดล้อมการติดตั้ง
ซัพพลายเออร์ไดรฟ์เหมือนกับผู้ผลิตไดรฟ์หรือไม่
ไม่ได้ ซัพพลายเออร์หรือผู้จัดจำหน่ายสามารถจัดหา ระบุ จับคู่ และจัดหาไดรฟ์อุตสาหกรรมที่มีตราสินค้าโดยไม่ต้องเป็นผู้ผลิตดั้งเดิม สำหรับโครงการจัดซื้อจัดจ้าง ความสามารถของซัพพลายเออร์ในการระบุรุ่นและการกำหนดค่าที่ถูกต้องเป็นสิ่งสำคัญอย่างยิ่ง
การเลือกอินเวอร์เตอร์ที่ดีขึ้นจะปรับปรุงการควบคุมมอเตอร์อุตสาหกรรมได้อย่างไร
การควบคุมมอเตอร์อุตสาหกรรมทำงานได้ดีที่สุดเมื่อถือว่าไดรฟ์เป็นส่วนหนึ่งของเครื่องจักรทั้งหมด แทนที่จะเป็นส่วนประกอบทางไฟฟ้าแบบแยกส่วน มอเตอร์ โหลดทางกล สถาปัตยกรรมการควบคุม ระบบเบรก ตู้ PLC เครือข่ายการสื่อสาร และอุปกรณ์ป้องกัน ล้วนมีอิทธิพลต่อการกำหนดค่าที่จำเป็น
ขั้นตอนแรกคือการทำความเข้าใจเครื่องจักร สายพานลำเลียง ปั๊ม พัดลม เครื่องผสม เครื่องบรรจุภัณฑ์ ระบบม้วน และเครื่องมือกลล้วนต้องการพฤติกรรมของมอเตอร์ที่แตกต่างกัน แม้ว่ามอเตอร์จะมีพิกัดกำลังเล็กน้อยเท่ากันก็ตาม
ข้อมูลมอเตอร์เป็นรากฐานทางไฟฟ้า ต้องทราบแรงดันไฟฟ้า กระแสไฟฟ้า ความถี่ ความเร็ว ประเภทมอเตอร์ และการเชื่อมต่อ คุณลักษณะโหลดแล้วเพิ่มชั้นถัดไป: แรงบิดเริ่มต้น แรงบิดต่อเนื่อง ความเฉื่อย การเร่งความเร็ว การชะลอความเร็ว ช่วงความเร็ว และหน้าที่โอเวอร์โหลด
ควรเลือกวิธีการควบคุมจากข้อกำหนดเหล่านี้ การควบคุม V/f พื้นฐานนั้นเพียงพอสำหรับการใช้งานที่ไม่ซับซ้อน ในขณะที่การควบคุมเวกเตอร์แบบไร้เซ็นเซอร์หรือวงปิดสามารถให้แรงบิดและประสิทธิภาพความเร็วที่ดีขึ้นเมื่อเครื่องจักรต้องการ
การเบรกจำเป็นต้องได้รับการดูแลเป็นพิเศษ เครื่องจักรและระบบการยกที่มีแรงเฉื่อยสูงสามารถสร้างพลังงานใหม่จำนวนมากได้ในระหว่างการชะลอความเร็ว วิธีแก้ไขที่ถูกต้องอาจเกี่ยวข้องกับการเปลี่ยนทางลาดในการหยุดที่นานขึ้น ตัวต้านทานการเบรก ระบบสร้างพลังงานใหม่ หรือเบรกเชิงกล ขึ้นอยู่กับการใช้งาน
การสื่อสารยังกลายเป็นส่วนสำคัญของการบูรณาการการขับเคลื่อนทางอุตสาหกรรมสมัยใหม่ I/O ดิจิตอล สัญญาณอะนาล็อก เครือข่ายฟิลด์บัส และอีเธอร์เน็ตอุตสาหกรรมสามารถเชื่อมต่อไดรฟ์กับ PLC และระบบอัตโนมัติที่กว้างขึ้น ดังนั้นควรกำหนดระเบียบวิธีและการทำแผนที่ข้อมูลที่ถูกต้องก่อนการจัดซื้อจัดจ้าง
การออกแบบด้านสิ่งแวดล้อมก็มีความสำคัญไม่แพ้กัน อุณหภูมิโดยรอบ การระบายอากาศของตู้ ระดับความสูง ฝุ่น ความชื้น ความยาวสายเคเบิลมอเตอร์ EMC และข้อจำกัดทางกายภาพในการติดตั้ง ล้วนส่งผลต่อการทำงานที่ประสบความสำเร็จ
สำหรับงานจัดซื้อและงานทดแทน การระบุรุ่นสมควรได้รับความสนใจเป็นพิเศษ ไดรฟ์อุตสาหกรรมที่มีตราสินค้าอาจมีการนำเสนอในเวอร์ชันที่เกี่ยวข้องกันหลายเวอร์ชัน โดยมีคลาสแรงดันไฟฟ้า ความสามารถในปัจจุบัน อินเทอร์เฟซ ขนาด หรือตัวเลือกที่แตกต่างกัน ดังนั้นควรตรวจสอบรหัสรุ่นที่สมบูรณ์ก่อนที่จะเลือกผลิตภัณฑ์
เมื่อจัดหา Aเลนส์-อินเวอร์เตอร์แนวทางการจัดซื้อที่เข้มงวดที่สุดคือการจับคู่รุ่นและข้อกำหนดการใช้งานให้ตรงกันก่อน จากนั้นจึงตรวจสอบความเข้ากันได้ของมอเตอร์ ฟังก์ชันการควบคุม การสื่อสาร การเบรก เงื่อนไขการติดตั้ง และเอกสารประกอบ
ต้องการความช่วยเหลือในการจับคู่ Lenze Drive กับแอปพลิเคชันของคุณหรือไม่?
เหมาฮุยจำหน่ายผลิตภัณฑ์ระบบอัตโนมัติทางอุตสาหกรรมที่มีตราสินค้า และสนับสนุนการระบุรุ่น การจับคู่แอปพลิเคชัน การจัดหาทดแทน การตรวจสอบข้อกำหนดทางเทคนิค และการตรวจสอบการกำหนดค่าสำหรับโครงการควบคุมมอเตอร์ สำหรับรายละเอียดผลิตภัณฑ์และข้อกำหนดการใช้งานติดต่อเรา.