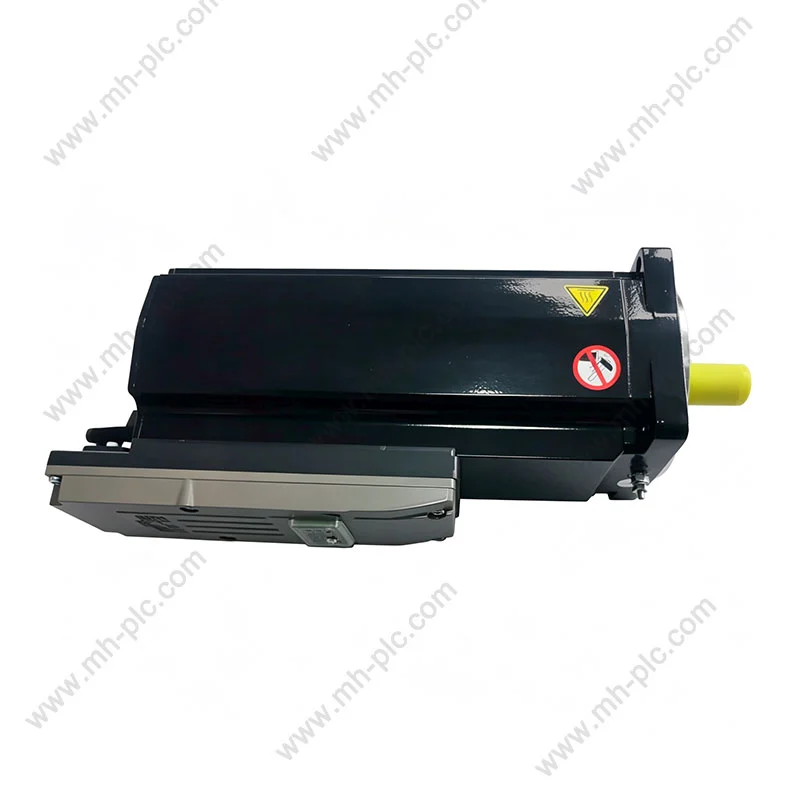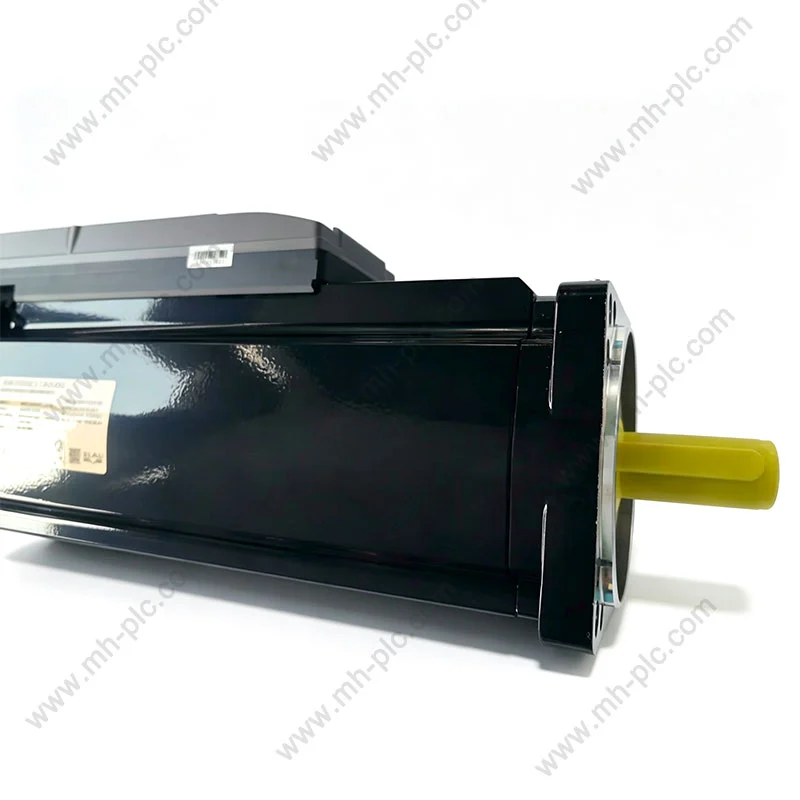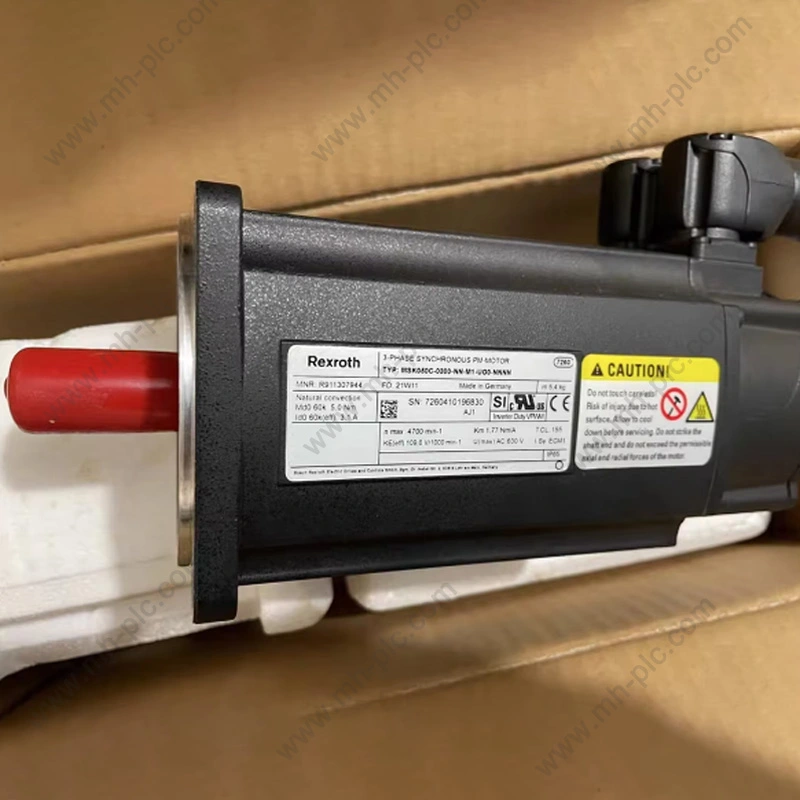
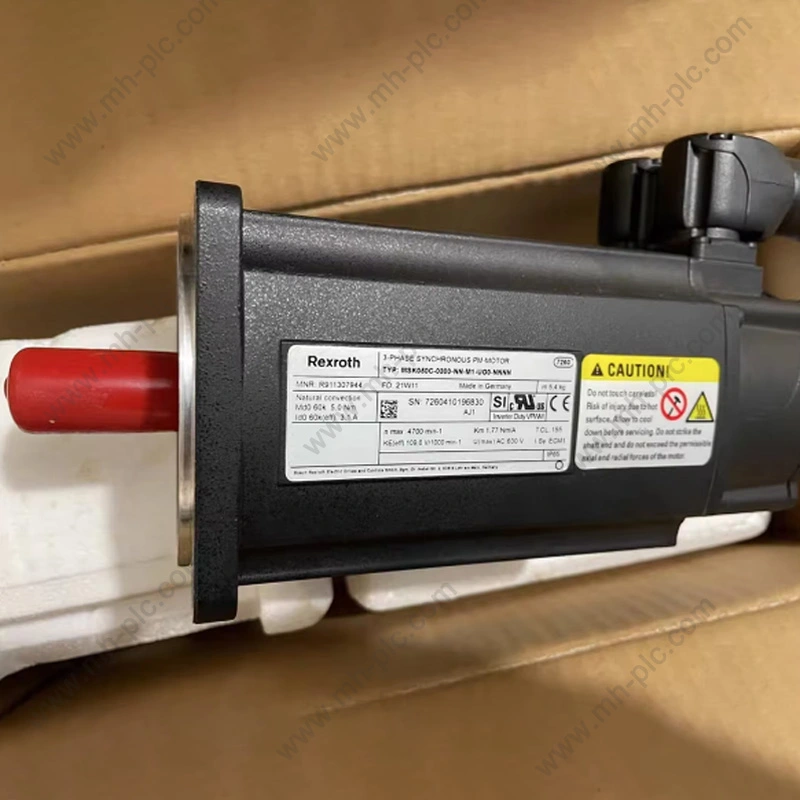
เร็กซ์รอธ เซอร์โวโดยทั่วไปผลิตภัณฑ์ต่างๆ ได้รับการพิจารณาสำหรับเครื่องจักรอุตสาหกรรมที่ต้องการความเร็วที่ควบคุม การวางตำแหน่งที่ทำซ้ำได้ ประสิทธิภาพของแรงบิดที่ตอบสนอง และการเคลื่อนไหวที่ประสานกัน อย่างไรก็ตาม สำหรับผู้ซื้อจากต่างประเทศ การเลือกผลิตภัณฑ์ที่เหมาะสมไม่ได้เป็นเพียงเรื่องของการเลือกเซอร์โวมอเตอร์ที่มีอัตรากำลังที่เหมาะสมเท่านั้น การใช้งานที่สมบูรณ์อาจขึ้นอยู่กับแรงบิดต่อเนื่องและสูงสุด ความเร็วในการทำงาน ประเภทป้อนกลับ เบรกค้าง ขนาดทางกล ความเข้ากันได้ของตัวควบคุม อินเทอร์เฟซการสื่อสาร และความสัมพันธ์ระหว่างมอเตอร์และระบบขับเคลื่อนที่สอดคล้องกัน การสร้างผลิตภัณฑ์อาจแตกต่างกันในรายละเอียดทางเครื่องกลและไฟฟ้า ทำให้หมายเลขรุ่นที่แน่นอนมีความสำคัญเป็นพิเศษสำหรับโครงการเปลี่ยนและบำรุงรักษา
สารบัญ
คลิกหัวข้อใดก็ได้เพื่อข้ามไปยังส่วนนั้นโดยตรง
- 1. เหตุใดการเลือกเซอร์โวจึงเชื่อมโยงอย่างใกล้ชิดกับเครื่อง?
- 2. แกนเซอร์โวสร้างการเคลื่อนไหวที่ควบคุมได้อย่างไร?
- 3. ส่วนประกอบใดที่ต้องจับคู่เข้าด้วยกัน?
- 4. แรงบิด ความเร็ว และความเฉื่อยส่งผลต่อการเลือกผลิตภัณฑ์อย่างไร
- 5. เหตุใดประเภทคำติชมจึงมีความสำคัญในแอปพลิเคชันเซอร์โว
- 6. เซอร์โวไดรฟ์มีบทบาทอย่างไรในประสิทธิภาพการเคลื่อนไหว?
- 7. เบรก ตัวเชื่อมต่อ และอินเทอร์เฟซทางกลไกส่งผลต่อการเลือกอย่างไร
- 8. ควรประเมินการสร้างผลิตภัณฑ์เซอร์โวที่แตกต่างกันอย่างไร
- 9. การใช้งานในอุตสาหกรรมใดที่ต้องการการเคลื่อนไหวที่มีการตอบสนองสูง
- 10. ผู้ซื้อควรตรวจสอบอะไรบ้างก่อนสั่งซื้อผลิตภัณฑ์ทดแทน
- 11. ซัพพลายเออร์สามารถช่วยในการจัดหาตามแบบจำลองได้อย่างไร?
- 12. ข้อผิดพลาดทั่วไปในการจัดซื้อจัดจ้างที่ควรหลีกเลี่ยง?
- 13. ข้อมูลจำเพาะระดับมืออาชีพควรมีข้อมูลอะไรบ้าง?
- 14. คำถามที่พบบ่อย
เหตุใดการเลือกเซอร์โวจึงเชื่อมโยงอย่างใกล้ชิดกับเครื่อง?
เซอร์โวมอเตอร์ไม่ทำงานแยกกัน ความเหมาะสมนั้นพิจารณาจากสิ่งที่เครื่องจักรขอให้ทำ ความรวดเร็วในการตอบสนอง ความถี่ในการเร่งความเร็วและการลดความเร็ว และความแม่นยำของวิถีที่ต้องปฏิบัติตามวิถีที่ได้รับคำสั่ง
พิจารณาเครื่องบรรจุภัณฑ์ แกนหนึ่งอาจเคลื่อนย้ายผลิตภัณฑ์ไปยังตำแหน่ง อีกแกนหนึ่งอาจควบคุมกลไกการปิดผนึก และแกนที่สามอาจซิงโครไนซ์การเคลื่อนที่ของวัสดุกับกระบวนการตัด แต่ละแกนสามารถมีโหลด ช่วงความเร็ว ความเฉื่อย และโปรไฟล์ความเร่งที่แตกต่างกันได้
เครื่องมือกลจะสร้างข้อกำหนดที่แตกต่างกันออกไป แกนฟีดอาจต้องมีการวางตำแหน่งที่ทำซ้ำได้สูงและควบคุมการเคลื่อนไหวตลอดระยะเวลาการทำงานที่ยาวนาน หุ่นยนต์อาจจัดลำดับความสำคัญของการเปลี่ยนแปลงทิศทางอย่างรวดเร็วและการเคลื่อนที่แบบหลายแกนที่ประสานกัน ระบบขนถ่ายวัสดุอาจต้องการการเร่งความเร็วอย่างรวดเร็ว การหยุดที่มีการควบคุม และการทำงานที่เชื่อถือได้ภายใต้น้ำหนักบรรทุกที่แปรผัน
ตัวอย่างเหล่านี้แสดงให้เห็นว่าเหตุใดจึงควรเลือกผลิตภัณฑ์เซอร์โวจากข้อกำหนดในการเคลื่อนไหวของเครื่องจักร แทนที่จะเลือกจากช่วงกำลังของแค็ตตาล็อกเพียงอย่างเดียว
กำหนดความเร็ว ความเร่ง ความหน่วง ระยะการเดินทาง รอบเวลา และความถี่ของการเคลื่อนไหวซ้ำๆ
กำหนดแรงบิดต่อเนื่อง แรงบิดสูงสุด ความเฉื่อย แรงเสียดทาน โหลดแรงโน้มถ่วง และแรงในกระบวนการภายนอก
กำหนดตำแหน่ง ความเร็ว แรงบิด การทำซ้ำ และประสิทธิภาพการตกตะกอนที่ต้องการ
ต้องมีการจับคู่มอเตอร์ ระบบขับเคลื่อน ฟีดแบ็ค ตัวควบคุม การสื่อสาร ขั้วต่อ และอินเทอร์เฟซทางกล
เหตุใดโหลดเฉลี่ยจึงไม่เพียงพอ
เครื่องจักรจำนวนมากมีความแตกต่างกันอย่างมากระหว่างสภาวะการทำงานโดยเฉลี่ยและสภาวะการทำงานสูงสุด แกนกำหนดตำแหน่งอาจใช้เวลาส่วนใหญ่ในการจับหรือเคลื่อนที่ช้าๆ แต่ยังต้องใช้แรงบิดจำนวนมากเพื่อการเร่งความเร็วอย่างรวดเร็ว
ในทำนองเดียวกัน แกนตั้งสามารถมีแรงโน้มถ่วงได้อย่างต่อเนื่อง แม้ว่าความเร็วในการเคลื่อนที่โดยเฉลี่ยจะต่ำก็ตาม
เหตุใดรอบเวลาจึงเปลี่ยนแปลงการเลือก
การเร่งความเร็วและการชะลอตัวบ่อยครั้งทำให้มอเตอร์และตัวขับเคลื่อนมีความต้องการมากกว่าเครื่องจักรที่ทำงานอย่างต่อเนื่องด้วยความเร็วคงที่
พฤติกรรมทางความร้อนของมอเตอร์ยังขึ้นอยู่กับรอบการทำงานทั้งหมดด้วย แรงบิดสูงสุดซ้ำๆ สามารถสร้างสภาวะความร้อนที่แตกต่างจากเหตุการณ์การเร่งความเร็วสั้นๆ หนึ่งครั้ง ตามมาด้วยช่วงเดินเบาที่ยาวนาน
เหตุใดกลไกจึงมีอิทธิพลต่อสมรรถนะทางอิเล็กทรอนิกส์
ตัวควบคุมเซอร์โวสามารถตอบสนองได้สูง แต่ความแม่นยำของเครื่องจักรยังได้รับผลกระทบจากระยะฟันเฟือง ความยืดหยุ่นของข้อต่อ การยืดของสายพาน ความแม่นยำของสกรู ความแข็งของโครงสร้าง สภาพของตลับลูกปืน และการจัดตำแหน่ง
ด้วยเหตุนี้ การเลือกเซอร์โวที่ดีจึงควรมาพร้อมกับการประเมินทางกลด้วย
แกนเซอร์โวสร้างการเคลื่อนไหวที่ควบคุมได้อย่างไร?
แกนเซอร์โวทั่วไปผสมผสานการแปลงกำลัง การควบคุมแบบเรียลไทม์ ผลป้อนกลับของมอเตอร์ และคำสั่งระดับเครื่องจักร
ตัวควบคุมการเคลื่อนไหวจะกำหนดการเคลื่อนตัวของเป้าหมาย ชุดขับแปลงคำสั่งเป็นกระแสและแรงดันไฟฟ้าของมอเตอร์ มอเตอร์สร้างแรงบิด อุปกรณ์ตอบรับจะรายงานการเคลื่อนไหวจริง ลูปควบคุมจะเปรียบเทียบประสิทธิภาพจริงกับคำสั่งและทำการแก้ไข
คำสั่งตำแหน่ง
ตัวควบคุมเครื่องจักรอาจระบุตำแหน่งหรือวิถีเป้าหมาย ในแอปพลิเคชันการทำดัชนีแบบธรรมดา เป้าหมายสามารถอยู่ในตำแหน่งคงที่ได้ ในระบบที่มีการประสานงาน คำสั่งอาจเปลี่ยนแปลงอย่างต่อเนื่องตามโปรไฟล์การเคลื่อนไหว
การควบคุมความเร็ว
ระบบสามารถใช้สัญญาณตอบรับเพื่อกำหนดความเร็วจริงได้ หากมอเตอร์ทำงานช้าลงภายใต้ภาระที่ไม่คาดคิด ชุดขับจะสามารถเพิ่มกระแสที่สร้างแรงบิดที่ต้องการเพื่อชดเชยได้
การควบคุมในปัจจุบัน
ลูปปัจจุบันทำงานด้วยความเร็วที่สูงกว่าลูปตำแหน่งด้านนอกมาก จุดประสงค์คือเพื่อควบคุมกระแสของมอเตอร์เพื่อให้สามารถควบคุมแรงบิดได้อย่างรวดเร็ว
การแก้ไขตำแหน่ง
เมื่อตำแหน่งจริงแตกต่างจากตำแหน่งที่ได้รับคำสั่ง ระบบควบคุมจะกำหนดการแก้ไขที่ต้องการ การปรับจูนอย่างเหมาะสมเป็นสิ่งจำเป็นเนื่องจากระบบที่ดุดันมากเกินไปสามารถสร้างการแกว่งได้ ในขณะที่ระบบที่ตอบสนองน้อยเกินไปอาจเพิ่มข้อผิดพลาดต่อไปนี้ได้
| เลเยอร์ควบคุม | วัตถุประสงค์หลัก | ความกังวลโดยทั่วไป |
|---|---|---|
| วงตำแหน่ง | ติดตามตำแหน่งที่ได้รับคำสั่ง | ความแม่นยำ ข้อผิดพลาดที่ตามมา การตกตะกอน |
| ห่วงความเร็ว | ควบคุมความเร็วของมอเตอร์ | ความเสถียรของความเร็วและการตอบสนองต่อสิ่งรบกวน |
| วงปัจจุบัน | ควบคุมกระแสและแรงบิดของมอเตอร์ | การตอบสนองแบบไดนามิกและขีดจำกัดปัจจุบัน |
| เวทีพลัง | จ่ายพลังงานไฟฟ้าให้กับมอเตอร์ | แรงดัน กระแส สวิตชิ่ง พฤติกรรมทางความร้อน |
เหตุใดการควบคุมแบบวงปิดจึงมีความสำคัญ
หากไม่มีการป้อนกลับ ตัวควบคุมจะไม่สามารถระบุได้โดยตรงว่ามอเตอร์ถึงตำแหน่งหรือความเร็วที่สั่งจริงหรือไม่ การควบคุมแบบวงปิดช่วยให้ระบบตรวจจับการเบี่ยงเบนและตอบสนองได้
สิ่งนี้มีประโยชน์อย่างยิ่งเมื่อภาระของเครื่องจักรเปลี่ยนแปลงระหว่างการทำงาน
เหตุใดการปรับจูนจึงต้องสะท้อนถึงตัวเครื่อง
กลไกการเชื่อมต่อโดยตรงที่แข็งแกร่งสามารถทนต่อการตั้งค่าการควบคุมที่แตกต่างจากแกนขับเคลื่อนด้วยสายพานแบบยืดหยุ่น โหลดแรงเฉื่อยขนาดใหญ่ยังมีพฤติกรรมแตกต่างไปจากแคร่เคลื่อนย้ายที่มีน้ำหนักเบา
ดังนั้นการปรับจูนเซอร์โวจึงควรดำเนินการหลังจากสร้างการกำหนดค่าทางกลไกแล้ว
การประสานงานการเคลื่อนไหว
ในเครื่องจักรแบบหลายแกน แต่ละวงเซอร์โวในพื้นที่จะจับมอเตอร์ของตัวเอง ในขณะที่ตัวควบคุมการเคลื่อนไหวจะประสานวิถีโคจรโดยรวม
คุณภาพของการซิงโครไนซ์ขึ้นอยู่กับประสิทธิภาพของคอนโทรลเลอร์ จังหวะการสื่อสาร การตอบสนองของไดรฟ์ และความสม่ำเสมอทางกลระหว่างแกน
ส่วนประกอบใดที่ต้องจับคู่เข้าด้วยกัน?
โดยปกติแกนเซอร์โวที่สมบูรณ์จะประกอบด้วยส่วนประกอบหลายชิ้นที่ต้องทำงานเป็นชุดที่มีการประสานงานกัน
มอเตอร์
มอเตอร์ให้แรงบิดทางกล พารามิเตอร์ที่สำคัญได้แก่พิกัดแรงบิด แรงบิดสูงสุด ความเร็วพิกัด ความเร็วสูงสุด ประเภทป้อนกลับ ขนาดการติดตั้ง ขนาดเพลา และเบรกยึดที่เป็นอุปกรณ์เสริม
ขับ
ชุดขับเคลื่อนจะควบคุมกระแสมอเตอร์และรับข้อมูลป้อนกลับ ช่วงปัจจุบัน ระดับแรงดันไฟฟ้า ฟังก์ชันการควบคุม อินเทอร์เฟซตัวเข้ารหัส ตัวเลือกการสื่อสาร และขนาดการติดตั้งทางกลไก จำเป็นต้องสอดคล้องกับมอเตอร์และตัวควบคุม
อุปกรณ์ตอบรับ
ตัวเข้ารหัสหรือรีโซลเวอร์จะบอกไดรฟ์ว่าจริงๆ แล้วมอเตอร์กำลังทำอะไรอยู่ ไดรฟ์จะต้องเข้าใจเทคโนโลยีป้อนกลับและอินเทอร์เฟซทางไฟฟ้า
ตัวควบคุมการเคลื่อนไหว
ตัวควบคุมการเคลื่อนไหวจะสร้างวิถีและพิกัดแกน นี่อาจเป็น PLC ที่มีฟังก์ชันการเคลื่อนไหว การควบคุม CNC ตัวควบคุมหุ่นยนต์ หรือแพลตฟอร์มอัตโนมัติอื่นๆ ทั้งนี้ขึ้นอยู่กับเครื่องจักร
ระบบส่งกำลังแบบกลไก
กระปุกเกียร์ คัปปลิ้ง บอลสกรู สายพาน ชั้นวาง พูลเล่ย์ และกลไกอื่นๆ จะกำหนดว่าการเคลื่อนที่ของมอเตอร์ถูกแปลงเป็นการเคลื่อนที่ของเครื่องจักรอย่างไร
| ส่วนระบบ | ฟังก์ชั่นหลัก | จุดความเข้ากันได้ที่สำคัญ |
|---|---|---|
| เซอร์โวมอเตอร์ | สร้างแรงบิดทางกล | แรงบิด ความเร็ว การตอบสนอง การติดตั้ง |
| เซอร์โวไดรฟ์ | ควบคุมเอาต์พุตไฟฟ้า | อัตรามอเตอร์ กระแสกลับ แรงดัน กระแส |
| ตัวเข้ารหัสหรือตัวแก้ไข | ให้การตอบสนองการเคลื่อนไหว | ส่วนต่อประสาน ความละเอียด การสื่อสาร |
| ตัวควบคุมการเคลื่อนไหว | สร้างคำสั่งการเคลื่อนไหว | ความเข้ากันได้ของเครือข่ายและการควบคุม |
| ระบบส่งกำลังแบบกลไก | ถ่ายโอนการเคลื่อนไหวไปยังเครื่อง | อัตราส่วน ฟันเฟือง ความแข็ง ขนาด |
การจับคู่มอเตอร์ไดรฟ์
เซอร์โวมอเตอร์และไดรฟ์มักได้รับการออกแบบทางวิศวกรรมให้ใช้ร่วมกันได้ ซึ่งช่วยลดความยุ่งยากในการทดสอบการใช้งานเนื่องจากชุดขับอาจมีข้อมูลมอเตอร์ที่กำหนดไว้และการตั้งค่าป้อนกลับที่เข้ากันได้
สำหรับโครงการทดแทน การรักษาความสัมพันธ์ระหว่างมอเตอร์กับไดรฟ์แบบเดิมจะมีประโยชน์อย่างยิ่งเมื่อตัวควบคุมเครื่องจักรและระบบกลไกยังคงไม่เปลี่ยนแปลง
การสื่อสารระหว่างคอนโทรลเลอร์และไดรฟ์
ตัวควบคุมและไดรฟ์จำเป็นต้องแลกเปลี่ยนคำสั่งการเคลื่อนไหวและข้อมูลสถานะ ควรระบุสถาปัตยกรรมการสื่อสารที่จำเป็นก่อนที่จะเลือกอุปกรณ์
เหตุใดอุปกรณ์เสริมจึงมีความสำคัญ
สายไฟ สายป้อนกลับ ขั้วต่อ ส่วนประกอบเบรก และอุปกรณ์ติดตั้ง ล้วนส่งผลต่อความสำเร็จในการติดตั้ง
ชิ้นส่วนเหล่านี้ควรได้รับการตรวจสอบเป็นส่วนหนึ่งของการกำหนดค่าที่สมบูรณ์ แทนที่จะถือว่าเป็นส่วนเสริมที่ไม่เกี่ยวข้อง
แรงบิด ความเร็ว และความเฉื่อยส่งผลต่อการเลือกผลิตภัณฑ์อย่างไร
แรงบิดและความเร็วเป็นรากฐานของการเลือกใช้มอเตอร์ ความเฉื่อย เวลาเร่งความเร็ว และรอบการทำงานจะกำหนดว่ามอเตอร์ที่เลือกสามารถเคลื่อนที่ตามที่ต้องการได้หรือไม่
แรงบิดต่อเนื่อง
แรงบิดต่อเนื่องหมายถึงแรงบิดที่สามารถจ่ายให้กับการทำงานที่ยั่งยืนภายใต้สภาวะความร้อนที่กำหนด
ควรเปรียบเทียบกับส่วนที่ต่อเนื่องจริงของรอบการทำงานของเครื่องจักร
แรงบิดสูงสุด
แรงบิดสูงสุดรองรับเหตุการณ์ในระยะเวลาสั้นๆ เช่น การเร่งความเร็ว การถอยหลังอย่างรวดเร็ว หรือการรบกวนกระบวนการ
ระยะเวลาของจุดสูงสุดและความถี่ที่เกิดขึ้นทั้งสองอย่างมีความสำคัญ
ช่วงความเร็ว
มอเตอร์ต้องทำงานภายในช่วงความเร็วที่ต้องการของเครื่อง ความเร็วสูงสุดที่สูงจะมีประโยชน์ก็ต่อเมื่อกลไกของเครื่องจักรและระบบควบคุมสามารถใช้งานได้อย่างปลอดภัยเท่านั้น
โหลดความเฉื่อย
ความเฉื่อยวัดความต้านทานต่อการเปลี่ยนแปลงความเร็วในการหมุน ความเฉื่อยที่มากขึ้นต้องใช้แรงบิดมากขึ้นเมื่อเร่งความเร็วหรือลดความเร็ว
หากใช้กระปุกเกียร์ ความเฉื่อยของโหลดที่สะท้อนไปยังมอเตอร์จะเปลี่ยนไปตามอัตราส่วนเกียร์
โหลดแรงโน้มถ่วง
แกนแนวตั้งเป็นกรณีพิเศษ แรงโน้มถ่วงสร้างความต้องการแรงบิดอย่างต่อเนื่องและอาจต้องใช้เบรกค้างไว้ด้วย
| พารามิเตอร์ | คำถามที่จะถาม | ทำไมมันถึงสำคัญ |
|---|---|---|
| แรงบิดต่อเนื่อง | ต้องใช้แรงบิดเท่าใดในการเคลื่อนที่ต่อเนื่อง? | กำหนดความเหมาะสมทางความร้อน |
| แรงบิดสูงสุด | แรงบิดระยะสั้นสูงสุดคือเท่าใด? | กำหนดความสามารถในการเร่งความเร็วและการรบกวน |
| ความเร็ว | ความเร็วในการทำงานขั้นต่ำและสูงสุดคือเท่าไร? | กำหนดช่วงการทำงานของมอเตอร์ |
| ความเฉื่อย | ต้องเร่งมวลหมุนเท่าไร? | ส่งผลต่อแรงบิดและการปรับจูน |
| รอบเวลา | แกนเคลื่อนที่ซ้ำบ่อยแค่ไหน? | มีอิทธิพลต่อข้อกำหนดด้านความร้อนและไดนามิก |
เหตุใดแรงบิด RMS จึงมีความสำคัญ
สำหรับเครื่องจักรแบบไซคลิก มอเตอร์จะไม่ได้รับแรงบิดเท่าเดิมอย่างต่อเนื่อง อาจเร่งความเร็วด้วยแรงบิดสูง เดินทางด้วยแรงบิดปานกลาง ลดความเร็วลง และยังคงเดินเบาได้
แรงบิด RMS เป็นตัวแทนที่เป็นประโยชน์ของความต้องการความร้อนตลอดวงจร
Acceleration torque
ความสัมพันธ์ทางกลอย่างง่ายคือ:
แรงบิดความเร่ง = ความเฉื่อย × ความเร่งเชิงมุม
ความสัมพันธ์นี้แสดงให้เห็นว่าเหตุใดเครื่องจักรที่มีความเฉื่อยสูงและการเร่งความเร็วเชิงรุกจึงต้องการแรงบิดมอเตอร์สูงสุดจำนวนมาก แม้ว่าโหลดในสภาวะคงตัวจะค่อนข้างเจียมเนื้อเจียมตัวก็ตาม
อัตราส่วนการส่งผ่าน
กระปุกเกียร์สามารถเพิ่มแรงบิดเอาท์พุตในขณะที่ลดความเฉื่อยที่สะท้อนจากฝั่งมอเตอร์ ดังนั้นการเลือกจริงจึงควรพิจารณาทั้งมอเตอร์และระบบส่งกำลังทางกล
แรงกระบวนการภายนอก
การตัด การกด การตึง การหนีบ การม้วน และการทำงานอื่นๆ สามารถสร้างแรงภายนอกที่เพิ่มความต้องการแรงบิดของมอเตอร์ได้
- กำหนดการเคลื่อนไหว:กำหนดการเดินทาง ความเร็ว ความเร่ง ความหน่วง และรอบเวลา
- กำหนดภาระ:ระบุมวล ความเฉื่อย แรงเสียดทาน แรงโน้มถ่วง และแรงในกระบวนการภายนอก
- ตรวจสอบการส่ง:บันทึกอัตราส่วนกระปุกเกียร์ ระยะห่างของสกรู อัตราส่วนสายพาน หรือความสัมพันธ์ทางกลอื่นๆ
- คำนวณแรงบิด:กำหนดความต้องการต่อเนื่อง ความเร่ง และจุดสูงสุด
- ตรวจสอบความเร็ว:ตรวจสอบว่าช่วงการทำงานที่ต้องการอยู่ภายในช่วงที่ระบุของมอเตอร์
- ตรวจสอบหน้าที่ระบายความร้อน:ประเมินวงจรการทำซ้ำทั้งหมด แทนที่จะประเมินจุดปฏิบัติการเพียงจุดเดียว
เหตุใดประเภทคำติชมจึงมีความสำคัญในแอปพลิเคชันเซอร์โว
ผลตอบรับจะให้ข้อมูลที่จำเป็นในการปิดลูปควบคุมการเคลื่อนไหว เทคโนโลยีป้อนกลับที่แตกต่างกันนำเสนอความละเอียด ข้อมูลตำแหน่ง ความทนทาน และอินเทอร์เฟซทางไฟฟ้าที่แตกต่างกัน
ตัวเข้ารหัสส่วนเพิ่ม
ตัวเข้ารหัสส่วนเพิ่มจะสร้างสัญญาณพัลส์ในขณะที่เพลามอเตอร์หมุน ระบบควบคุมใช้พัลส์เหล่านี้เพื่อกำหนดการเคลื่อนไหวและทิศทาง
เหมาะสำหรับแอปพลิเคชันจำนวนมากที่ขั้นตอนการอ้างอิงเป็นที่ยอมรับหลังจากเริ่มต้นระบบ
ตัวเข้ารหัสสัมบูรณ์
ตัวเข้ารหัสแบบสัมบูรณ์จะให้ข้อมูลตำแหน่งที่กำหนดไว้ ขึ้นอยู่กับการออกแบบ ซึ่งจะช่วยให้ระบบสามารถระบุตำแหน่งเพลาได้โดยตรงมากขึ้นหลังจากการคืนกำลัง
สิ่งนี้มีประโยชน์ในเครื่องจักรที่ข้อมูลตำแหน่งมีความสำคัญทันทีหลังจากการสตาร์ท
ความคิดเห็นของโปรแกรมแก้ไข
ตัวแก้ไขใช้หลักการแม่เหล็กไฟฟ้าเพื่อกำหนดตำแหน่งเชิงมุมและสามารถเหมาะสมกับสภาพแวดล้อมที่มีความต้องการสูงซึ่งความแข็งแกร่งเป็นสิ่งสำคัญ
ปณิธาน
ความละเอียดของค่าป้อนกลับบ่งชี้ว่าสามารถวัดการเคลื่อนที่ของเพลาอย่างละเอียดได้อย่างไร ความละเอียดที่สูงขึ้นสามารถรองรับการควบคุมได้ดีขึ้น แต่ไม่ได้กำจัดความไม่ถูกต้องทางกลไกโดยอัตโนมัติ
| ประเภทคำติชม | ลักษณะพื้นฐาน | การพิจารณาคัดเลือก |
|---|---|---|
| ตัวเข้ารหัสส่วนเพิ่ม | ข้อมูลการเคลื่อนไหวสัมพันธ์ตามพัลส์ | ตำแหน่งอ้างอิงและอินเทอร์เฟซ |
| ตัวเข้ารหัสสัมบูรณ์ | ข้อมูลตำแหน่งเพลาที่กำหนด | ความละเอียดและการสื่อสาร |
| รีโซลเวอร์ | การตอบสนองตำแหน่งแม่เหล็กไฟฟ้า | ความทนทานต่อสิ่งแวดล้อมและส่วนต่อประสาน |
ข้อเสนอแนะและความแม่นยำของตำแหน่ง
ความแม่นยำของตำแหน่งขึ้นอยู่กับความละเอียดมากกว่าตัวเข้ารหัส กลไกฟันเฟือง ความยืดหยุ่นในการจับยึด ความแม่นยำของบอลสกรู ความแข็งแกร่งของเฟรม การขยายตัวทางความร้อน และการปรับแต่งตัวควบคุม ทั้งหมดนี้มีส่วนทำให้เกิดข้อผิดพลาดขั้นสุดท้ายของเครื่องจักรได้
การเดินสายป้อนกลับ
สายป้อนกลับทำงานใกล้กับสายไฟและอุปกรณ์อิเล็กทรอนิกส์สวิตชิ่งในเครื่องจักรหลายเครื่อง การป้องกัน การต่อสายดิน ความสมบูรณ์ของตัวเชื่อมต่อ และการกำหนดเส้นทางที่เหมาะสมสามารถช่วยรักษาคุณภาพของสัญญาณได้
เหตุใดความเข้ากันได้ของข้อเสนอแนะจึงมีความสำคัญในระหว่างการเปลี่ยน
ไดรฟ์ที่มีอยู่อาจถูกกำหนดค่าสำหรับเทคโนโลยีป้อนกลับเฉพาะ มอเตอร์ทดแทนที่มีอินเทอร์เฟซตัวเข้ารหัสที่แตกต่างกันอาจต้องใช้ตัวเลือกไดรฟ์หรือฟีดแบ็กที่แตกต่างกัน
เซอร์โวไดรฟ์มีบทบาทอย่างไรในประสิทธิภาพการเคลื่อนไหว?
เซอร์โวไดรฟ์คืออินเทอร์เฟซด้านกำลังและการควบคุมระหว่างตัวควบคุมเครื่องจักรและมอเตอร์ โดยจะกำหนดว่ามอเตอร์สามารถตอบสนองคำสั่งที่เปลี่ยนแปลงได้รวดเร็วและแม่นยำเพียงใด
การแปลงพลังงาน
ชุดขับจะแปลงกำลังไฟฟ้าขาเข้าเป็นกระแสมอเตอร์ควบคุม การสลับเซมิคอนดักเตอร์จะสร้างเอาต์พุตสามเฟสที่ต้องการตามอัลกอริธึมการควบคุม
กฎระเบียบปัจจุบัน
การควบคุมกระแสเป็นศูนย์กลางในการควบคุมแรงบิด การตอบสนองกระแสที่รวดเร็วช่วยให้ไดรฟ์ตอบสนองได้อย่างรวดเร็วเมื่อโหลดเครื่องจักรเปลี่ยนแปลง
การประมวลผลคำติชม
ไดรฟ์จะตีความข้อมูลตัวเข้ารหัสหรือตัวแก้ไข และรวมข้อมูลนั้นเข้ากับการเคลื่อนไหวที่ได้รับคำสั่งเพื่อคำนวณการแก้ไข
การป้องกัน
โดยทั่วไปไดรฟ์จะตรวจสอบกระแส แรงดัน อุณหภูมิ และสภาพการทำงานภายในอื่นๆ การตอบสนองเชิงป้องกันอาจรวมถึงการเตือน ข้อจำกัดปัจจุบัน การหยุดแบบควบคุม หรือการปิดเครื่อง ขึ้นอยู่กับข้อผิดพลาด
การสื่อสาร
ไดรฟ์อาจสื่อสารกับ PLC, CNC, ตัวควบคุมการเคลื่อนไหว, HMI หรือระบบการตรวจสอบผ่านเครือข่ายอุตสาหกรรมที่ระบุ
| ฟังก์ชั่นการขับเคลื่อน | วัตถุประสงค์ | ผลกระทบของแอปพลิเคชัน |
|---|---|---|
| การควบคุมในปัจจุบัน | ควบคุมกระแสมอเตอร์ | การตอบสนองของแรงบิด |
| การควบคุมความเร็ว | รักษาความเร็วตามคำสั่ง | ความเสถียรของความเร็ว |
| การควบคุมตำแหน่ง | ติดตามตำแหน่งผู้บังคับบัญชา | ความแม่นยำของตำแหน่งและการตกตะกอน |
| การประมวลผลคำติชม | อ่านการเคลื่อนไหวจริง | การแก้ไขวงปิด |
| การป้องกัน | ตรวจสอบสภาพการทำงาน | การตอบสนองข้อผิดพลาดและการป้องกันอุปกรณ์ |
| การสื่อสาร | แลกเปลี่ยนข้อมูลการควบคุมและการวินิจฉัย | การรวม PLC และเครื่องจักร |
เหตุใดขนาดไดรฟ์จึงแตกต่างกันตามแอปพลิเคชัน
ตัวขับที่ใช้สำหรับแกนที่หมุนอย่างต่อเนื่องอาจไม่มีคุณสมบัติเหมือนกับแกนที่ใช้สำหรับการจัดทำดัชนีอย่างรวดเร็ว
การเร่งความเร็วบ่อยครั้งและแรงบิดสูงสุดที่สูงสามารถเรียกร้องความสามารถกระแสไฟฟ้าในระยะสั้นได้มากขึ้น
ข้อมูลไดรฟ์และมอเตอร์
ชุดขับอาจต้องใช้พารามิเตอร์เฉพาะของมอเตอร์เพื่อให้บรรลุประสิทธิภาพการควบคุมที่ต้องการ
ข้อมูลมอเตอร์ที่ไม่ถูกต้องอาจส่งผลให้การควบคุมแรงบิดไม่ดี กระแสไฟฟ้าที่ไม่จำเป็น หรือพฤติกรรมการป้องกันที่ไม่ถูกต้อง
ขับเคลื่อนสภาวะความร้อน
อุณหภูมิตู้ ระยะห่างในการติดตั้ง ความถี่ในการสลับ กระแสเอาต์พุต และการระบายอากาศ ล้วนส่งผลต่ออุณหภูมิของไดรฟ์
การออกแบบการติดตั้งจึงควรเป็นไปตามข้อกำหนดด้านสิ่งแวดล้อมและความร้อนที่ระบุของไดรฟ์
เบรก ตัวเชื่อมต่อ และอินเทอร์เฟซทางกลไกส่งผลต่อการเลือกอย่างไร
ปัญหาการเปลี่ยนหลายอย่างเกิดขึ้นที่อินเทอร์เฟซมากกว่าที่พิกัดมอเตอร์หลัก มอเตอร์สามารถตอบสนองแรงบิดและความเร็วที่ต้องการได้ แต่ยังคงไม่สามารถติดตั้งเครื่องจักรได้เนื่องจากความแตกต่างของเพลา หน้าแปลน ขั้วต่อ หรือเบรก
เบรกค้าง
เบรกค้างสามารถรักษาตำแหน่งมอเตอร์ให้อยู่กับที่เมื่อไม่มีแรงบิดทางไฟฟ้า แกนแนวตั้งมักต้องการฟังก์ชันนี้
ควรตรวจสอบแรงดันเบรก สายไฟ ลักษณะการปลด และลำดับตัวควบคุม
ขนาดเพลา
เส้นผ่านศูนย์กลางเพลาและความยาวของเพลาต้องตรงกับคัปปลิ้ง กระปุกเกียร์ รอก หรือระบบส่งกำลังแบบกลไกอื่นๆ
ขนาดหน้าแปลน
การติดตั้งมอเตอร์มักจะขึ้นอยู่กับรูปแบบหน้าแปลน ระยะห่างของโบลต์ เส้นผ่านศูนย์กลางไพล็อต และขนาดมอเตอร์โดยรวม
การจัดเรียงตัวเชื่อมต่อ
ขั้วต่อจ่ายไฟและป้อนกลับสามารถอยู่ในตำแหน่งที่แตกต่างกันระหว่างตระกูลรุ่นหรือรุ่นผลิตภัณฑ์ การวางแนวของขั้วต่อยังส่งผลต่อการกำหนดเส้นทางสายเคเบิลและโครงร่างของตู้อีกด้วย
การจัดเรียงความเย็น
มอเตอร์บางตัวอาศัยการระบายความร้อนตามธรรมชาติ ในขณะที่มอเตอร์บางตัวสามารถใช้การระบายความร้อนเพิ่มเติม ขึ้นอยู่กับการออกแบบผลิตภัณฑ์
| อินเทอร์เฟซ | สิ่งที่ต้องตรวจสอบ | ทำไมมันถึงสำคัญ |
|---|---|---|
| เบรค | ประเภทเบรกและแรงดันไฟฟ้า | การถือครองและการควบคุมความเข้ากันได้ |
| เพลา | เส้นผ่านศูนย์กลาง ความยาว รูสลัก ถ้ามี | การมีเพศสัมพันธ์ทางกล |
| หน้าแปลน | ขนาดการติดตั้งและนักบิน | การติดตั้งทางกายภาพ |
| ขั้วต่อสายไฟ | ประเภทตัวเชื่อมต่อและการกำหนดค่าพิน | การติดตั้งระบบไฟฟ้า |
| ตัวเชื่อมต่อคำติชม | อินเทอร์เฟซตัวเข้ารหัสและสายไฟ | การดำเนินงานแบบวงปิด |
| ระบายความร้อน | วิธีการทำความเย็นและข้อกำหนดในการติดตั้ง | ประสิทธิภาพการระบายความร้อน |
เหตุใดขนาดการติดตั้งจึงมีความสำคัญในโครงการทดแทน
เครื่องจักรอุตสาหกรรมมักได้รับการออกแบบให้มีจุดยึดคงที่ มอเตอร์ทดแทนที่มีขนาดโดยรวมแตกต่างกันอาจต้องมีการออกแบบกลไกใหม่ แม้ว่าพิกัดทางไฟฟ้าจะยอมรับได้ก็ตาม
เหตุใดการวางแนวของตัวเชื่อมต่อจึงมีความสำคัญ
การเดินสายเคเบิลมักถูกจำกัดด้วยฝาครอบป้องกัน แผงป้องกันเครื่องจักร ส่วนประกอบที่เคลื่อนที่ได้ และผนังตู้ การวางแนวของตัวเชื่อมต่ออาจส่งผลต่อการใช้งานจริงในการติดตั้ง
จังหวะการปล่อยเบรก
สำหรับแกนแนวตั้ง จำเป็นต้องประสานการปลดเบรกและแรงบิดของมอเตอร์ การปลดเบรกเร็วเกินไปหรือเอาแรงบิดของมอเตอร์ออกก่อนที่จะเข้าเบรกอาจส่งผลให้แกนเคลื่อนที่โดยไม่พึงประสงค์
ควรประเมินการสร้างผลิตภัณฑ์เซอร์โวที่แตกต่างกันอย่างไร
อุปกรณ์ระบบอัตโนมัติทางอุตสาหกรรมมักจะให้บริการเป็นเวลาหลายปี ด้วยเหตุนี้ วิศวกรและทีมบำรุงรักษาจึงอาจจำเป็นต้องจัดหาผลิตภัณฑ์รุ่นที่ใหม่และเป็นที่ยอมรับสำหรับเครื่องจักรที่แตกต่างกัน
กลุ่มผลิตภัณฑ์ที่เกี่ยวข้องสามารถใช้ฟังก์ชันที่คล้ายคลึงกันในขณะที่มีขนาด ตัวเลือกผลตอบรับ ความเข้ากันได้ของไดรฟ์ สถาปัตยกรรมการสื่อสาร หรืออุปกรณ์เสริมที่มีให้ต่างกัน
ก่อตั้งตระกูลยานยนต์
ระบบอัตโนมัติแบบเก่าสามารถทำงานต่อไปได้อย่างน่าเชื่อถือเป็นเวลาหลายปี เมื่อจำเป็นต้องเปลี่ยนหมายเลขวัสดุเดิมจะให้ข้อมูลที่เป็นประโยชน์เกี่ยวกับการกำหนดค่าที่ติดตั้งไว้
ครอบครัวยานยนต์รุ่นใหม่
กลุ่มผลิตภัณฑ์ที่ใหม่กว่าอาจมีขนาดตัวเครื่อง ตัวเลือกผลตอบรับ วิธีการทำความเย็น หรือคุณลักษณะการรวมที่แตกต่างกัน
ผลิตภัณฑ์เหล่านี้เหมาะอย่างยิ่งสำหรับโครงการใหม่ โดยไม่จำเป็นต้องเปลี่ยนทางกลโดยตรงสำหรับมอเตอร์รุ่นเก่า
เหตุใดรหัสรุ่นจึงมีความสำคัญ
หมายเลขรุ่นอุตสาหกรรมสามารถเข้ารหัสข้อมูลการกำหนดค่าที่สำคัญได้ ความแตกต่างของคำต่อท้ายเล็กน้อยอาจแยกแยะความแตกต่างระหว่างการตอบสนอง เบรก การม้วน การติดตั้ง หรือตัวเลือกอื่นๆ
| จุดเปรียบเทียบ | สิ่งที่ต้องตรวจสอบ | ความเสี่ยงในการเปลี่ยนหากละเลย |
|---|---|---|
| ครอบครัวมอเตอร์ | ครอบครัวดั้งเดิมและที่เสนอ | สถาปัตยกรรมทางเทคนิคที่แตกต่างกัน |
| หมายเลขรุ่น | กรอกเลขที่พัสดุ | การกำหนดค่าไม่ถูกต้อง |
| ข้อเสนอแนะ | ข้อมูลจำเพาะของตัวเข้ารหัสหรือตัวแก้ไข | ความไม่เข้ากันของไดรฟ์ |
| เบรค | ตัวเลือกเบรกและแรงดันไฟฟ้า | การควบคุมหรือการถือครองปัญหา |
| การติดตั้ง | ขนาดหน้าแปลนและเพลา | ข้อขัดแย้งในการติดตั้งเครื่องกล |
| ขับเคลื่อนความสัมพันธ์ | ตระกูลไดรฟ์ที่เข้ากันได้ | การรวมระบบเซอร์โวไม่ถูกต้อง |
การเปลี่ยนไม่ได้หมายความว่าฮาร์ดแวร์จะเหมือนกันเสมอไป
โมเดลที่ล้าสมัยหรือไม่พร้อมใช้งานอาจต้องได้รับการประเมินโดยเทียบกับตระกูลผลิตภัณฑ์ในภายหลัง ในสถานการณ์ดังกล่าว การเปรียบเทียบควรครอบคลุมคุณลักษณะทางไฟฟ้า เครื่องกล ผลป้อนกลับ ซอฟต์แวร์ การควบคุม และการสื่อสาร
เมื่อการรักษากลุ่มผลิตภัณฑ์เดียวกันจะมีประโยชน์
เมื่อเครื่องจักรมีหลายแกนจากแพลตฟอร์มเดียวกัน การดูแลรักษาระบบนิเวศเดียวกันจะทำให้การกำหนดค่าและการจัดการชิ้นส่วนอะไหล่ง่ายขึ้น
เมื่อต่างครอบครัวอาจเหมาะสม
เครื่องจักรรุ่นใหม่หรือการอัพเกรดระบบควบคุมหลักอาจเปิดโอกาสให้ใช้แพลตฟอร์มเซอร์โวอื่น สิ่งนี้ควรถือเป็นการตัดสินใจทางวิศวกรรมระบบมากกว่าการทดแทนผลิตภัณฑ์ธรรมดา
การใช้งานในอุตสาหกรรมใดที่ต้องการการเคลื่อนไหวที่มีการตอบสนองสูง
ระบบเซอร์โวมีความเกี่ยวข้องอย่างยิ่งในกรณีที่เครื่องจักรต้องการการเคลื่อนไหวซ้ำๆ ความเร่งสูง แกนที่ประสานกัน หรือการวางตำแหน่งที่แม่นยำ
การทำดัชนี การป้อนฟิล์ม การตัด การปิดผนึก การบรรจุ และการจัดการผลิตภัณฑ์แบบซิงโครไนซ์
แกนป้อน การวางตำแหน่ง การเคลื่อนไหวที่ประสานกัน และการควบคุมทางกลที่มีความแม่นยำ
การเคลื่อนที่แบบหลายแกนต้องใช้ความเร็ว ตำแหน่ง และการตอบสนองแรงบิดที่ประสานกัน
การซิงโครไนซ์ลูกกลิ้ง การลงทะเบียน การม้วน การตัด และการเคลื่อนไหวที่เกี่ยวข้องกับแรงดึง
ตำแหน่งที่ทำซ้ำได้สำหรับการใส่ การยึด การจ่าย การกด และการตรวจสอบ
การทำดัชนี ระบบถ่ายโอน การยก การหยิบและวาง และการวางตำแหน่งอัตโนมัติ
บรรจุภัณฑ์
เครื่องจักรบรรจุภัณฑ์มักขึ้นอยู่กับเวลาที่แน่นอน ผลิตภัณฑ์จะต้องมาถึงตำแหน่งที่ถูกต้องในขณะที่อีกแกนหนึ่งทำการตัดหรือปิดผนึก
ระบบเซอร์โวช่วยประสานการกระทำเหล่านี้ผ่านคำสั่งการเคลื่อนไหวที่ซิงโครไนซ์
เครื่องมือกล
เครื่องมือกลอาจต้องมีการป้อนที่แม่นยำและการวางตำแหน่งที่ทำซ้ำได้ แกนเซอร์โวสามารถขับเคลื่อนบอลสกรู โต๊ะหมุน หรือกลไกการกำหนดตำแหน่งอื่นๆ
วิทยาการหุ่นยนต์
ระบบหุ่นยนต์ขึ้นอยู่กับแกนหลายแกนที่เคลื่อนที่ร่วมกันตามวิถีที่วางแผนไว้ คอนโทรลเลอร์จะจัดการการประสานงานโดยรวมในขณะที่เซอร์โวไดรฟ์แต่ละตัวจะควบคุมมอเตอร์ในเครื่อง
การพิมพ์และการแปลง
อุปกรณ์การพิมพ์และการแปลงมักต้องการความสัมพันธ์ที่ถูกต้องระหว่างลูกกลิ้งและส่วนการประมวลผล ความแตกต่างของความเร็วอาจส่งผลต่อการลงทะเบียนและการจัดการวัสดุ
การประกอบอัตโนมัติ
เครื่องประกอบมักทำการเคลื่อนไหวสั้นๆ ซ้ำๆ ที่ความถี่สูง การเร่งความเร็ว การชะลอความเร็ว ตำแหน่ง และการตอบสนองของแรงบิดที่สม่ำเสมอจึงเป็นสิ่งสำคัญ
การจัดการวัสดุ
อุปกรณ์การจัดการแบบอัตโนมัติอาจต้องมีการเคลื่อนไหวอย่างรวดเร็วตามด้วยการหยุดแบบควบคุม โหลดอาจแตกต่างกันไปในแต่ละรอบ
| แอปพลิเคชัน | ข้อกำหนดการเคลื่อนไหวโดยทั่วไป | พื้นที่การคัดเลือกที่สำคัญ |
|---|---|---|
| บรรจุภัณฑ์ | การทำดัชนีและการซิงโครไนซ์ | การควบคุมตำแหน่งและการสื่อสาร |
| เครื่องมือกล | การเคลื่อนที่ของฟีดที่แม่นยำ | ผลตอบรับและการตอบสนองแบบไดนามิก |
| วิทยาการหุ่นยนต์ | วิถีหลายแกน | การซิงโครไนซ์และการควบคุมตำแหน่ง |
| การพิมพ์ | การซิงโครไนซ์ลูกกลิ้ง | การควบคุมความเร็วและการประสานงาน |
| การประกอบ | การเคลื่อนไหวซ้ำอย่างรวดเร็ว | พฤติกรรมการเร่งความเร็วและการตกตะกอน |
| การจัดการวัสดุ | ถ่ายโอนอย่างรวดเร็วและหยุดควบคุม | แรงบิด ความเฉื่อย การเบรก |
แอปพลิเคชันจะกำหนดลำดับความสำคัญทางเทคนิค แกนบรรจุภัณฑ์ความเร็วสูงต้องการการตอบสนองที่รวดเร็ว ในขณะที่แกนถ่ายโอนน้ำหนักมากสามารถให้ความสำคัญกับแรงบิดสูงสุดและการจัดการแรงเฉื่อยมากขึ้น
ผู้ซื้อควรตรวจสอบอะไรบ้างก่อนสั่งซื้อผลิตภัณฑ์ทดแทน
โครงการทดแทนมักจะมีความต้องการมากกว่าการจัดหาอุปกรณ์ใหม่ เนื่องจากผลิตภัณฑ์ใหม่จะต้องเหมาะสมกับเครื่องจักรและสถาปัตยกรรมการควบคุมที่มีอยู่
ตรวจสอบหมายเลขรุ่นให้ครบถ้วน
หมายเลขวัสดุแบบเต็มมักจะมีประโยชน์มากกว่าชื่อผลิตภัณฑ์แบบสั้น ช่วยแยกแยะแรงดันไฟฟ้า ผลป้อนกลับ เบรก การม้วน หรือการกำหนดค่าทางกลที่ต้องการ
ตรวจสอบป้ายชื่อมอเตอร์
บันทึกกำลัง แรงบิด ความเร็ว กระแส แรงดันไฟฟ้า ข้อมูลป้อนกลับ ข้อมูลเบรก และหมายเลขรุ่นทั้งหมด
ตรวจสอบไดรฟ์ที่มีอยู่
ตรวจสอบรุ่นไดรฟ์ พิกัดกระแส แรงดันไฟฟ้า แท่นควบคุม อินเทอร์เฟซป้อนกลับ ตัวเลือกการสื่อสาร และอุปกรณ์เสริมที่ติดตั้ง
ตรวจสอบตัวควบคุม
ระบุ PLC, CNC, ตัวควบคุมหุ่นยนต์ หรือตัวควบคุมการเคลื่อนไหว และกำหนดวิธีสื่อสารกับไดรฟ์ที่มีอยู่
ตรวจสอบส่วนต่อประสานทางกล
วัดขนาดเพลา ขนาดหน้าแปลน รูปแบบสลักเกลียว ขนาดนำร่อง และพื้นที่การติดตั้งที่มีอยู่
ตรวจสอบสายเคเบิล
สายไฟและสายป้อนกลับควรได้รับการตรวจสอบสำหรับประเภทตัวเชื่อมต่อ ความยาว การกำหนดเส้นทาง การชีลด์ และการกำหนดพิน หากมี
| การตรวจสอบการเปลี่ยน | ข้อมูลที่จำเป็น | เหตุผล |
|---|---|---|
| รุ่นมอเตอร์ | กรอกเลขที่พัสดุ | ระบุการกำหนดค่าที่แน่นอน |
| โมเดลไดรฟ์ | รูปแบบและตัวเลือกที่สมบูรณ์ | ยืนยันความเข้ากันได้ของการควบคุม |
| ข้อเสนอแนะ | ข้อมูลตัวเข้ารหัสหรือตัวแก้ไข | รับประกันความเข้ากันได้แบบวงปิด |
| เบรค | ตัวเลือกเบรกและแรงดันไฟฟ้า | รองรับการดำเนินการจับยึดที่ถูกต้อง |
| พอดีกับกลไก | เพลา หน้าแปลน ขนาด | ยืนยันการติดตั้งทางกายภาพ |
| การสื่อสาร | PLC หรืออินเทอร์เฟซคอนโทรลเลอร์ | รักษาการรวมระบบของเครื่องจักร |
เหตุใดรูปถ่ายจึงช่วยได้
ภาพถ่ายป้ายชื่อสามารถทำให้การระบุรุ่นง่ายขึ้น โดยเฉพาะอย่างยิ่งเมื่อโค้ดที่พิมพ์ยาวหรือมีองค์ประกอบการกำหนดค่าหลายส่วน
ภาพถ่ายของขั้วต่อและการเตรียมการติดตั้งยังสามารถช่วยระบุความแตกต่างทางกลและทางไฟฟ้าได้
เหตุใดจึงควรอธิบายแอปพลิเคชันดั้งเดิม
การทราบว่ามีการใช้มอเตอร์ในสายการบรรจุ เครื่องมือกล หุ่นยนต์ หรือสายพานลำเลียง จะให้บริบทเกี่ยวกับข้อกำหนดด้านแรงบิด ความเร็ว การเบรก และการควบคุม
เหตุใดการเปลี่ยนจึงไม่ควรขึ้นอยู่กับรูปลักษณ์ภายนอก
เซอร์โวมอเตอร์สองตัวอาจดูคล้ายกันในขณะที่มีระบบป้อนกลับ ขนาดเพลา การกำหนดค่าการติดตั้ง หรือความเข้ากันได้ของไดรฟ์ที่แตกต่างกัน
- บันทึกรุ่นที่ติดตั้ง:จับหมายเลขรุ่นมอเตอร์และไดรฟ์ทั้งหมด
- บันทึกการให้คะแนนทางเทคนิค:ยืนยันแรงดัน กระแส แรงบิด กำลัง และความเร็ว
- ระบุข้อเสนอแนะ:บันทึกตัวเข้ารหัสหรือประเภทตัวแก้ไขและอินเทอร์เฟซ
- ตรวจสอบการกำหนดค่าเบรก:ยืนยันว่ามีการติดตั้งเบรกค้างหรือไม่
- ตรวจสอบขนาด:เปรียบเทียบเพลา หน้าแปลน การติดตั้ง และขนาดโดยรวม
- ยืนยันการสื่อสาร:ตรวจสอบความเข้ากันได้ของ PLC, CNC หรือตัวควบคุมการเคลื่อนไหว
- ตรวจสอบใบสมัคร:อธิบายหน้าที่ของเครื่องจักรและข้อกำหนดในการเคลื่อนที่ที่แท้จริง
- ยืนยันรุ่นที่เสนอ:ตรวจสอบการกำหนดค่าผลิตภัณฑ์ให้ครบถ้วนก่อนสั่งซื้อ
ซัพพลายเออร์สามารถช่วยในการจัดหาตามแบบจำลองได้อย่างไร?
สำหรับอุปกรณ์ระบบอัตโนมัติทางอุตสาหกรรมที่มีตราสินค้า ซัพพลายเออร์สามารถเพิ่มมูลค่าโดยการช่วยให้ผู้ซื้อระบุรุ่นที่ถูกต้อง และตรวจสอบความเข้ากันได้ก่อนที่จะสรุปคำสั่งซื้อ
การระบุรุ่น
สามารถตรวจสอบหมายเลขวัสดุดั้งเดิมโดยเทียบกับตระกูลผลิตภัณฑ์และการใช้งานที่ร้องขอ
ซึ่งจะมีประโยชน์อย่างยิ่งเมื่อลูกค้าทราบรุ่นเครื่องจักรที่ติดตั้งแต่ไม่แน่ใจว่าต้องใช้ส่วนประกอบเซอร์โวตัวใด
การตรวจสอบการกำหนดค่า
ซัพพลายเออร์สามารถช่วยเปรียบเทียบรายละเอียดทางเทคนิคที่สำคัญ เช่น อัตรามอเตอร์ ผลป้อนกลับ เบรก การติดตั้ง และข้อกำหนดของไดรฟ์ที่เกี่ยวข้อง
การจัดหาทดแทน
ทีมบำรุงรักษามักต้องการส่วนประกอบสำหรับเครื่องจักรที่ใช้งานมานานหลายปี ผลิตภัณฑ์ที่ร้องขออาจเป็นของตระกูลผลิตภัณฑ์ที่เป็นที่ยอมรับมากกว่าซีรีส์ใหม่ล่าสุด
กระบวนการจัดหาที่เน้นแบบจำลองจึงมีประโยชน์มากกว่าคำแนะนำทั่วไปสำหรับตระกูลผลิตภัณฑ์ใหม่
การตรวจสอบข้อมูลการสมัครข้าม
เมื่อหมายเลขรุ่นเดิมไม่สมบูรณ์ รายละเอียดการใช้งานสามารถให้บริบทเพิ่มเติมได้
- ประเภทเครื่อง:ระบุอุปกรณ์และฟังก์ชันแกน
- ข้อมูลมอเตอร์:ให้พิกัดแรงบิด ความเร็ว แรงดันไฟฟ้า กระแส และรุ่น
- ข้อมูลไดรฟ์:ระบุรุ่นไดรฟ์และแพลตฟอร์มการควบคุมปัจจุบัน
- ข้อเสนอแนะ:ยืนยันการจัดเรียงตัวเข้ารหัสหรือรีโซลเวอร์
- ข้อมูลทางกล:ระบุเพลา หน้าแปลน ขนาด และข้อมูลการติดตั้ง
- ระบบควบคุม:ระบุ PLC, CNC หรือตัวควบคุมการเคลื่อนไหว
เหตุใดการตรวจสอบที่นำโดยซัพพลายเออร์จึงมีความสำคัญ
รหัสผลิตภัณฑ์อุตสาหกรรมอาจตีความได้ยากหากไม่มีบริบททางเทคนิคที่สมบูรณ์ โมเดลที่ดูถูกต้องในผลการค้นหาอาจมีอินเทอร์เฟซป้อนกลับ ตัวเลือกเบรก หรือการกำหนดค่าทางกลที่แตกต่างกัน
การตรวจสอบก่อนจัดส่งจึงสามารถป้องกันปัญหาการติดตั้งที่หลีกเลี่ยงได้
โครงการใหม่กับโครงการทดแทน
สำหรับเครื่องจักรใหม่ ซัพพลายเออร์สามารถตรวจสอบแรงบิด ความเร็ว ข้อมูลย้อนกลับ ตัวควบคุม และสภาพแวดล้อมที่ต้องการได้
สำหรับเครื่องจักรที่มีอยู่ โดยทั่วไปข้อมูลรุ่นดั้งเดิมและป้ายชื่อจะเป็นจุดเริ่มต้นที่ชัดเจนที่สุด
| ประเภทโครงการ | ข้อมูลที่เป็นประโยชน์มากที่สุด | ซัพพลายเออร์มุ่งเน้น |
|---|---|---|
| เครื่องใหม่ | ข้อกำหนดเกี่ยวกับโปรไฟล์การเคลื่อนไหวและน้ำหนักบรรทุก | การจับคู่และการกำหนดค่าผลิตภัณฑ์ |
| การเปลี่ยนประจำ | รุ่นเดิมสมบูรณ์ | การระบุรุ่นที่แน่นอน |
| เครื่องเก่า | ป้ายชื่อและรายละเอียดการสมัคร | ก่อตั้งการจัดหากลุ่มผลิตภัณฑ์ |
| ควบคุมการอัพเกรด | ระบบที่มีอยู่พร้อมตัวควบคุมใหม่ | ความเข้ากันได้ของไดรฟ์และการสื่อสาร |
ข้อผิดพลาดทั่วไปในการจัดซื้อจัดจ้างที่ควรหลีกเลี่ยง?
ข้อผิดพลาดในการจัดซื้ออาจทำให้เกิดความล่าช้าโดยไม่จำเป็น เมื่อส่วนประกอบเซอร์โวในทางเทคนิคใกล้เคียงกับผลิตภัณฑ์ที่ต้องการแต่เข้ากันไม่ได้จริงๆ
- การใช้หมายเลขรุ่นที่สั้นลง:ข้อมูลส่วนต่อท้ายที่ขาดหายไปอาจซ่อนความแตกต่างในการกำหนดค่าที่สำคัญได้
- จับคู่เฉพาะระดับกำลัง:แรงบิด ความเร็ว การตอบสนอง เบรก และขนาดก็มีความสำคัญเช่นกัน
- ละเว้นไดรฟ์ที่ติดตั้ง:ควรตรวจสอบความเข้ากันได้ของมอเตอร์ไดรฟ์ก่อนเลือกมอเตอร์ทดแทน
- ละเว้นความคิดเห็น:ความแตกต่างของตัวเข้ารหัสหรือรีโซลเวอร์สามารถขัดขวางการทำงานของวงปิดที่เหมาะสม
- ละเว้นอินเทอร์เฟซการติดตั้ง:ความแตกต่างของเพลาและหน้าแปลนสามารถป้องกันการติดตั้งทางกายภาพได้
- ละเว้นตัวควบคุม:ไดรฟ์ที่เหมาะสมทางเทคนิคอาจไม่รองรับระบบการสื่อสารที่มีอยู่
- ละเลยเบรก:เบรกที่หายไปหรือต่างกันอาจส่งผลต่อการทำงานของแกนตั้ง
- สมมติว่ารุ่นใหม่ล่าสุดเป็นการทดแทนโดยตรง:ผลิตภัณฑ์รุ่นต่อๆ ไปอาจมีอินเทอร์เฟซทางเทคนิคที่แตกต่างกัน
ปัญหาเกี่ยวกับหมายเลขรุ่น
หมายเลขรุ่นอุตสาหกรรมที่ยาวนั้นยากที่จะจดจำ แต่ทุกส่วนสามารถมีข้อมูลการกำหนดค่าที่เป็นประโยชน์ได้ เมื่อขอเปลี่ยนใหม่ ควรระบุรหัสให้ครบถ้วนทุกครั้งที่เป็นไปได้
ปัญหาเรื่องอัตรากำลัง
กำลังนั้นง่ายต่อการเปรียบเทียบ แต่ไม่ได้อธิบายถึงความสามารถในการเคลื่อนไหวที่สมบูรณ์
เครื่องจักรที่ต้องการแรงบิดสูงสุดอาจต้องใช้มอเตอร์และตัวขับที่แตกต่างจากเครื่องจักรที่มีกำลังเฉลี่ยเท่ากัน แต่มีโปรไฟล์โหลดที่นุ่มนวลกว่า
ปัญหาความเข้ากันได้
มอเตอร์และไดรฟ์ควรถือเป็นคู่ที่ตรงกัน เว้นแต่ชุดค่าผสมที่เสนอจะได้รับการตรวจสอบทางเทคนิคแล้ว
ปัญหาเอกสาร
โครงการทดแทนมักเกี่ยวข้องกับเครื่องจักรเก่าที่เอกสารต้นฉบับไม่ครบถ้วน ภาพถ่ายป้ายชื่อ ภาพถ่ายตู้ แผนภาพการเดินสายไฟ และข้อมูลการใช้งานเครื่องจักรสามารถช่วยสร้างการกำหนดค่าที่จำเป็นขึ้นมาใหม่ได้
ปัญหาสมมุติ
“รุ่นเดียวกัน” ไม่ได้แปลว่า “สเปคเดียวกัน” เสมอไป ผลิตภัณฑ์ที่เกี่ยวข้องอาจมีการกำหนดค่าการพัน ตัวเลือกป้อนกลับ เบรก ขั้วต่อ หรือขนาดทางกลที่แตกต่างกัน
ข้อมูลจำเพาะระดับมืออาชีพควรมีข้อมูลอะไรบ้าง?
ข้อมูลจำเพาะของเซอร์โวระดับมืออาชีพควรให้ข้อมูลที่เพียงพอสำหรับทีมวิศวกรรมและฝ่ายจัดซื้อเพื่อระบุผลิตภัณฑ์ที่เหมาะสมโดยไม่ต้องอาศัยสมมติฐาน
| หมวดหมู่ข้อมูลจำเพาะ | ข้อมูลที่จะกำหนด | วัตถุประสงค์ในการคัดเลือก |
|---|---|---|
| การประยุกต์ใช้เครื่อง | ประเภทเครื่องจักรและฟังก์ชันแกน | กำหนดข้อกำหนดการเคลื่อนไหว |
| มอเตอร์ | รุ่น แรงบิด ความเร็ว แรงดัน กระแส | กำหนดความสามารถของมอเตอร์ |
| ขับ | รุ่น แรงดัน กระแส ตัวเลือก | กำหนดความเข้ากันได้ของพลังงานและการควบคุม |
| ข้อเสนอแนะ | ประเภทตัวเข้ารหัสหรือตัวแก้ไข | รับประกันความเข้ากันได้แบบวงปิด |
| โปรไฟล์การเคลื่อนไหว | ความเร็ว ความเร่ง การชะลอตัว การเดินทาง รอบเวลา | กำหนดข้อกำหนดแบบไดนามิก |
| โหลด | มวล ความเฉื่อย แรงเสียดทาน แรงภายนอก | กำหนดความต้องการแรงบิด |
| เบรค | การมีอยู่ของเบรกและแรงดันไฟฟ้า | รองรับฟังก์ชั่นการถือครองและความปลอดภัย |
| อินเตอร์เฟซทางกล | เพลา หน้าแปลน ขนาดการติดตั้ง | ยืนยันความฟิตของร่างกาย |
| การสื่อสาร | PLC, CNC หรืออินเทอร์เฟซเครือข่ายการเคลื่อนไหว | รับประกันการรวมระบบอัตโนมัติ |
| สิ่งแวดล้อม | อุณหภูมิ ความชื้น การสั่นสะเทือน สภาพการติดตั้ง | ยืนยันความเหมาะสมของการสมัคร |
เริ่มต้นด้วยการสมัคร
ระบุว่าจริงๆ แล้วแกนทำอะไร “เซอร์โวมอเตอร์สำหรับอุปกรณ์อัตโนมัติ” กว้างเกินไป คำอธิบายที่มีประโยชน์มากกว่าจะอธิบายข้อกำหนดในการเคลื่อนที่ น้ำหนักบรรทุก ความเร็ว ความเร่ง และการควบคุม
ให้ข้อมูลมอเตอร์ที่สมบูรณ์
ควรรวมกำลังมอเตอร์ แรงบิด ความเร็ว กระแสไฟฟ้า แรงดันไฟฟ้า ข้อมูลป้อนกลับ และข้อมูลเบรก หากมี
ให้ข้อมูลไดรฟ์ที่สมบูรณ์
ควรจัดทำเอกสารรุ่นไดรฟ์ แรงดันไฟฟ้าของแหล่งจ่าย พิกัดกระแส ตัวเลือกการสื่อสาร อินเทอร์เฟซป้อนกลับ และอุปกรณ์เสริมที่ติดตั้งไว้
กำหนดวงจรการเคลื่อนไหว
ให้เวลาความเร่ง เวลาลดความเร็ว ความเร็วในการทำงาน ระยะการเดินทาง เวลาคงตัว และความถี่ของการทำซ้ำ
กำหนดภาระทางกล
มวล ความเฉื่อย อัตราทดกระปุกเกียร์ ระยะห่างของสกรู ขนาดพูลเล่ย์ แรงเสียดทาน และแรงในกระบวนการภายนอกล้วนส่งผลต่อการเลือก
กำหนดสภาพแวดล้อม
ควรพิจารณาอุณหภูมิโดยรอบ อุณหภูมิตู้ การสั่นสะเทือน ความชื้น ฝุ่น และตำแหน่งการติดตั้ง
กำหนดข้อจำกัดในการเปลี่ยน
สำหรับเครื่องจักรที่มีอยู่ ข้อมูลจำเพาะควรระบุว่าส่วนประกอบใดจะต้องไม่เปลี่ยนแปลง ซึ่งอาจรวมถึงตัวควบคุม ตู้ สายเคเบิล กระปุกเกียร์ ข้อต่อ และโครงสร้างการติดตั้ง
- ระบุแกน:อธิบายฟังก์ชั่นและตำแหน่งของเครื่องจักร
- บันทึกผลิตภัณฑ์ที่ติดตั้ง:จับหมายเลขรุ่นมอเตอร์และไดรฟ์ที่สมบูรณ์
- บันทึกเรตติ้ง:ยืนยันแรงบิด ความเร็ว กระแส แรงดัน และกำลัง
- ระบุข้อเสนอแนะ:ยืนยันการกำหนดค่าตัวเข้ารหัสหรือรีโซลเวอร์
- ตรวจสอบอินเทอร์เฟซทางกล:ตรวจสอบเพลา หน้าแปลน การติดตั้ง และขนาดโดยรวม
- กำหนดการเคลื่อนไหว:บันทึกความเร็ว ความเร่ง การชะลอตัว การเดินทาง และรอบเวลา
- กำหนดการสื่อสาร:ระบุตัวควบคุมและสถาปัตยกรรมเครือข่าย
- ตรวจสอบการเบรก:ตรวจสอบข้อกำหนดการเบรกแบบจ่ายคืนและเบรกค้าง
- ตรวจสอบสภาพแวดล้อม:ยืนยันอุณหภูมิ ความชื้น การสั่นสะเทือน และสภาวะการติดตั้ง
- ตรวจสอบรุ่นสุดท้าย:ตรวจสอบการกำหนดค่าทั้งหมดก่อนซื้อ
ผู้ซื้อควรจัดเตรียมอะไรให้กับซัพพลายเออร์บ้าง?
- หมายเลขวัสดุที่สมบูรณ์:ระบุรหัสรุ่นแบบเต็มจากแผ่นป้าย
- รูปภาพป้ายชื่อ:รวมภาพถ่ายที่ชัดเจนหากมี
- รุ่นไดรฟ์:ระบุไดรฟ์ที่เกี่ยวข้องหรือข้อมูลตู้ควบคุมที่มีอยู่
- การประยุกต์ใช้เครื่อง:อธิบายฟังก์ชันแกนและกระบวนการของเครื่องจักร
- ขนาดเครื่องกล:ให้ข้อมูลเพลาและการติดตั้งสำหรับโครงการทดแทน
- ข้อมูลข้อเสนอแนะ:ระบุตัวเข้ารหัส ตัวแก้ไข หรือรายละเอียดคำติชมอื่นๆ
- สถาปัตยกรรมการควบคุม:ระบุ PLC, CNC, ตัวควบคุมการเคลื่อนไหว และอินเทอร์เฟซการสื่อสาร
ข้อมูลนี้ช่วยให้ซัพพลายเออร์ดำเนินการตรวจสอบผลิตภัณฑ์ที่มีความหมายมากขึ้นได้ นอกจากนี้ยังช่วยแยกแยะความแตกต่างระหว่างการเปลี่ยนทดแทนจากการกำหนดค่าอื่นๆ ที่อาจต้องมีงานวิศวกรรมเพิ่มเติม
คำถามที่พบบ่อย
ระบบ Rexroth Servo ใช้ทำอะไร?
ระบบเซอร์โวใช้ในเครื่องจักรอุตสาหกรรมที่ต้องการควบคุมความเร็ว แรงบิด การวางตำแหน่ง หรือการเคลื่อนไหวที่ประสานกัน การใช้งานทั่วไป ได้แก่ บรรจุภัณฑ์ เครื่องมือกล หุ่นยนต์ การพิมพ์ การประกอบ และการขนถ่ายวัสดุแบบอัตโนมัติ
เซอร์โวมอเตอร์เหมือนกับเซอร์โวไดรฟ์หรือไม่?
ไม่ มอเตอร์สร้างแรงบิดเชิงกล ในขณะที่เซอร์โวไดรฟ์จ่ายพลังงานไฟฟ้าที่ควบคุมและจัดการฟังก์ชันกระแสไฟฟ้า ป้อนกลับ การป้องกัน และการสื่อสาร
เหตุใดจึงต้องมีข้อเสนอแนะ?
ข้อมูลป้อนกลับให้ข้อมูลเกี่ยวกับตำแหน่งหรือความเร็วจริงของมอเตอร์ ระบบควบคุมจะเปรียบเทียบการเคลื่อนไหวจริงกับการเคลื่อนไหวที่ได้รับคำสั่งและทำการแก้ไข
ข้อมูลใดที่สำคัญที่สุดเมื่อเลือกเซอร์โวมอเตอร์
ข้อมูลสำคัญประกอบด้วยแรงบิดต่อเนื่อง แรงบิดสูงสุด ช่วงความเร็ว ความเฉื่อยของโหลด รอบการทำงาน ประเภทป้อนกลับ ตัวเลือกเบรก ข้อกำหนดการจ่าย ขนาดการติดตั้ง และความเข้ากันได้ของตัวควบคุม
มีกำลังมอเตอร์เพียงพอที่จะเลือกเซอร์โวหรือไม่?
ไม่ กำลังเป็นเพียงพารามิเตอร์เดียวเท่านั้น ควรตรวจสอบโปรไฟล์การเคลื่อนไหวจริง แรงบิดต่อเนื่องและสูงสุด ความเร็ว ความเฉื่อย ผลย้อนกลับ เบรก ส่วนต่อประสานทางกล และความเข้ากันได้ของไดรฟ์
แรงบิดสูงสุดคืออะไร?
แรงบิดสูงสุดคือความสามารถแรงบิดในระยะเวลาอันสั้นของมอเตอร์ ซึ่งมีความสำคัญอย่างยิ่งในระหว่างการเร่งความเร็ว การถอยหลังอย่างรวดเร็ว และการรบกวนน้ำหนักบรรทุกชั่วคราว
เหตุใดความเฉื่อยของโหลดจึงมีความสำคัญ
ความเฉื่อยสูงต้องใช้แรงบิดมากขึ้นในการเร่งความเร็วหรือลดความเร็ว ดังนั้นจึงสามารถส่งผลต่อขนาดมอเตอร์ ความจุของไดรฟ์ ข้อกำหนดในการเบรก และการปรับแต่งเซอร์โว
อะไรคือความแตกต่างระหว่างตัวเข้ารหัสแบบเพิ่มหน่วยและแบบสัมบูรณ์?
ตัวเข้ารหัสแบบเพิ่มหน่วยจะให้ข้อมูลการเคลื่อนไหวตามพัลส์ ในขณะที่ตัวเข้ารหัสแบบสัมบูรณ์จะให้ข้อมูลตำแหน่งที่กำหนดไว้ ตัวเลือกที่เหมาะสมขึ้นอยู่กับสถาปัตยกรรมการควบคุมเครื่องจักรและข้อกำหนดตำแหน่ง
เซอร์โวมอเตอร์ที่มีอยู่สามารถเปลี่ยนเป็นรุ่นใหม่ได้หรือไม่?
อาจเป็นไปได้ แต่การเปลี่ยนทดแทนจะต้องได้รับการตรวจสอบความเข้ากันได้ทางไฟฟ้า กลไก การตอบสนอง เบรก ระบบขับเคลื่อน ตัวควบคุม และการสื่อสาร ผลิตภัณฑ์ที่ใหม่กว่าไม่ใช่การเปลี่ยนทดแทนโดยตรงโดยอัตโนมัติ
เหตุใดหมายเลขรุ่นที่สมบูรณ์จึงมีความสำคัญ
หมายเลขรุ่นอุตสาหกรรมสามารถแยกแยะรายละเอียดการป้อนกลับ เบรก การติดตั้ง การม้วน แรงดันไฟฟ้า หรือรายละเอียดการกำหนดค่าอื่นๆ รหัสที่สั้นลงอาจให้ข้อมูลไม่เพียงพอที่จะระบุผลิตภัณฑ์ที่แน่นอน
สิ่งที่ควรตรวจสอบเมื่อเปลี่ยนเซอร์โวมอเตอร์?
ตรวจสอบรุ่นที่สมบูรณ์ อัตรามอเตอร์ ระบบป้อนกลับ เบรก เพลา หน้าแปลน การจัดเรียงตัวเชื่อมต่อ ความเข้ากันได้ของไดรฟ์ อินเทอร์เฟซตัวควบคุม การเดินสายเคเบิล และขนาดการติดตั้ง
เซอร์โวมอเตอร์ตัวหนึ่งสามารถทำงานกับไดรฟ์ที่แตกต่างกันได้หรือไม่
เฉพาะเมื่อชุดขับที่นำเสนอรองรับพิกัดทางไฟฟ้า เทคโนโลยีป้อนกลับ ข้อกำหนดในการควบคุม และอินเทอร์เฟซอื่นๆ ของมอเตอร์เท่านั้น ความเข้ากันได้ควรได้รับการตรวจสอบจากข้อกำหนดทางเทคนิคที่สมบูรณ์
จุดประสงค์ของการเบรกค้างคืออะไร?
เบรกค้างจะทำให้มอเตอร์อยู่กับที่เมื่อไม่มีแรงบิดทางไฟฟ้า มีประโยชน์อย่างยิ่งกับแกนแนวตั้งซึ่งแรงโน้มถ่วงอาจทำให้เกิดการเคลื่อนที่ได้
เบรกค้างจะเข้ามาแทนที่การเบรกแบบไดนามิกหรือไม่
ไม่จำเป็น. โดยปกติแล้วเบรกแบบยึดมีไว้เพื่อยึดโหลดขณะพัก การหยุดแบบไดนามิกอาจขึ้นอยู่กับเซอร์โวไดรฟ์ ตัวต้านทานเบรก ระบบสร้างใหม่ หรือวิธีการอื่นที่ระบุ
เหตุใดขนาดเพลาและหน้าแปลนจึงมีความสำคัญ
มอเตอร์จะต้องเชื่อมต่อกับตัวเครื่องทางกายภาพ ความแตกต่างของเส้นผ่านศูนย์กลางเพลา ความยาวเพลา รูปแบบหน้าแปลน หรือขนาดนำร่อง อาจทำให้ไม่สามารถติดตั้งโดยตรงได้แม้ว่าพิกัดทางไฟฟ้าจะตรงกันก็ตาม
ระบบสื่อสารใดบ้างที่สามารถใช้กับเซอร์โวไดรฟ์ได้?
อินเทอร์เฟซที่แน่นอนขึ้นอยู่กับไดรฟ์และระบบอัตโนมัติที่เลือก เทคโนโลยีฟิลด์บัสอุตสาหกรรมและอีเทอร์เน็ตอุตสาหกรรมสามารถใช้สำหรับคำสั่งการเคลื่อนไหว ข้อมูลสถานะ การวินิจฉัย และการควบคุมแบบประสานงาน
ระบบเซอร์โวสามารถใช้ในเครื่องบรรจุภัณฑ์ได้หรือไม่?
ใช่. อุปกรณ์บรรจุภัณฑ์มักใช้แกนเซอร์โวในการจัดทำดัชนี การป้อน การตัด การปิดผนึก การลงทะเบียน และการเคลื่อนย้ายแบบซิงโครไนซ์
สามารถใช้เซอร์โวมอเตอร์ในเครื่องมือกลได้หรือไม่?
ใช่. โดยทั่วไประบบเซอร์โวจะใช้สำหรับการป้อนและฟังก์ชันการกำหนดตำแหน่ง ซึ่งการควบคุมการเคลื่อนไหวและการทำซ้ำเป็นสิ่งสำคัญ
เหตุใดการเปลี่ยนเซอร์โวจึงล้มเหลวแม้ว่ากำลังไฟจะเท่าเดิมก็ตาม
การเปลี่ยนทดแทนอาจแตกต่างกันไปในลักษณะความเร็วแรงบิด ผลป้อนกลับ เบรก ขนาดเพลา ขนาดหน้าแปลน ขั้วต่อ ความเข้ากันได้ของไดรฟ์ หรือการสื่อสาร พลังการจับคู่เพียงอย่างเดียวไม่ได้สร้างความเท่าเทียมกัน
ผู้ซื้อควรส่งข้อมูลอะไรให้กับซัพพลายเออร์?
ข้อมูลที่เป็นประโยชน์มากที่สุด ได้แก่ หมายเลขรุ่นที่สมบูรณ์ ภาพถ่ายป้ายชื่อ รุ่นไดรฟ์ที่ติดตั้ง การใช้งานเครื่องจักร ข้อกำหนดแรงบิดและความเร็ว ประเภทข้อเสนอแนะ การกำหนดค่าเบรก ขนาดทางกล และตัวควบคุมหรืออินเทอร์เฟซการสื่อสาร
ซัพพลายเออร์สามารถช่วยระบุส่วนประกอบเซอร์โวรุ่นเก่าได้หรือไม่
ใช่. ซัพพลายเออร์สามารถใช้หมายเลขรุ่นที่สมบูรณ์ ข้อมูลป้ายชื่อ รูปถ่าย และรายละเอียดการใช้งาน เพื่อช่วยระบุผลิตภัณฑ์ที่ร้องขอและตรวจสอบการกำหนดค่าที่เกี่ยวข้อง
ควรเลือกผลิตภัณฑ์รุ่นใหม่ล่าสุดเสมอหรือไม่
ไม่ สำหรับเครื่องจักรใหม่ ตระกูลผลิตภัณฑ์ปัจจุบันอาจมีความเหมาะสม สำหรับเครื่องจักรที่มีอยู่ ทางออกที่ดีที่สุดอาจเป็นรุ่นที่กำหนดไว้อย่างแน่นอนหรือการเปลี่ยนทดแทนที่ได้รับการตรวจสอบอย่างรอบคอบซึ่งยังคงรักษาอินเทอร์เฟซทางไฟฟ้าและกลไกที่มีอยู่
เหตุใดจึงควรประเมินมอเตอร์และไดรฟ์ร่วมกัน
ชุดขับจะต้องจ่ายกระแสไฟฟ้าที่ต้องการและแปลผลป้อนกลับของมอเตอร์อย่างถูกต้อง ความเข้ากันได้ของมอเตอร์และไดรฟ์ส่งผลโดยตรงต่อประสิทธิภาพการควบคุมและการทดสอบการใช้งาน
อะไรทำให้การเลือกเซอร์โวมีความน่าเชื่อถือทางเทคนิค
การเลือกเซอร์โวที่เชื่อถือได้เริ่มต้นที่เครื่อง ไม่ใช่ชื่อผลิตภัณฑ์ เครื่องจักรจะกำหนดว่าแกนจะต้องเคลื่อนที่อย่างไร ต้องใช้แรงบิดเท่าใด แกนต้องเร่งความเร็วแค่ไหน แกนหมุนบ่อยเพียงใด และแม่นยำแค่ไหนที่ต้องเคลื่อนไปตามวิถีที่ได้รับคำสั่ง
จากนั้น จะต้องเลือกมอเตอร์และไดรฟ์เป็นคู่ที่ประสานกัน แรงบิดต่อเนื่องกำหนดการทำงานที่ยั่งยืน แรงบิดสูงสุดกำหนดความสามารถไดนามิกในระยะสั้น และความเร็วจะกำหนดช่วงการทำงานที่ใช้งานได้ โหลดความเฉื่อย แรงโน้มถ่วง อัตราส่วนการส่งผ่าน และแรงในกระบวนการ จากนั้นจะกำหนดความต้องการทางกลที่แท้จริง
ผลตอบรับจะเพิ่มชั้นที่สำคัญอีกชั้นหนึ่ง เทคโนโลยีตัวเข้ารหัสหรือรีโซลเวอร์ต้องตรงกับไดรฟ์ และความละเอียดที่มีอยู่จำเป็นต้องรองรับประสิทธิภาพการควบคุมที่ต้องการ ในเวลาเดียวกัน ความถูกต้องทางกลยังคงมีความสำคัญ เนื่องจากข้อผิดพลาดฟันเฟือง ความยืดหยุ่น การจัดตำแหน่ง และข้อผิดพลาดในการส่งสัญญาณสามารถจำกัดประสิทธิภาพการวางตำแหน่งขั้นสุดท้ายได้
โครงการทดแทนจำเป็นต้องใส่ใจในรายละเอียดมากยิ่งขึ้น หมายเลขรุ่นที่สมบูรณ์ ป้ายชื่อมอเตอร์ ข้อมูลไดรฟ์ การจัดเตรียมตัวเชื่อมต่อ ตัวเลือกเบรก ขนาดเพลา รูปแบบหน้าแปลน และอินเทอร์เฟซการสื่อสาร ล้วนต้องได้รับการตรวจสอบก่อนที่จะอนุมัติการเปลี่ยนทดแทน
นี่คือจุดที่การจัดหาตามรูปแบบจะเป็นประโยชน์สำหรับผู้ซื้อจากต่างประเทศ แทนที่จะเลือกส่วนประกอบเซอร์โวทั่วไปจากหมวดหมู่ผลิตภัณฑ์กว้างๆ วิธีการที่เชื่อถือได้มากกว่าคือการระบุรุ่นที่ต้องการที่แน่นอน จากนั้นตรวจสอบกับเครื่องจักรที่มีอยู่หรือการใช้งานที่วางแผนไว้
สำหรับอุปกรณ์ใหม่ การเลือกสามารถเริ่มต้นด้วยข้อกำหนดของแรงบิด ความเร็ว ความเฉื่อย รอบการทำงาน ข้อมูลป้อนกลับ ตัวควบคุม และการสื่อสาร สำหรับโครงการบำรุงรักษาและเปลี่ยนทดแทน โดยทั่วไปหมายเลขวัสดุเดิมและข้อมูลป้ายชื่อจะเป็นจุดเริ่มต้นที่ชัดเจนที่สุด
ระบบเซอร์โวที่เข้ากันได้ดีในท้ายที่สุดขึ้นอยู่กับการทำงานร่วมกันหลายชั้น เช่น มอเตอร์ ระบบขับเคลื่อน ระบบป้อนกลับ ตัวควบคุม การสื่อสาร การเดินสายเคเบิล การเบรก ระบบส่งกำลังทางกล และโครงสร้างของเครื่องจักร
สำหรับผู้ซื้อที่จัดหาอุปกรณ์ระบบอัตโนมัติทางอุตสาหกรรมที่มีแบรนด์ เป้าหมายจึงไม่ใช่แค่การระบุเซอร์โวมอเตอร์ที่มีลักษณะคล้ายกันเท่านั้น เป้าหมายคือการระบุการกำหนดค่าที่เข้ากันได้ทางเทคนิคกับเครื่องจักรและใช้งานได้จริงสำหรับการใช้งานที่ต้องการ
เมื่อจัดหา Aเร็กซ์รอธ เซอร์โวผลิตภัณฑ์ การระบุหมายเลขรุ่นที่สมบูรณ์ การใช้งานเครื่องจักร ข้อมูลไดรฟ์ที่มีอยู่ ประเภทผลป้อนกลับ ขนาดทางกล และรายละเอียดตัวควบคุม ช่วยให้ซัพพลายเออร์มีพื้นฐานที่แข็งแกร่งยิ่งขึ้นสำหรับการจับคู่รุ่นที่แม่นยำ
ต้องการความช่วยเหลือในการระบุรุ่นเซอร์โวที่ถูกต้องหรือไม่?
เหมาฮุยจำหน่ายผลิตภัณฑ์ระบบอัตโนมัติทางอุตสาหกรรมที่มีตราสินค้า และสนับสนุนการระบุรุ่น การจัดหาทดแทน การตรวจสอบข้อกำหนดทางเทคนิค และการจับคู่ผลิตภัณฑ์ตามแอปพลิเคชัน สำหรับรุ่น ข้อมูลป้ายชื่อ หรือรายละเอียดการใช้งานเครื่องจักรที่ต้องการติดต่อเรา.