ข่าว

ข่าว

อะไรทำให้ Schneider ILM1001P01A0000 เป็นโซลูชันเซอร์โวแบบบูรณาการที่ใช้งานได้จริง


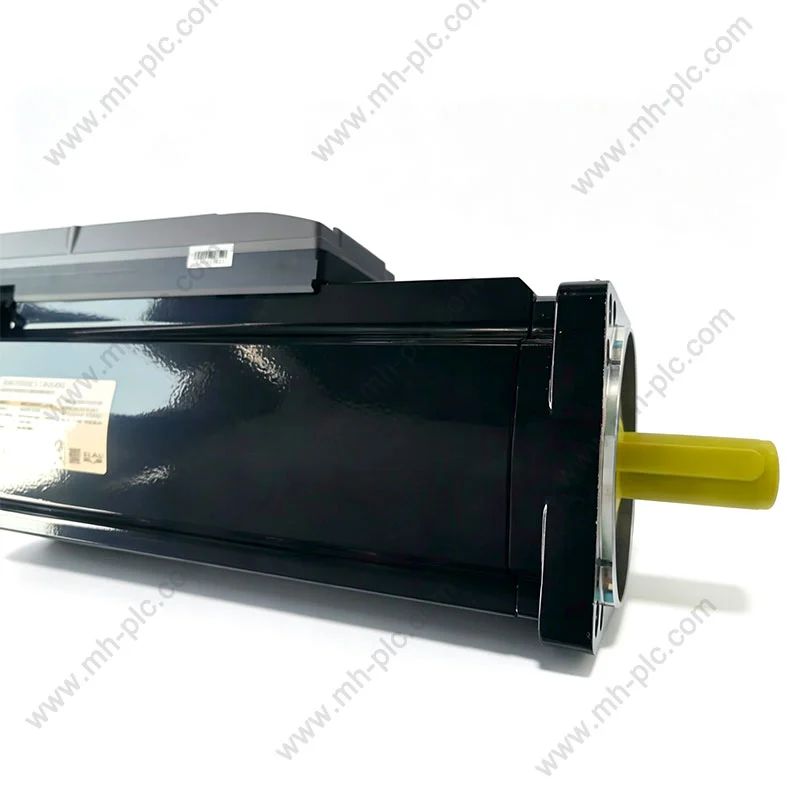
ในระบบอัตโนมัติของเครื่องจักรสมัยใหม่ ประสิทธิภาพของการเคลื่อนไหวขึ้นอยู่กับมากกว่ากำลังของมอเตอร์เพียงอย่างเดียว วิศวกรยังต้องพิจารณาพื้นที่ตู้ ความซับซ้อนของสายไฟ ความแม่นยำในการป้อนกลับ ข้อกำหนดในการติดตั้ง ความจุแรงบิด และความสามารถในการซ่อมบำรุงในระยะยาว ที่ชไนเดอร์ ILM1001P01A0000จัดการกับความท้าทายเหล่านี้ด้วยการรวมเซอร์โวเข้าด้วยกัน มอเตอร์และสถาปัตยกรรมการขับเคลื่อนแบบรวมเข้าเป็นส่วนประกอบการเคลื่อนไหวที่ติดตั้งภาคสนามชิ้นเดียว

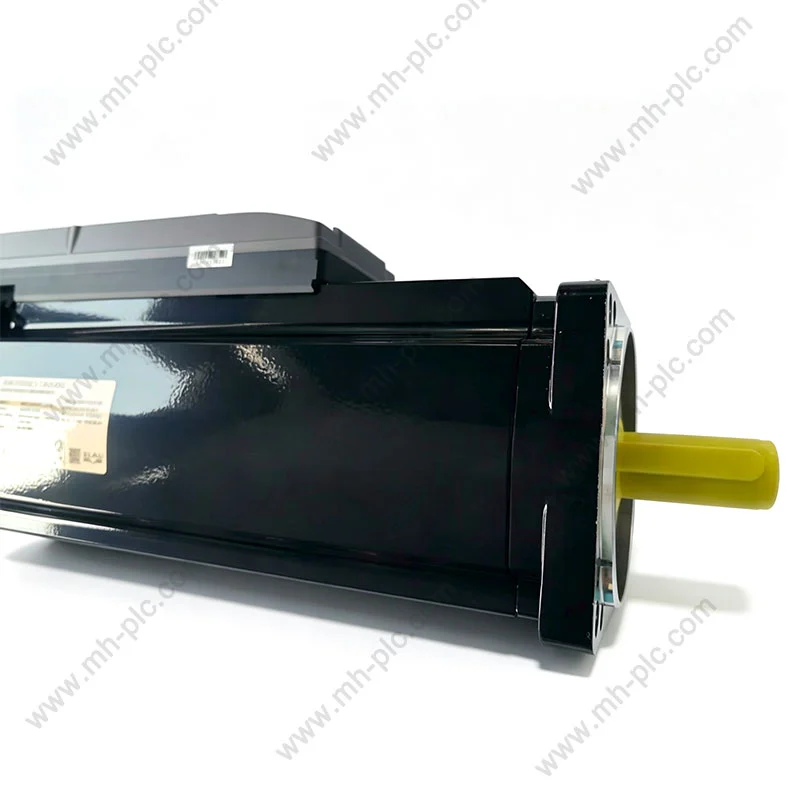
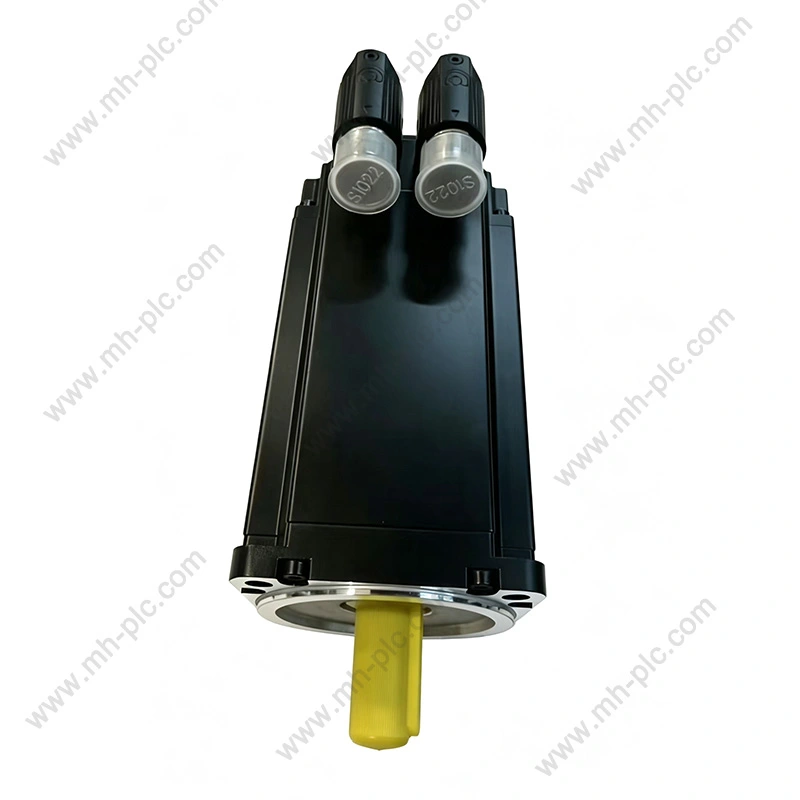
Schneider ILM1001P01A0000

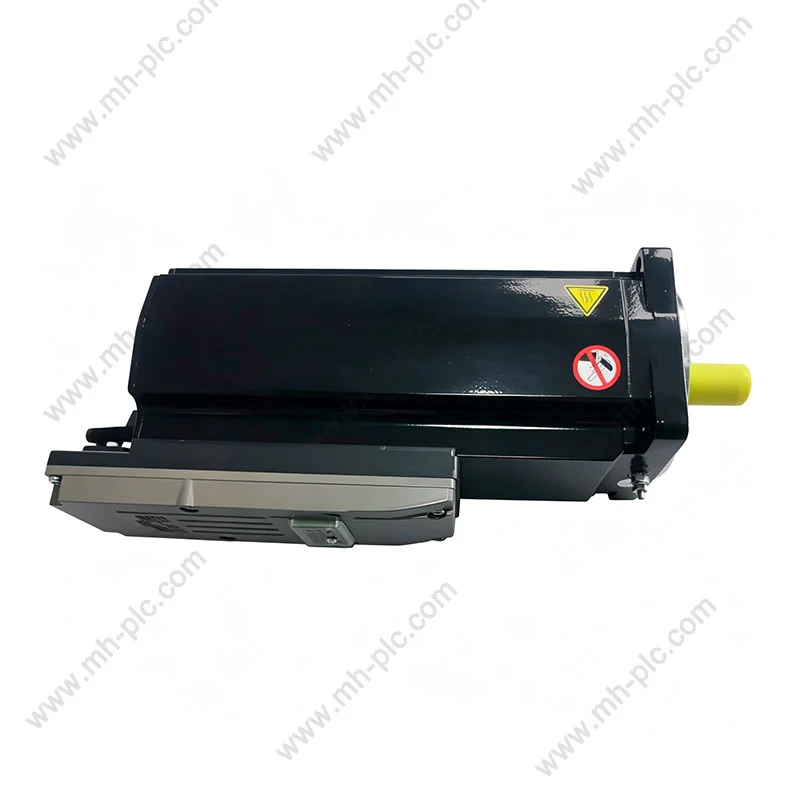
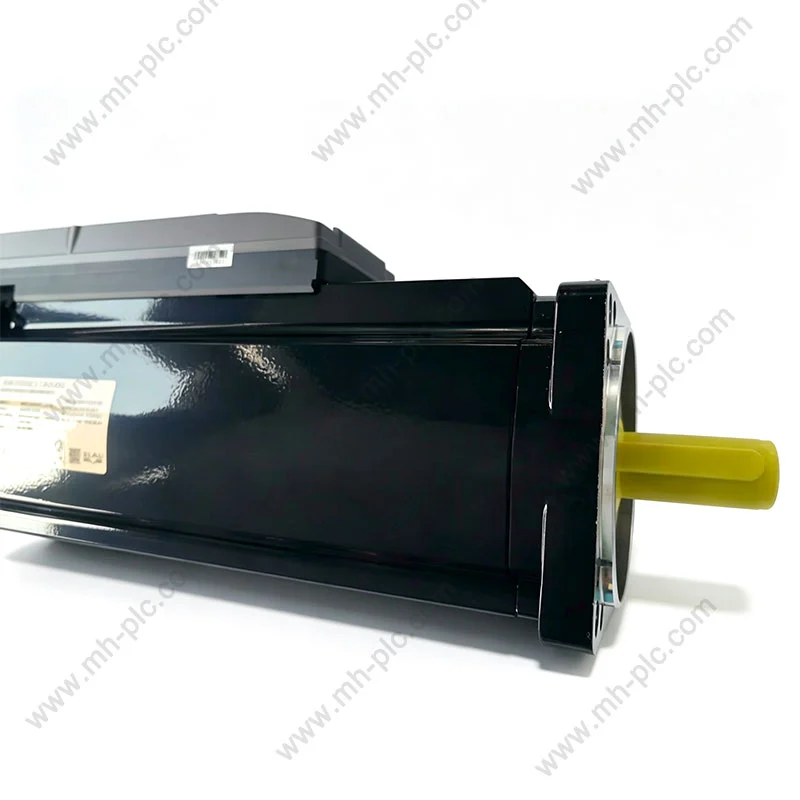
ชไนเดอร์ ILM1001P01A0000 เป็นเซอร์โวมอเตอร์แบบรวมในกลุ่มผลิตภัณฑ์ Lexium 62 ILM ออกแบบมาสำหรับระบบควบคุมการเคลื่อนไหวของ PacDrive 3 ให้กำลังขับที่กำหนด 600 W แรงบิดปกติ 1.9 N·m, แรงบิดคงที่ต่อเนื่อง 2.5 N·m และแรงบิดสูงสุด 9.6 N·m แรงบิดด้วยความเร็วที่กำหนด 3,000 รอบต่อนาที ใช้ SinCos Hiperface แบบเลี้ยวเดียวแน่นอน ระบบป้อนกลับ 128 คาบ และไม่มีเบรกค้าง บทความนี้จะอธิบายกุญแจสำคัญ ข้อมูลจำเพาะ สถาปัตยกรรม มูลค่าการใช้งาน ข้อควรพิจารณาในการติดตั้ง และ จัดซื้อจุดตรวจเพื่อให้วิศวกรระบบอัตโนมัติสามารถระบุได้ว่ารุ่นนี้หรือไม่ ตรงกับความต้องการของเครื่องจักร

สารบัญ

ทำความเข้าใจกับชไนเดอร์ ILM1001P01A0000

ชไนเดอร์ ILM1001P01A0000 ไม่ใช่แค่เซอร์โวมอเตอร์แบบสแตนด์อโลนทั่วไป เป็นของกลุ่ม Lexium 62 ILM และรวมระบบอิเล็กทรอนิกส์ขับเคลื่อนเข้ากับมอเตอร์ ทำให้ส่วนประกอบการเคลื่อนที่อยู่ในตำแหน่งใกล้กับกลไกของเครื่องจักรมากขึ้น แทนที่จะกำหนดให้อุปกรณ์อิเล็กทรอนิกส์ของไดรฟ์ทั้งหมดอยู่ภายในตู้ควบคุมกลาง Schneider Electric ระบุว่าอุปกรณ์นั้นเป็นไดรฟ์ในตัวที่มีมอเตอร์ขนาด 100 มม หน้าแปลน มอเตอร์เดี่ยว เพลาเรียบ ระบบป้อนกลับแบบเลี้ยวเดียวของ SinCos และไม่มีเบรก

สถาปัตยกรรมนี้สามารถมีคุณค่าอย่างยิ่งสำหรับเครื่องจักรแบบโมดูลาร์ แทน การออกแบบทุกแกนการเคลื่อนที่รอบๆ การจัดเรียงมอเตอร์บวกตู้ไดรฟ์แบบดั้งเดิม ผู้ผลิตเครื่องจักรสามารถกระจายส่วนประกอบการเคลื่อนที่ให้ใกล้กับโมดูลเครื่องจักรแต่ละเครื่องมากขึ้น ผลลัพธ์ที่ได้คือสถาปัตยกรรมเครื่องจักรที่สะอาดขึ้นและอาจขยายได้ง่ายขึ้น ต้องใช้แกนอิสระหลายแกน

จุดระบุที่สำคัญ:ควรตรวจสอบหมายเลขรุ่นอย่างละเอียดก่อนซื้อหรือเปลี่ยนอุปกรณ์ โครงสร้าง ILM1001P01A0000 ระบุเพลาเรียบ แบบหมุนรอบเดียวแบบสัมบูรณ์ การตอบสนอง SinCos Hiperface ความละเอียดการตอบสนองความเร็ว 128 งวด และไม่มีเบรกค้าง โมเดล ILM ที่มองเห็นได้คล้ายกันอาจมีผลป้อนกลับ เพลา เบรก หรือประสิทธิภาพที่แตกต่างกัน ลักษณะ

ข้อมูลจำเพาะที่สำคัญโดยสรุป

การระบุทางเทคนิคที่ถูกต้องเป็นขั้นตอนแรกในการเลือกเซอร์โวทดแทน ส่วนประกอบ ข้อมูลจำเพาะต่อไปนี้ขึ้นอยู่กับข้อมูลผลิตภัณฑ์ของผู้ผลิต และสนับสนุนเอกสารทางเทคนิค

พารามิเตอร์ ข้อมูลจำเพาะ ILM1001P01A0000 ทำไมมันถึงสำคัญ
กลุ่มผลิตภัณฑ์ เล็กเซียม 62 ILM / PacDrive 3 กำหนดความเข้ากันได้ของระบบและสภาพแวดล้อมการรวม
ประเภทสินค้า เซอร์โวมอเตอร์ในตัว / ไดรฟ์ในตัว รวมการทำงานของมอเตอร์และไดรฟ์ไว้ในหน่วยการเคลื่อนไหวเดียว
กำลังขับที่กำหนด 600 วัตต์ มีประโยชน์สำหรับการประเมินมอเตอร์ตามข้อกำหนดโหลดการใช้งาน
แรงบิดที่กำหนด 1.9 น.ม ระบุระดับแรงบิดที่กำหนดระหว่างการทำงานปกติ
แรงบิดแผงลอยอย่างต่อเนื่อง 2.5 นิวตันเมตร สำคัญเมื่อประเมินสภาวะโหลดที่ความเร็วต่ำหรืออยู่กับที่
แรงบิดแผงลอยสูงสุด 9.6 น.ม ให้ข้อมูลอ้างอิงสำหรับความสามารถแรงบิดสูงสุดในระยะสั้น
ความเร็วที่กำหนด 3000 รอบต่อนาที เกี่ยวข้องกับการกำหนดตำแหน่งและวงจรการเคลื่อนไหวด้วยความเร็วสูง
จัดอันดับแรงดันไฟฟ้า 250–700 โวลต์ จะต้องจับคู่กับระบบควบคุมการเคลื่อนไหวและการติดตั้งจริง
ข้อเสนอแนะ ไฮเปอร์เฟซ SinCos แบบเลี้ยวเดียวแบบสัมบูรณ์ รองรับตำแหน่งที่แม่นยำและการตอบสนองความเร็ว
ความละเอียดของผลตอบรับ 128 คาบ สำคัญสำหรับการกำหนดค่าการควบคุมการเคลื่อนไหวและการประมวลผลผลตอบรับ
เบรกค้าง โดยไม่ต้องเบรก สำคัญมากสำหรับแกนแนวตั้งและโหลดที่ต้องยึดโดยกลไก
หน้าแปลนมอเตอร์ 100 มม กำหนดความเข้ากันได้ในการติดตั้งทางกล
เส้นผ่านศูนย์กลางเพลา 19 มม ต้องตรงกับการเชื่อมต่อของเครื่องจักรหรืออินเทอร์เฟซการส่งกำลัง
ความยาวเพลา 40 มม สำคัญสำหรับระยะห่างทางกลและการเลือกคัปปลิ้ง
การป้องกัน IP54 จัดเตรียมข้อมูลพื้นฐานสำหรับการประเมินสภาพแวดล้อมการติดตั้ง

ข้อมูลจำเพาะควรได้รับการตรวจสอบโดยเทียบกับเอกสารของผู้ผลิตล่าสุดเสมอ และการกำหนดค่าเครื่องที่แน่นอนก่อนการติดตั้ง

สถาปัตยกรรมเซอร์โวแบบรวมช่วยได้อย่างไร

โดยทั่วไประบบเซอร์โวแบบทั่วไปจะแยกมอเตอร์ออกจากไดรฟ์ การจัดแบบนี้ สามารถทำงานได้ดีมาก แต่อาจต้องใช้พื้นที่ตู้มาก, สายไฟ, การเดินสายป้อนกลับ และงานวิศวกรรมเพิ่มเติมเมื่อเครื่องจักรมีหลายแกน

สถาปัตยกรรม ILM ใช้แนวทางที่แตกต่างโดยการรวมไดรฟ์เข้าด้วยกันโดยตรง เซอร์โวมอเตอร์ สำหรับเครื่องจักรแบบโมดูลาร์ สามารถลดปริมาณฮาร์ดแวร์ในการเคลื่อนไหวได้ ที่ต้องกระจุกตัวอยู่ในตู้ไฟฟ้าหลัก

การเคลื่อนไหวแบบกระจายยูนิตแบบรวมสามารถวางตำแหน่งให้ใกล้กับแกนเครื่องจักรได้มากขึ้น ทำให้มีความเหมาะสม สำหรับสถาปัตยกรรมระบบอัตโนมัติแบบโมดูลาร์
ลดความดันตู้การย้ายฟังก์ชันการขับเคลื่อนออกไปทางเครื่องจักรสามารถช่วยให้วิศวกรใช้งานตู้ได้ พื้นที่ได้อย่างมีประสิทธิภาพมากขึ้น
การออกแบบเครื่องทำความสะอาดโครงสร้างมอเตอร์ไดรฟ์แบบรวมสามารถทำให้การจัดเรียงทางกายภาพของ โมดูลการเคลื่อนไหวส่วนบุคคล
การขยายตัวแบบโมดูลาร์ฮาร์ดแวร์การเคลื่อนไหวแบบกระจายสามารถได้เปรียบเมื่อเครื่องจักรมีหลายตัว โมดูลกลไกอิสระ

การลดการเดินสายไฟ ปริมาตรของตู้ และเวลาในการติดตั้งตามจริงจะขึ้นอยู่กับ การออกแบบระบบที่สมบูรณ์ คุณประโยชน์เหล่านี้จึงควรได้รับการประเมินในระดับเครื่องจักร แทนที่จะสันนิษฐานจากข้อมูลจำเพาะของมอเตอร์เพียงอย่างเดียว

ปัญหาทั่วไปในการควบคุมการเคลื่อนไหวที่สามารถแก้ไขได้

การเลือกเซอร์โวมอเตอร์ควรเริ่มต้นด้วยปัญหาของเครื่องมากกว่าปัญหา หมายเลขแค็ตตาล็อก ปัญหาที่เกิดซ้ำหลายครั้งทำให้เทคโนโลยีเซอร์โวแบบรวมมีความน่าสนใจ สำหรับผู้สร้างอุปกรณ์ที่ทันสมัย

  1. พื้นที่ตู้ไฟฟ้ามีจำกัด:เครื่องจักรที่มีแกนเซอร์โวจำนวนมากสามารถใช้ปริมาณตู้อันมีค่าได้อย่างรวดเร็ว ก สถาปัตยกรรมแบบกระจายสามารถช่วยย้ายฟังก์ชันการเคลื่อนไหวบางอย่างให้ใกล้กับแกนมากขึ้น
  2. การเดินสายไฟมอเตอร์ไดรฟ์ที่ซับซ้อน:ระบบแบบดั้งเดิมอาจเกี่ยวข้องกับการแยกกำลังมอเตอร์ การป้อนกลับ และการเชื่อมต่อการควบคุม สถาปัตยกรรมบูรณาการที่ได้รับการออกแบบทางวิศวกรรมอย่างเหมาะสมสามารถลดความซับซ้อนของภาพรวมได้ กลยุทธ์การเชื่อมต่อ
  3. การขยายเครื่องจักรแบบโมดูลาร์ที่ยากลำบาก:เครื่องจักรมักต้องการสถานีเสริมหรือโมดูลการเคลื่อนไหวเพิ่มเติม มีการกระจาย สถาปัตยกรรมเซอร์โวสามารถรองรับรูปแบบกลไกที่ยืดหยุ่นมากขึ้น
  4. ความไม่สอดคล้องกันของตำแหน่ง:การป้อนกลับที่เชื่อถือได้ถือเป็นสิ่งสำคัญสำหรับการเคลื่อนไหวแบบควบคุม ILM1001P01A0000 ใช้ ระบบตอบรับ SinCos Hiperface แบบเลี้ยวเดียวแบบสัมบูรณ์
  5. ความไม่แน่นอนของการทดแทน:การซื้อมอเตอร์ที่มีลักษณะคล้ายกันโดยไม่ตรวจสอบเพลา เบรก ป้อนกลับกำลัง และข้อกำหนดการติดตั้งอาจส่งผลให้เกิดปัญหาความเข้ากันได้
อย่าถือว่าหมายเลขรุ่นเป็นเพียงเกณฑ์การคัดเลือกเท่านั้นเซอร์โวมอเตอร์เป็นส่วนหนึ่งของระบบควบคุมการเคลื่อนไหวที่สมบูรณ์ ภาระทางกล ความเร่ง รอบการทำงาน, สถาปัตยกรรมการจ่าย, ความเข้ากันได้ของคอนโทรลเลอร์, สภาพแวดล้อม, ข้อกำหนดเกี่ยวกับสายเคเบิลและข้อกำหนดด้านความปลอดภัยทั้งหมดควรได้รับการตรวจสอบก่อนเปลี่ยน

คุณสมบัติด้านประสิทธิภาพที่สำคัญในทางปฏิบัติ

หนึ่งในคุณสมบัติที่สำคัญที่สุดของ Schneider ILM1001P01A0000 คือ ความสัมพันธ์ระหว่างกำลัง แรงบิด ความเร็ว และผลป้อนกลับ อุปกรณ์นี้ให้กำลังไฟปกติ 600 W กำลังขับและความเร็วที่กำหนด 3,000 รอบต่อนาที แรงบิดปกติอยู่ที่ 1.9 นิวตันเมตร แรงบิดแผงลอยต่อเนื่องระบุไว้ที่ 2.5 N·m และแรงบิดแผงลอยสูงสุดที่ 9.6 N·m

ตัวเลขเหล่านี้ไม่ควรตีความว่าเป็นพิกัดการทำงานที่ใช้แทนกันได้ สำหรับ ตัวอย่างเช่น ความสามารถในการบิดสูงสุดไม่ได้หมายความว่าเครื่องจักรสามารถทำงานได้อย่างต่อเนื่อง เวลา 9.6 น.ม. รอบการทำงานจริง รูปแบบการเร่งความเร็ว สภาวะความร้อน และการเคลื่อนไหว การตั้งค่าคอนโทรลเลอร์จะกำหนดว่าแอปพลิเคชันเฉพาะนั้นเหมาะสมหรือไม่

คำติชมถือเป็นข้อพิจารณาที่สำคัญอีกประการหนึ่ง โมเดลนี้ใช้การหมุนรอบเดียวแบบสัมบูรณ์ ระบบตอบรับ SinCos Hiperface พร้อม 128 คาบ สถาปัตยกรรมคำติชมนี้คือ เกี่ยวข้องอย่างยิ่งกับการใช้งานที่มีการควบคุมตำแหน่งและการตอบสนองความเร็ว เป็นศูนย์กลางของประสิทธิภาพของเครื่องจักร

กฎทางวิศวกรรมเชิงปฏิบัติ:เปรียบเทียบลักษณะการเคลื่อนที่ทั้งหมดของมอเตอร์—ไม่ใช่แค่แรงบิดสูงสุด—กับ ใบสมัคร ความเฉื่อยของโหลด การเร่งความเร็ว การชะลอตัว ความต้องการแรงบิดอย่างต่อเนื่อง ควรพิจารณาความต้องการแรงบิดสูงสุด ความเร็วในการทำงาน และความถี่ของรอบการทำงานด้วย

การใช้งานทางอุตสาหกรรมที่เหมาะสม

เนื่องจาก ILM1001P01A0000 เป็นส่วนหนึ่งของระบบนิเวศ PacDrive 3 จึงเป็นพิเศษ ที่เกี่ยวข้องกับเครื่องจักรอัตโนมัติที่ต้องมีการเคลื่อนที่ของเซอร์โวแบบประสานงาน ที่แน่นอน ความเหมาะสมขึ้นอยู่กับตัวควบคุมที่สมบูรณ์และสถาปัตยกรรมของเครื่องจักร

พื้นที่ใช้งาน ผลประโยชน์ที่เป็นไปได้ ตรวจสอบกุญแจก่อนใช้งาน
เครื่องจักรบรรจุภัณฑ์ การเคลื่อนที่แบบกระจายขนาดกะทัดรัดสำหรับแกนเครื่องจักรที่มีการประสานงาน รอบเวลา ความเร่ง และความเฉื่อยของโหลด
การจัดการวัสดุ ควบคุมตำแหน่งและการควบคุมความเร็ว น้ำหนักบรรทุก อัตราการส่งกำลัง และรอบการทำงาน
สายการผลิตอัตโนมัติ มีประโยชน์สำหรับสถาปัตยกรรมการเคลื่อนไหวแบบโมดูลาร์ ความเข้ากันได้ของคอนโทรลเลอร์และสถาปัตยกรรมเครือข่าย
อุปกรณ์หยิบและวาง ข้อเสนอแนะของเซอร์โวรองรับการควบคุมการเคลื่อนไหวซ้ำได้ ข้อกำหนดในการเร่งความเร็ว การชะลอตัว และน้ำหนักบรรทุก
ระบบเครื่องจักรแบบโมดูลาร์ สถาปัตยกรรมไดรฟ์แบบรวมช่วยลดความซับซ้อนของแกนแบบกระจาย ข้อกำหนดบูรณาการเครื่องกลและไฟฟ้า

แบบจำลองนี้ไม่ควรได้รับการพิจารณาให้เหมาะสมกับทุกเครื่องโดยอัตโนมัติ หมวดหมู่ วิศวกรรมการใช้งานยังคงมีความสำคัญ โดยเฉพาะอย่างยิ่งสำหรับแนวดิ่ง แกน โหลดแรงเฉื่อยสูง เครื่องจักรรอบสูง หรือสภาพแวดล้อมที่มีกลไกผิดปกติ หรือสภาวะความร้อน

ข้อควรพิจารณาในการติดตั้งและบูรณาการ

การติดตั้งที่ประสบความสำเร็จเริ่มต้นด้วยความเข้ากันได้ทางกล ILM1001P01A0000 ใช้หน้าแปลนมอเตอร์ขนาด 100 มม. และเส้นผ่านศูนย์กลางเพลา 19 มม. และความยาวเพลา 40 มม. การจัดวางมีรูยึดสี่รู

  • ตรวจสอบขนาดหน้าแปลนมอเตอร์ก่อนการติดตั้งกลไก
  • ตรวจสอบเส้นผ่านศูนย์กลางเพลา 19 มม. กับคัปปลิ้งหรือชุดเกียร์
  • ยืนยันความยาวของเพลาและระยะห่างทางกลที่มีอยู่
  • ตรวจสอบรูปแบบรูยึดและข้อกำหนดของตัวยึด
  • ยืนยันว่าการใช้งานไม่จำเป็นต้องมีเบรกค้าง
  • ตรวจสอบข้อเสนอแนะและความเข้ากันได้ของระบบควบคุม
  • ตรวจสอบข้อกำหนดด้านการจัดหาพิกัดของระบบการเคลื่อนที่ทั้งหมด
  • ตรวจสอบสภาพแวดล้อม รวมถึงอุณหภูมิ การปนเปื้อน และความชื้น
  • ใช้สายเคเบิล ขั้วต่อ สายดิน และมาตรการป้องกันที่เหมาะสม

ระบุรุ่นแบบไม่มีเบรกค้าง นี่เป็นสิ่งสำคัญอย่างยิ่งสำหรับ แกนแนวตั้งหรือการใช้งานที่โหลดจะต้องอยู่กับที่เมื่อมีพลังงานเซอร์โว จะถูกลบออก ในกรณีเช่นนี้ผู้ออกแบบเครื่องจักรจะต้องพิจารณาว่าเป็นอิสระหรือไม่ ต้องใช้โซลูชันการยึดเชิงกลหรือการกำหนดค่ามอเตอร์อื่น

ควรศึกษาเอกสารประกอบผลิตภัณฑ์ของชไนเดอร์เกี่ยวกับระบบไฟฟ้า ข้อกำหนดทางกล การทดสอบการทำงาน และความปลอดภัยที่ใช้กับการติดตั้ง

สิ่งที่ควรตรวจสอบก่อนสั่งซื้อ

โครงการทดแทนมักจะล้มเหลวเนื่องจากผู้ซื้อยืนยันเฉพาะหมายเลขชิ้นส่วนและ ลักษณะทางกายภาพ กระบวนการจัดซื้อที่ดีกว่าจะตรวจสอบการกำหนดค่าที่สมบูรณ์

ด่าน คำถามที่จะถาม ความเสี่ยงที่อาจเกิดขึ้นหากละเลย
หมายเลขชิ้นส่วนที่แน่นอน รุ่นที่ต้องการคือ ILM1001P01A0000 หรือไม่ ได้รับตัวแปรที่คล้ายกันแต่เข้ากันไม่ได้
เบรค การใช้งานจำเป็นต้องมีเบรกค้างหรือไม่? สูญเสียความสามารถในการยึดจับทางกล
ข้อเสนอแนะ คอนโทรลเลอร์รองรับการจัดเตรียมข้อเสนอแนะที่ระบุหรือไม่? ข้อผิดพลาดในการว่าจ้างหรือข้อเสนอแนะ
อินเตอร์เฟซทางกล ขนาดหน้าแปลนและเพลาตรงกันหรือไม่ ปัญหาการติดตั้งหรือข้อต่อ
พลัง 600 W เพียงพอสำหรับโปรไฟล์การเคลื่อนไหวจริงหรือไม่ ประสิทธิภาพไม่เพียงพอหรือความเครียดจากความร้อน
ความเร็ว ความเร็วในการทำงานที่ต้องการนั้นเหมาะสมกับพิกัดของมอเตอร์หรือไม่ ผลผลิตลดลงหรือขนาดไม่ถูกต้อง
แรงบิด ความต้องการแรงบิดสูงสุดและต่อเนื่องอยู่ในขีดจำกัดที่ยอมรับได้หรือไม่ โอเวอร์โหลด ความร้อนสูงเกินไป หรือการทำงานไม่เสถียร
ห่วงโซ่อุปทาน แหล่งที่มาสามารถตรวจสอบรุ่น สภาพ และเอกสารประกอบได้หรือไม่? อุปกรณ์ปลอม ไม่ถูกต้อง หรือเอกสารไม่ดี

ความพร้อมใช้งานอาจแตกต่างกันไปตามภูมิภาคและช่องทางการจัดจำหน่าย ชไนเดอร์ อิเล็คทริค รายการผลิตภัณฑ์ในปัจจุบันระบุว่าโมเดลนี้เป็นผลิตภัณฑ์ที่ไม่มีในสต็อกในสหรัฐอเมริกา บริบทการจัดจำหน่าย ดังนั้นผู้ซื้อควรยืนยันเวลานำปัจจุบันและภูมิภาค ความพร้อมมากกว่าการสันนิษฐานว่ามีสต็อกทันที

ข้อควรพิจารณาในการบำรุงรักษาและความน่าเชื่อถือ

ระบบเซอร์โวเป็นส่วนประกอบของการเคลื่อนที่ที่มีความแม่นยำ ดังนั้นการบำรุงรักษาเชิงป้องกันจึงควรมุ่งเน้น ในระบบเครื่องกลและไฟฟ้าที่สมบูรณ์ แทนที่จะใช้มอเตอร์เพียงอย่างเดียว

  1. ตรวจสอบการเชื่อมต่อทางกล:ตรวจสอบฮาร์ดแวร์สำหรับติดตั้ง คัปปลิ้ง และส่วนประกอบระบบส่งกำลังว่าหลวมหรือหรือไม่ การสึกหรอผิดปกติ
  2. ตรวจสอบพฤติกรรมการทำงาน:การสั่นสะเทือน เสียง อุณหภูมิที่เพิ่มขึ้น หรือการเบี่ยงเบนตำแหน่งที่ไม่คาดคิดสามารถบ่งบอกถึงได้ การพัฒนาปัญหาทางกลหรือไฟฟ้า
  3. ตรวจสอบสายเคเบิล:ตรวจสอบการเชื่อมต่อกำลังและป้อนกลับเพื่อดูความเสียหาย การหลวม หรือการปนเปื้อน
  4. ตรวจสอบการโหลดแอปพลิเคชัน:เครื่องจักรที่ค่อยๆ เพิ่มน้ำหนักบรรทุกอาจเกินขนาดเดิมในที่สุด การออกแบบการเคลื่อนไหว
  5. รักษาสภาพแวดล้อมที่ถูกต้อง:การป้องกัน IP54 ที่ระบุไม่ควรตีความเป็นการอนุญาตให้เปิดเผย มอเตอร์ไปยังสภาพแวดล้อมใดๆ โดยไม่ต้องมีการประเมินเพิ่มเติม
  6. ใช้ขั้นตอนการเปลี่ยนทดแทนที่ถูกต้อง:การเปลี่ยนควรเป็นไปตามเอกสารของ Schneider และความปลอดภัยของเครื่องจักรที่เกี่ยวข้อง ขั้นตอน

เป้าหมายของการบำรุงรักษาไม่ใช่เพียงเพื่อให้มอเตอร์ทำงานต่อไป มันคือการอนุรักษ์ ความแม่นยำของตำแหน่ง ประสิทธิภาพของวงจรที่คาดการณ์ได้ ความปลอดภัยทางกล และโดยรวม ความพร้อมของอุปกรณ์
คำถามที่พบบ่อย

ชไนเดอร์ ILM1001P01A0000 เป็นเซอร์โวมอเตอร์หรือเซอร์โวไดรฟ์หรือไม่

เป็นโซลูชันเซอร์โวมอเตอร์/ไดรฟ์แบบรวม แนวคิด ILM ผสมผสานมอเตอร์เข้าด้วยกัน และขับเคลื่อนฟังก์ชั่นให้เป็นองค์ประกอบการเคลื่อนไหวเชิงสนามแทนที่จะปฏิบัติต่อ มอเตอร์เป็นเซอร์โวมอเตอร์แบบสแตนด์อโลนทั่วไป

กำลังไฟพิกัดของ ILM1001P01A0000 คือเท่าไร?

กำลังขับที่กำหนดคือ 600 W ควรพิจารณาตัวเลขนี้ร่วมกับ แรงบิด ความเร็ว รอบการทำงาน ความเร่ง และความเฉื่อยของโหลดเมื่อปรับขนาดมอเตอร์

แรงบิดสูงสุดที่ระบุสำหรับรุ่นนี้คือเท่าใด?

แรงบิดแผงลอยสูงสุดที่ระบุคือ 9.6 N·m ไม่ควรตีความว่าเป็นก แรงบิดในการทำงานต่อเนื่อง แรงบิดแผงลอยต่อเนื่องคือ 2.5 N·m ขณะที่ค่าเล็กน้อย แรงบิด 1.9 นิวตันเมตร

ILM1001P01A0000 มีเบรกค้างหรือไม่?

ไม่ การกำหนดค่าเฉพาะนี้ระบุโดยไม่มีเบรกค้าง การใช้งาน ที่ต้องมีการรองรับน้ำหนัก โดยเฉพาะเครื่องจักรแกนแนวตั้งบางประเภทควรเป็นเช่นนั้น พิจารณาอย่างรอบคอบก่อนเลือก

ILM1001P01A0000 ใช้ผลตอบรับอะไรบ้าง?

โมเดลนี้ใช้การตอบสนอง SinCos Hiperface แบบเลี้ยวเดียวแบบสัมบูรณ์พร้อมการตอบสนองความเร็ว มีมติ 128 งวด

เส้นผ่านศูนย์กลางเพลาคืออะไร?

เส้นผ่านศูนย์กลางเพลาคือ 19 มม. และความยาวเพลาที่ระบุคือ 40 มม. มิติข้อมูลเหล่านี้ ควรตรวจสอบกับคัปปลิ้งของเครื่องจักรและอินเทอร์เฟซทางกลก่อนสั่งซื้อ

แพลตฟอร์มการควบคุมใดที่เกี่ยวข้องกับโซลูชันเซอร์โวนี้

ILM1001P01A0000 เป็นของกลุ่มผลิตภัณฑ์ PacDrive 3 และตระกูล Lexium 62 ILM ความเข้ากันได้ระดับระบบควรยังคงได้รับการยืนยันสำหรับเครื่องเฉพาะ การกำหนดค่า

ผู้ซื้อควรตรวจสอบอะไรบ้างก่อนซื้อผลิตภัณฑ์ทดแทน

อย่างน้อยที่สุด ให้ตรวจสอบหมายเลขชิ้นส่วน การกำหนดค่ามอเตอร์ สถานะเบรก ผลป้อนกลับที่แน่นอน ประเภท, ขนาดเพลา, ขนาดหน้าแปลน, กำลังพิกัด, ความต้องการแรงบิด, ความเร็ว, ความเข้ากันได้ของระบบ สภาพของผลิตภัณฑ์ เอกสารประกอบ และเวลาการส่งมอบที่คาดหวัง

ต้องการ Schneider ILM1001P01A0000 ที่เหมาะสมสำหรับโครงการของคุณหรือไม่?

การเลือกส่วนประกอบเซอร์โวแบบรวมจะง่ายขึ้นเมื่อมีข้อกำหนดทางเทคนิคและ ข้อกำหนดการสมัครจะได้รับการตรวจสอบร่วมกันตงก่วน หนานเฉิง เหมา ฮุย แมชชีนเนอรี่ อีควิปเมนท์ เทรดดิ้ง บจก.สามารถรองรับผู้ซื้อภาคอุตสาหกรรมที่ต้องการได้ ความช่วยเหลือในการระบุผลิตภัณฑ์ ข้อกำหนดในการจัดหาและการเปลี่ยนทดแทน อุปกรณ์อัตโนมัติ

หากคุณกำลังเปลี่ยนเครื่องที่มีอยู่ กำลังเตรียมเครื่องจักรใหม่ หรือกำลังตรวจสอบว่า Schneider ILM1001P01A0000 ตรงกับระบบของคุณ โดยระบุหมายเลขชิ้นส่วนที่แน่นอนและ ข้อมูลเครื่องที่มีอยู่ ทีมงานของเราสามารถช่วยตรวจสอบการกำหนดค่าที่จำเป็น ข้อกำหนดและรายละเอียดการจัดหาก่อนที่คุณจะสั่งซื้อ

ติดต่อเรา วันนี้เพื่อหารือเกี่ยวกับการจัดหา Schneider ILM1001P01A0000 ของคุณ ข้อกำหนดและค้นหาโซลูชันที่เหมาะสมสำหรับโครงการระบบอัตโนมัติทางอุตสาหกรรมของคุณ


ข่าวที่เกี่ยวข้อง
ฝากข้อความถึงฉัน
คำแนะนำข่าวสาร
X
เราใช้คุกกี้เพื่อมอบประสบการณ์การท่องเว็บที่ดีขึ้น วิเคราะห์การเข้าชมไซต์ และปรับแต่งเนื้อหาในแบบของคุณ การใช้ไซต์นี้แสดงว่าคุณยอมรับการใช้คุกกี้ของเรา นโยบายความเป็นส่วนตัว
ปฏิเสธยอมรับ